
- Yanal (direksiyon) ve boyuna (gaz/fren) araç kontrol döngülerinin fiziksel temellerini ve girdi/çıktılarını açıklayabilmek.
- Pure Pursuit ve Stanley gibi geometrik yörünge takip algoritmalarını analiz edebilmek.
- PID kontrolü en basit klasik yaklaşım olarak formüle edebilmek ve zayıf yönlerini tanımlayabilmek.
- Model Tahminli Kontrolün (MPC) çalışma mantığını ve PID'e göre neden üstün olduğunu kavramak.
- EV'lerde rejeneratif/sürtünmeli fren harmanlamasının kontrol katmanına getirdiği ek zorluğu değerlendirebilmek.
- Kontrol döngülerinin neden algı/planlamadan çok daha yüksek frekansta çalıştığını açıklayabilmek.
AD-11 — Vehicle Control: Yanal/Boyuna Kontrol ve Yörünge Takibi
FACT — AD-10’da incelediğimiz hareket planlayıcı, her döngüde sürekli, jerk-optimal, çarpışmasız bir yörünge üretir: . Ama bu yörünge kâğıt üzerinde bir geometridir — aracı hareket ettiren şey değildir. Kontrol (Vehicle Control) katmanı, planlama hiyerarşisinin son halkasıdır: bu geometrik/kinematik yörüngeyi alır ve gerçek aktüatörlere (direksiyon motoru, gaz kelebeği/tork talebi, fren basıncı) gönderilecek somut, milisaniyelik komutlara dönüştürür.
Bu derste kontrol katmanının iki bağımsız alt problemini — yanal ve boyuna kontrolü — klasik geometrik yöntemlerden başlayıp PID üzerinden üretimde standart olan Model Tahminli Kontrole (MPC) uzanan bir yolla inceleyeceğiz:
- Kontrol Katmanının Nihai Görevi
- Yanal Kontrol — Geometrik Yöntemler: Pure Pursuit ve Stanley
- Yanal Kontrol — PID: En Basit Klasik Yaklaşım
- Yanal Kontrol — Model Tahminli Kontrol (MPC)
- PID mi, MPC mi? Üretimde Neden MPC Tercih Edilir
- Boyuna Kontrol: Gaz/Fren Harmanlama
- EV’lerde Özel Bir Zorluk: Rejeneratif/Sürtünmeli Fren Harmanlama
- Kontrol Döngüsü Neden Algı/Planlamadan Çok Daha Hızlı Çalışır?
- Uçtan Uca Örnek: Şerit Değiştirme Yörüngesinin Aktüatör Komutlarına Dönüşümü
- Gerçek Sistemlerden Notlar
1. Kontrol Katmanının Nihai Görevi
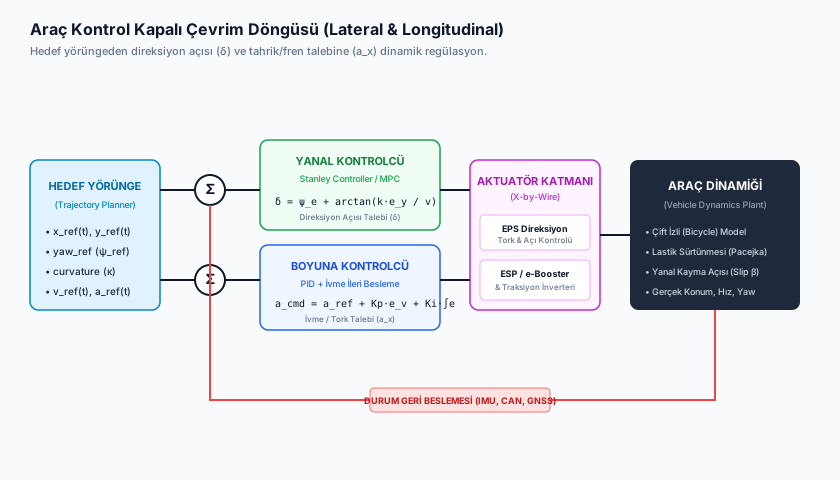
FACT — Kontrol katmanı, hareket planlayıcıdan gelen referans yörüngeyi alır ve iki bağımsız alt probleme ayırarak çözer:
| Alt Problem | Girdi | Çıktı (Aktüatör Komutu) | Fiziksel Aktüatör |
|---|---|---|---|
| Yanal Kontrol | Referans yol geometrisi , mevcut konum/yönelim | Direksiyon açısı | EPS (Electric Power Steering) motoru |
| Boyuna Kontrol | Referans hız/ivme , mevcut hız | İvme/yavaşlama talebi | Tork talebi (inverter) + fren basıncı (ESP/iBooster) |
Bu ayrım, AD-10’da gördüğümüz Frenet ayrıştırmasının (–) kontrol katmanındaki doğal devamıdır: boyuna ve yanal dinamikler düşük-orta hızlarda büyük ölçüde bağımsız kontrol edilebilir (yüksek hızda ve sınır koşullarında bu bağımsızlık zayıflar — bkz. Bölüm 4).
INTERPRETATION — Kontrolcülerin çoğu, aracı basitleştirilmiş bir bisiklet modeli (bicycle model) ile temsil eder: dört tekerlek yerine ön ve arka aks birer tek tekerlekmiş gibi modellenir, dingil mesafesi ile yönelim ve direksiyon açısı arasındaki geometrik ilişki kurulur. Bu basitleştirme düşük-orta hızlarda çok iyi çalışır; yüksek hızda ve kaygan zeminde lastik kayma açısını (slip angle) hesaba katan dinamik modellere ihtiyaç duyulur (Bölüm 4).
2. Yanal Kontrol — Geometrik Yöntemler: Pure Pursuit ve Stanley
En eski ve en basit yanal kontrolcüler, aracın bisiklet modeli geometrisinden doğrudan bir direksiyon açısı türetir; herhangi bir dinamik model veya optimizasyon gerektirmezler.
Pure Pursuit (Saf Takip): Aracın arka aks merkezinden, referans yörünge üzerinde önceden belirlenmiş bir “bakış noktasına” (lookahead point) doğru geometrik bir dairesel yay çizer:
burada dingil mesafesi, aracın mevcut yönelimi ile bakış noktası arasındaki açı, ise bakış mesafesidir. Bakış mesafesi genellikle hızla dinamik olarak ölçeklenir (): düşük hızda kısa bakış mesafesi hassas takip sağlar, yüksek hızda uzun bakış mesafesi osilasyonu (zigzag) önler.
Stanley Kontrolcüsü: Arka aks yerine ön aks merkezini referans alır ve hatayı iki bileşene ayırır — yönelim hatası (aracın yönelimi ile yol teğetinin açı farkı) ve çapraz iz hatası (ön akstan yola olan dik mesafe):
EXAMPLE — Stanley formülündeki ikinci terim, hız paydada olduğu için düşük hızda (ör. park manevrası) çok agresif bir düzeltme üretir ve iken matematiksel olarak tanımsızlaşır; bu yüzden pratikte küçük bir alt sınırla () kırpılır.
Bu iki yöntem de geometriktir: aracın kütlesini, lastik-yol sürtünmesini veya aktüatör hız sınırlarını hiçbir şekilde modellemezler — sadece “şu an nerede olmalıyım” sorusuna kinematik bir cevap verirler.
3. Yanal Kontrol — PID: En Basit Klasik Yaklaşım
Geometrik yöntemlere alternatif olarak, yanal hata doğrudan bir PID (Oransal-İntegral-Türevsel / Proportional-Integral-Derivative) kontrolcüsüne beslenebilir — kontrol mühendisliğinin en yaygın ve en basit klasik aracı:
burada tipik olarak çapraz iz hatasıdır (, Bölüm 2’deki gibi tanımlanır). Üç terim üç farklı bilgiyi kullanır:
- Oransal (): Şu anki hatayla orantılı anlık düzeltme — hata büyükse tepki büyük olur.
- İntegral (): Zaman içinde biriken hatayı telafi eder — ör. rüzgâr veya yol kamberi gibi kalıcı bir yanal kuvvetten kaynaklanan sistematik sapmayı (“steady-state error”) sıfırlar.
- Türevsel (): Hatanın değişim hızına tepki verir — hata hızla kapanıyorsa fren yaparak aşırı düzeltmeyi (overshoot) ve osilasyonu söndürür.
CRITICAL — PID, yörünge takibi için kavramsal olarak eksiktir: yalnızca şu anki hataya (ve onun geçmişine/türevine) tepki verir, önündeki yolun eğriliğini önceden görmez. Bir virajın başlangıcında PID hata oluşana kadar bekler, sonra tepki verir — bu da gecikmeli, reaktif bir düzeltme üretir. Ayrıca PID doğası gereği aktüatör kısıtlarını (maksimum direksiyon açısı/hızı) veya araç dinamiğinin doğrusal olmayan sınırlarını (lastik kayma limiti) hiçbir şekilde modele dahil edemez — bu kısıtlar ancak kazançların () elle, güvenli tarafta kalacak şekilde muhafazakâr ayarlanmasıyla dolaylı olarak “idare edilir”.
4. Yanal Kontrol — Model Tahminli Kontrol (MPC)
FACT — Üretim otonom sürüş yığınlarında yanal (ve çoğunlukla boyuna) kontrol için endüstri standardı Model Tahminli Kontrol (Model Predictive Control — MPC)‘dir. MPC’nin temel fikri PID’den kökten farklıdır: hatayı geçmişe bakarak değil, geleceği tahmin ederek düzeltir.
Her kontrol döngüsünde (tipik olarak her ‘de bir) MPC şu adımları çalıştırır:
- Aracın mevcut durumunu () ve bir araç dinamiği modelini (bisiklet modeli + lastik kayma açısı , bkz. MOTOR-19 benzeri dinamik modelleme mantığı) kullanarak, farklı aday kontrol girdisi dizileri () için birkaç saniyelik bir ufuk boyunca olası gelecek yörüngeleri simüle eder.
- Her aday yörüngeyi referans yörüngeyi ne kadar iyi takip ettiğine, kontrol çabasına ve kısıt ihlallerine göre bir maliyet fonksiyonuyla puanlar:
- Bu kısıtlı optimizasyon problemini (tipik olarak bir kuadratik program — quadratic programming) çözerek en iyi kontrol dizisini bulur, ama sadece dizinin ilk elemanını () uygular.
- Bir sonraki döngüde araç yeni ölçülen durumdan başlayarak tüm süreci baştan tekrarlar (receding horizon / kayan ufuk prensibi) — böylece model hataları ve öngörülemeyen bozucular sürekli olarak düzeltilir.
EXAMPLE — MPC’nin ufkunda örneğin 2 saniyelik bir pencere ve ‘lik adımlarla 100 zaman adımı varsa, her döngüde onlarca aday direksiyon açısı dizisi (her biri kendi gelecekteki yörüngesiyle) değerlendirilir; en düşük maliyetli dizi seçilir, sadece ilk ‘lik komut uygulanır, kalanı atılır.
5. PID mi, MPC mi? Üretimde Neden MPC Tercih Edilir
MPC’nin PID’e göre üstünlüğü üç somut nedene dayanır:
- Kısıtları doğal olarak modeller: MPC, maksimum direksiyon açısı, maksimum direksiyon açısı değişim hızı () ve lastik kayma limitleri gibi fiziksel/güvenlik kısıtlarını optimizasyon probleminin kendi içine kısıt olarak yazar. PID’de bu kısıtlar ancak kazançların dolaylı, deneme-yanılmayla ayarlanmasıyla “umulur”.
- Geleceği görür: MPC, önündeki yolun eğriliğini (referans yörüngenin gelecekteki noktalarını) optimizasyona doğrudan dahil ettiği için bir virajın başlangıcında önceden direksiyon kırmaya başlayabilir — PID ise hata oluşana kadar bekler.
- Bağlaşık (coupled) dinamikleri yönetir: Yüksek hızda yanal ve boyuna dinamikler birbirinden bağımsız değildir (ör. frenleme sırasında ön aksa yük binmesi lastik tutunmasını değiştirir). MPC, aynı optimizasyon çerçevesinde her iki kanalı da (veya bunların etkileşimini) modelleyebilirken, ayrı ayrı ayarlanmış iki PID döngüsü bu etkileşimi doğası gereği göremez.
WARNING — MPC’nin bedeli hesaplama maliyetidir: her döngüde gerçek zamanlı bir kısıtlı optimizasyon problemi çözülmelidir. Bu, PID’in basit bir aritmetik işleminin aksine, üretim ECU’larında belirlenimci (deterministic) gerçek-zamanlı çözücüler ve dikkatli hesaplama bütçesi yönetimi gerektirir — MPC’nin üretim yığınlarında yaygınlaşması kısmen otomotiv-sınıfı işlemcilerin bu maliyeti karşılayabilecek hale gelmesiyle mümkün olmuştur.
Geometrik yöntemler (Pure Pursuit, Stanley) hâlâ düşük hızlı, düşük riskli senaryolarda (ör. park asistanı, düşük hızlı şehir içi L2) hesaplama açısından ucuz ve yeterince kararlı oldukları için kullanılmaya devam eder; MPC ise otoyol hızlarında ve yüksek sorumluluklu (L3+) sistemlerde tercih edilen yaklaşımdır.
6. Boyuna Kontrol: Gaz/Fren Harmanlama
Boyuna kontrolcü, planlayıcının verdiği hedef hız/ivme profilini () izlemek için gaz (tork talebi) ve fren basıncı arasında sürekli bir harmanlama (blending) yapar:
- Hedef ivme ise: tork talebi motora/invertere gönderilir (bkz. MOTOR-20 — kademeli tork/hız/akım döngüleri).
- Hedef ivme ise: fren sistemi devreye girer (ESP/iBooster gibi elektronik fren aktüatörü üzerinden basınç talebi).
- civarında: sistem gaz ile fren arasında titremeden (hunting olmadan) geçiş yapmalıdır — bu geçiş bölgesi genellikle küçük bir ölü bant (dead-band) ve yumuşatma filtresiyle yönetilir, aksi halde araç sürekli gaz-fren arasında salınarak rahatsız edici bir sürüş hissi yaratır.
Boyuna kontrolcü de tipik olarak bir PID (basit uygulamalarda) veya MPC’nin boyuna kanalı (gelişmiş uygulamalarda, Bölüm 4’teki aynı optimizasyon çerçevesinin bir parçası) olarak gerçeklenir.
7. EV’lerde Özel Bir Zorluk: Rejeneratif/Sürtünmeli Fren Harmanlama
CRITICAL — Elektrikli araçlarda boyuna kontrolün fren tarafı, içten yanmalı araçlarda olmayan ek bir katman içerir: negatif tork talebi iki farklı fiziksel mekanizmayla karşılanabilir — elektrik motorunu jeneratör moduna alıp kinetik enerjiyi bataryaya geri kazandıran rejeneratif frenleme ve klasik sürtünmeli disk/kampana frenleme. Bu ikisi arasındaki geçişin yumuşak olması hem konfor hem güvenlik açısından kritiktir.
Bu harmanlamayı zorlaştıran etkenler:
- Rejenerasyon kapasitesi sabit değildir: batarya doluluk oranı (SOC) yüksekken veya sıcaklık çok düşükken/yüksekken batarya şarj kabul limiti düşer, mevcut rejeneratif tork aniden azalabilir — bu durumda kontrolcü eksik kalan yavaşlama torkunu anında ve fark ettirmeden sürtünmeli frene devretmelidir (bkz. MOTOR-27 — rejeneratif frenleme ve güç limitleri).
- Zamanlama hassasiyeti: ABS/ESP tekerlek kayması algıladığında (buzlu/ıslak zeminde ani müdahale gerektiğinde) rejeneratif tork çok hızlı şekilde kesilip sürtünmeli frene devredilmelidir — bu geçiş genellikle onlarca milisaniye mertebesinde bir zaman bütçesine sahiptir.
- Konfor: iki fren kaynağı arasındaki tork geçişi ani olursa yolcu belirgin bir sarsıntı (jerk, bkz. AD-10 Bölüm 6) hisseder; bu yüzden geçiş rampaları ve anti-jerk sönümleme filtreleri (bkz. MOTOR-20) boyuna kontrol döngüsüne entegre edilir.
INTERPRETATION — Tek pedal sürüş (one-pedal driving) modlarında bu harmanlama daha da öne çıkar: gaz pedalı bırakıldığında oluşan yavaşlama hissinin tutarlı kalması için, rejeneratif kapasite dalgalansa bile toplam yavaşlama torkunun sürtünmeli frenle desteklenerek sabit tutulması beklenir — sürücü hangi mekanizmanın devrede olduğunu hissetmemelidir.
8. Kontrol Döngüsü Neden Algı/Planlamadan Çok Daha Hızlı Çalışır?
FACT — AD-09 ve AD-10’da gördüğümüz algı, tahmin ve hareket planlama katmanları tipik olarak arasında çalışırken, kontrol döngüsü çok daha yüksek bir frekansta — tipik olarak — çalışır.
Bunun nedeni kontrol katmanının sistemdeki rolüdür — son güvenlik hattı (last line of defense):
- Planlama katmanının ürettiği yörünge, üretildiği andan itibaren eskimiş olabilir (bir sonraki planlama döngüsüne kadar) — bu sürede araç hareket etmiş, rüzgâr/yol kamberi gibi küçük bozucular oluşmuş olabilir.
- Kontrol döngüsü, bu hafifçe eskimiş referansı yüksek frekansta sürekli yeniden ölçüp düzeltir; planlama katmanı “genel stratejiyi” (ne yapılacağını), kontrol katmanı ise “şu anki gerçekliğe göre nasıl uygulanacağını” belirler.
- Kontrol döngüsü aynı zamanda aktüatörlerin (EPS motoru, fren aktüatörü) kendi iç kontrol bant genişliklerine yakın çalışmak zorundadır — düşük frekanslı bir komut akışı, aktüatörlerin fiziksel tepki hızını verimli kullanamaz ve gecikmeli/pürüzlü hareket üretir.
WARNING — Kontrol döngüsü frekansı bir konfor tercihi değil, güvenlik gereksinimidir: yeterince yüksek frekansta çalışmayan bir kontrolcü, yüksek hızda küçük bir gecikmeyi bile büyük bir konum hatasına çevirebilir (‘de ‘lik bir gecikme yaklaşık ‘lik ek yol demektir).
9. Uçtan Uca Örnek: Şerit Değiştirme Yörüngesinin Aktüatör Komutlarına Dönüşümü
AD-10 Bölüm 8’deki şerit değiştirme senaryosuna devam edelim — hareket planlayıcı yanal yörüngeyi ve hafif hızlanma içeren boyuna profilini üretmişti. Kontrol katmanı bunu şöyle işler:
| Adım | Girdi | Kontrolcü | Çıktı |
|---|---|---|---|
| Yanal | Referans , mevcut yönelim/hız | MPC (otoyol hızında, ) | Her ‘de güncellenen direksiyon açısı komutu |
| Boyuna | Referans ‘den türetilen | Boyuna PID/MPC | Küçük pozitif tork talebi (manevra sırasında hafif hızlanma) |
| Sonuç | — | — | EPS motoru direksiyonu yumuşakça çevirir, inverter hafif ek tork uygular; araç ‘de plana sadık, jerk-optimal bir şerit değişimi tamamlar |
Bu döngü manevra boyunca saniyede onlarca kez tekrarlanır; her tekrar aracın gerçek konumunu referans yörüngeyle karşılaştırıp küçük sapmaları anında düzeltir.
10. Gerçek Sistemlerden Notlar
ASSUMPTION — Üretim araç kontrol yığınlarının tam iç mimarisi (kazanç tabloları, MPC ufuk uzunlukları, çözücü seçimleri) kamuya genellikle açık değildir; aşağıdaki notlar kamuya açık akademik/teknik kaynaklara dayanır.
- Mobileye’ın çoklu OEM’e tedarik ettiği EyeQ sistem-üstü-çip ailesi, algı çıktısını üreten donanımın yanı sıra, bazı ADAS fonksiyonlarında (ör. AD-12’de ele alınacak LKA) yanal kontrol komutlarının üretilmesine de referans teşkil eder; kesin kontrol algoritması seçimi (geometrik/PID/MPC) OEM’e ve fonksiyona göre değişir (spesifik iç detaylar kamuya tam açık olmadığından ASSUMPTION).
- Akademik ve açık kaynak yığınlarda (ör. Autoware, Apollo) hem geometrik yöntemler (Pure Pursuit, Stanley) hem de MPC tabanlı kontrolcüler referans implementasyon olarak birlikte bulunur; düşük hızlı/basit senaryolarda geometrik yöntemler, otoyol/yüksek hız senaryolarında MPC tercih edilir.
- Rejeneratif/sürtünmeli fren harmanlaması, fren pedalı hissinin (pedal feel) tutarlı kalması için ayrıca bir “fren simülatörü” (brake feel simulator) donanımıyla desteklenebilir — sürücü pedala bastığında hissettiği direnç, arka planda hangi fren mekanizmasının çalıştığından bağımsız olarak sabit tutulur.
Sıkça Sorulan Sorular (FAQ)
S: PID neden hâlâ hiç kullanılmıyor mu?
Hayır — PID hâlâ boyuna kontrolde (hız takibi gibi tek boyutlu, daha az kısıtlı problemlerde) ve düşük riskli/düşük hızlı yanal kontrol senaryolarında yaygın olarak kullanılır; basitliği, düşük hesaplama maliyeti ve kolay doğrulanabilirliği onu hâlâ cazip kılar. MPC’nin üstünlüğü özellikle yüksek hız, sıkı kısıt ve bağlaşık dinamiklerin olduğu senaryolarda belirginleşir.
S: MPC’nin öngörü modeli yanlışsa ne olur?
Model hatası (ör. lastik-yol sürtünme katsayısının tahmin edilenden düşük olması) MPC’nin performansını düşürür, ama kayan ufuk prensibi (receding horizon) sayesinde her döngüde durum yeniden ölçülüp optimizasyon baştan çalıştırıldığından hata birikmez — MPC kendi kendini sürekli düzeltir. Yine de aşırı model hatası güvenlik marjlarının daraltılmasını gerektirebilir.
S: Kontrol döngüsü aktüatör arızasını nasıl ele alır?
Kontrol katmanı genellikle aktüatör geri bildirimini (gerçekleşen direksiyon açısı, gerçekleşen fren basıncı) izler; beklenen komutla gerçekleşen değer arasında kalıcı bir sapma tespit edilirse bu bir arıza sinyali olarak değerlendirilir ve sistem güvenli duruma (ör. sürücüye devir, acil yavaşlama) geçer — bu genellikle ayrı bir güvenlik izleme katmanının sorumluluğundadır.
Özet
- Kontrol katmanı, planlama katmanının ürettiği geometrik yörüngeyi direksiyon açısı ve gaz/fren komutlarına dönüştüren, hiyerarşinin son ve en yüksek frekanslı halkasıdır.
- Yanal kontrolde geometrik yöntemler (Pure Pursuit, Stanley) basit ve düşük hesaplama maliyetlidir; PID en basit klasik geri-beslemeli yaklaşımdır ama geleceği göremez ve kısıtları doğal modelleyemez.
- MPC, her döngüde araç dinamiği modeliyle birden fazla gelecek yörüngeyi tahmin edip kısıtlar altında en iyisini seçerek PID’in bu iki zayıflığını giderir; bedeli gerçek-zamanlı optimizasyon hesaplama maliyetidir.
- Boyuna kontrol gaz/fren harmanlamasıyla hedef hız/ivmeyi takip eder; EV’lerde rejeneratif ve sürtünmeli fren arasındaki yumuşak geçiş ek bir mühendislik zorluğudur.
- Kontrol döngüleri (), algı/planlamadan () çok daha hızlı çalışır çünkü kontrol, hafifçe eskimiş bir plana karşı gerçek zamanlı düzeltme yapan güvenlik-kritik son hattır.
Kaynaklar ve Doğrulama Notu
Bu ders Rajamani’nin (Vehicle Dynamics and Control) klasik araç dinamiği/kontrol çerçevesine, Thrun et al.‘in (Probabilistic Robotics) kontrol-tahmin ilişkisine ve Werling et al.‘in Frenet tabanlı yörünge üretim çalışmasının kontrol katmanına devrettiği çıktı formatına dayanır. EyeQ ve üretim yığınlarının iç mimarisine dair notlar kamuya açık teknik kaynaklara dayanır ve ASSUMPTION olarak işaretlenmiştir; ISO 26262 ve ISO 21448, kontrol katmanının fonksiyonel güvenlik ve “amaca uygunluk” (SOTIF) gereksinimlerinin referans standartlarıdır. lastVerified tarihi bu dersin son teknik gözden geçirme tarihidir.
Sıradaki Ders
- AD-12 — Temel ADAS Özellikleri: AEB, ACC, LKA, LCA, BSD, RCTA ve TSR: Bu derste incelediğimiz kontrol katmanının, seri üretim araçlarda somut ADAS fonksiyonlarına (acil fren, adaptif hız sabitleyici, şerit takip) nasıl dönüştüğünü, sensör gereksinimleri ve tetikleme mantığıyla birlikte inceleyeceğiz.
Teknik Diyagramlar
Quiz
Araç kontrolünde yanal (Lateral) kontrol temel olarak hangi aktüatörü yönetir?
Yanal kontrol aracın şerit içinde kalması için direksiyon açısını (EPS) yönetir.
Pure Pursuit algoritmasında araç hızlandıkça bakış mesafesi nasıl ayarlanmalıdır?
Yüksek hızda kararlılığı korumak için bakış mesafesi hızla doğru orantılı olarak büyütülür.
Stanley yanal kontrolcüsü direksiyon açısını hesaplarken hangi iki temel hatayı birleştirir?
Stanley kontrolcüsü yönelim açısı hatası ile ön aksın yörüngeye dik sapmasını aynı anda çözer.
Yüksek hızlı otoyol virajlarında MPC (Model Tahminli Kontrol) neden klasik kontrolcülerden üstündür?
MPC, lastik dinamiğini ve aktüatör kısıtlarını hesaba katarak fiziksel sınırları aşmadan optimum kontrol üretir.
Boyuna hız kontrolünde İleri Besleme (Feedforward) teriminin temel faydası nedir?
İleri besleme, hedeflenen ivmeyi gecikmesiz olarak aktüatöre ileterek tepki süresini hızlandırır.
Sözlük (Glossary)
| English Term | Türkçe | Tanım |
|---|---|---|
| Dynamic Driving Task (DDT) | Dinamik Sürüş Görevi (DDT) | Aracın trafikte sevk ve idaresi için gereken gerçek zamanlı operasyonel (direksiyon, fren, gaz) ve taktiksel (şerit değiştirme, kavşak dönüşü, engelden sakınma) işlevlerin bütünü. |
| Time-to-Collision (TTC) | Çarpışma Zamanı (TTC) | Mevcut yaklaşma hızı (bağıl hız) ve aradaki mesafe korunduğu takdirde iki taşıtın çarpışmasına kalan tahmini saniye cinsinden süre (TTC = d_rel / v_rel). |