
- Prediction'ın neden gerekli olduğunu ve planlamanın (AD-10) sadece 'diğer aktörler ŞU AN nerede' değil, 'birkaç saniye sonra MUHTEMELEN nerede olacak' bilgisine neden ihtiyaç duyduğunu açıklayabilmek.
- Gelecekteki davranışın temelde belirsiz ve çok-modlu olduğunu, iyi bir tahminin tek bir deterministik yörünge değil olasılık dağılımı üretmesi gerektiğini kavramak.
- Niyet kestirimi (kaba, davranışsal) ile yörünge tahmini (ince, geometrik, belirsizlik sınırlı) arasındaki hiyerarşik ilişkiyi analiz edebilmek.
- Kinematik geçmiş, harita/şerit topolojisi ve sosyal etkileşim bağlamının niyet/yörünge tahminini nasıl beslediğini değerlendirebilmek.
- Modern öğrenilmiş tahmin modellerinin, elle yazılmış kurallara göre neden büyük gerçek-dünya sürüş verisiyle eğitilmeyi tercih ettiğini kavramak.
- Bir yaya-geçidi kenarındaki çok-modlu olasılık konisi örneği üzerinden yörünge tahminini somut olarak uygulayabilmek.
AD-09 — Prediction: Niyet Kestirimi ve Olasılıksal Yörünge Tahmini
FACT — AD-08’de aracın KENDİ konumunu santimetrik hassasiyetle bilmesini sağlayan lokalizasyon katmanlarını inceledik. Ama bir aracın nerede olduğunu bilmesi, güvenli sürüş için tek başına yeterli değildir — aracın ÇEVRESİNDEKİ diğer aktörlerin (araçlar, yayalar, bisikletliler) birkaç saniye sonra nerede olacağını da bilmesi gerekir. Bu derste bu sorunun cevabını üreten Prediction (Tahmin) modülünü inceliyoruz.
Bu derste şunları inceleyeceğiz:
- Neden Prediction? — Planlamanın İhtiyacı
- Temel Zorluk: Gelecek Belirsiz ve Çok-Modludur
- Hiyerarşi: Niyet Kestiriminden Yörünge Tahminine
- Bağlam ve İpucu Kaynakları: Kinematik, Harita, Sosyal Etkileşim
- Modern Yaklaşım: Elle Yazılmış Kurallar Yerine Öğrenilmiş Modeller
- Uygulamalı Örnek: Yaya Geçidi Kenarında Olasılık Konisi
- Karşılaştırma Tablosu: Tahmin Yaklaşımları
- SSS, Özet ve Kaynaklar
1. Neden Prediction? — Planlamanın İhtiyacı
FACT — AD-06’da perception’ın çevredeki her nesnenin ŞU ANKİ () konumunu, sınıfını ve hızını ürettiğini gördük. Ama planlama katmanı (AD-10) bir manevra kararı verirken (örn. “şimdi şerit değiştir” veya “yavaşla”) bu kararın sonucunu birkaç saniye SONRASI için değerlendirmek zorundadır — çünkü fren mesafesi, manevra süresi ve diğer araçların tepki süresi hep zaman alır. Eğer planlama yalnızca ‘daki konumlara bakıp karar verseydi, önündeki aracın 2 saniye sonra şerit değiştireceğini veya kavşağa yaklaşan bir yayanın yürümeye devam edeceğini asla ÖNCEDEN göremezdi — her tepki, olay gerçekleştikten SONRA, reaktif ve geç kalmış olurdu.
Prediction modülü, perception’ın ürettiği mevcut-an nesne listesini girdi alır ve her dinamik aktör için gelecekteki birkaç saniyelik (tipik olarak saniye) olası konum dizisini üretir. Bu, perception ile planlama arasında köprü kuran, zamansal bir tahmin katmanıdır:
2. Temel Zorluk: Gelecek Belirsiz ve Çok-Modludur
CRITICAL — Prediction’ı zor kılan şey, algoritmik karmaşıklıktan önce FİZİKSEL bir gerçektir: gelecekteki davranış temelde BELİRSİZDİR ve çoğu zaman ÇOK-MODLUDUR (multi-modal) — yani tek bir “en olası” gelecek değil, birbirinden NİTELİKSEL olarak farklı birden fazla makul gelecek vardır. Bir yaya geçidi kenarında duran bir yaya düşünün: o yaya şimdi geçebilir, 3 saniye sonra (trafik ışığı beklerken) geçebilir, ya da hiç geçmeyip beklemeye devam edebilir. Bu üç senaryo birbirine “yakın” değildir — aralarında yumuşak bir geçiş yoktur, NİTELİKSEL olarak ayrı olası geleceklerdir.
Bu yüzden iyi bir prediction sistemi, çıktısını TEK bir deterministik yörünge olarak değil, birden fazla olası geleceği kapsayan bir olasılık dağılımı olarak üretmelidir:
Tek bir çizgi çizip “yaya buradan geçecek” demek, üç senaryodan ikisini sessizce yok saymak anlamına gelir — ve eğer gerçekleşen senaryo o iki göz ardı edilenden biriyse, planlama katmanı hazırlıksız yakalanır. Bu nedenle modern prediction sistemleri, her biri bir olasılık ağırlığı taşıyan birden fazla yörünge hipotezi (veya uzaysal bir olasılık ısı haritası) üretir.
3. Hiyerarşi: Niyet Kestiriminden Yörünge Tahminine
Prediction problemi pratikte iki katmanlı bir hiyerarşi olarak çözülür — biri kaba/davranışsal, diğeri ince/geometrik:
A. Niyet Kestirimi (Intent Estimation) — Kaba Katman
Soru: “Bu aktör davranışsal olarak NE yapıyor?” Çıktı, ayrık bir davranış sınıfıdır: şerit değiştiriyor mu, dönüyor mu, düz mü gidiyor, duruyor mu? Örneğin bir kavşağa yaklaşan bir araç için niyet kestirimi şunu üretir:
| Niyet | Olasılık |
|---|---|
| Düz devam | |
| Sağa dönüş | |
| U dönüşü |
B. Yörünge Tahmini (Trajectory Forecasting) — İnce Katman
Soru: “Bu niyet gerçekleşirse, aktör HANGİ GEOMETRİK YOLU izler ve o yol ne kadar belirsizdir?” Her niyet hipotezi için, zamanla genişleyen bir belirsizlik konisi (uncertainty cone) eşliğinde somut bir yörünge üretilir — zaman ufku () arttıkça, o niyetin gerçekleşmesi durumunda bile konumun tam olarak nerede olacağına dair belirsizlik büyür (sürücünün fren/gaz zamanlaması, tam manevra hızı gibi ince değişkenler bilinmez).
INTERPRETATION — Bu iki katmanlı ayrım rastgele değildir: niyet kestirimi (ayrık, az sayıda seçenek) hesaplama açısından ucuzdur ve büyük yanlışları (örn. “sağa dönecek” derken aslında sola dönmesi) erken elemeye yarar; yörünge tahmini (sürekli, yüksek boyutlu) bu ayrık hipotezlerin HER BİRİNİ ayrı ayrı ince geometrik yörüngelere açar. Doğrudan tek adımda “ham gözlemden sürekli yörüngeye” gitmek yerine bu ara katmanı kullanmak, modelin arama uzayını daraltır ve yorumlanabilirliği artırır (mühendisler “model neden bu yörüngeyi üretti” sorusuna, önce hangi niyeti seçtiğine bakarak kısmi bir cevap bulabilir).
4. Bağlam ve İpucu Kaynakları: Kinematik, Harita, Sosyal Etkileşim
Hem niyet kestirimi hem yörünge tahmini, üç ana bağlam/ipucu kaynağından beslenir:
A. Kinematik Geçmiş (Kinematic History)
Aktörün son birkaç saniyedeki hız, ivme ve (araçlar için) dönüş sinyali gibi doğrudan gözlemlenebilir durumu. Fizik-tabanlı kısa vadeli modeller doğrudan buradan türetilir:
- Sabit Hız (CV):
- Sabit İvme (CA):
Bu modeller çok kısa ufuklarda (yaklaşık saniye) makul bir yaklaşımdır çünkü fiziksel eylemsizlik (inertia) kısa sürede baskındır — bir araç 0.3 saniye içinde aniden 90 derece dönemez. Ama ufuk uzadıkça () yetersiz kalırlar çünkü hiçbir kinematik model bir aracın kavşakta döneceğini veya bir sürücünün gaza basacağını “bilemez” — bu bilgi kinematikte değil, aşağıdaki bağlamlarda saklıdır.
B. Harita Bağlamı (Map Context)
Şerit topolojisi, güçlü bir davranışsal ipucudur. Örneğin, yalnızca-sağa-dönüş şeridinde olan bir araç, o şeridin geometrik tanımı gereği neredeyse kesin olarak sağa dönecektir — bu, kinematik geçmişten bağımsız, saf harita-kaynaklı bir bilgidir (AD-08’de gördüğümüz HD Harita şerit topolojisinin prediction’daki doğrudan kullanımı). Benzer şekilde, bir kavşağa yaklaşırken hangi şeritlerin hangi çıkışlara bağlı olduğu bilgisi, niyet olasılık dağılımını önemli ölçüde daraltır.
C. Sosyal / Etkileşim Bağlamı (Social/Interaction Context)
Trafikteki aktörler birbirinden BAĞIMSIZ hareket etmez — birbirini etkiler. Bir aracın şerit değiştirme kararı, hedef şeritteki diğer araçların hızına/boşluğuna bağlıdır; bir yayanın geçme kararı, yaklaşan araçların hızına ve yavaşlayıp yavaşlamadığına bağlıdır. Bu karşılıklı etkileşim, tek bir aktörü izole modellemenin yeterli olmadığını gösterir — tüm sahne birlikte modellenmelidir.
5. Modern Yaklaşım: Elle Yazılmış Kurallar Yerine Öğrenilmiş Modeller
FACT — Bölüm 4’teki üç bağlam kaynağını (kinematik + harita + sosyal) elle yazılmış kurallarla (“EĞER sağa-dönüş-şeridindeyse VE sinyal açıksa VE hız düşüyorsa O ZAMAN sağa dönüş olasılığı %90” gibi) birleştirmek teorik olarak mümkündür, ama gerçek trafik sahnelerindeki kombinasyon sayısı ve ince istisnalar (yaya telefonuna bakarken yürümeye devam edebilir, bir sürücü sinyal vermeden dönebilir) elle yazılmış kural setlerini hızla yönetilemez hale getirir.
Bu yüzden modern prediction sistemleri, bu bağlamları öğrenilmiş modellere (Graf Sinir Ağları — GNN, Transformer mimarileri gibi) girdi olarak verir; bu modeller büyük ölçekli gerçek-dünya sürüş verisi üzerinde eğitilerek, milyonlarca gözlemlenmiş gerçek insan davranışından niyet/yörünge ilişkisini öğrenir — elle kural yazmak yerine, veriden çıkarım yapılır. Model, harita topolojisini, aktörlerin geçmiş yörüngelerini ve aralarındaki uzaysal ilişkiyi (genellikle bir dikkat/attention mekanizmasıyla “kim kimi etkiliyor” ağırlıklandırması yaparak) birlikte işleyip çok-modlu bir yörünge dağılımı üretir.
ASSUMPTION — Bu alanda kullanılan tam mimari isimleri (belirli transformer varyantları, belirli GNN yapıları) ve şirketlerin üretimde tam olarak hangi modeli çalıştırdığı hızla değişen, çoğunlukla halka açık olmayan bir alandır; burada verilen “öğrenilmiş model, elle kural değil” genel ilkesi sağlam bir sanayi konsensüsünü yansıtır ama belirli bir mimarinin güncel üretim durumu iddia edilmemektedir.
6. Uygulamalı Örnek: Yaya Geçidi Kenarında Olasılık Konisi
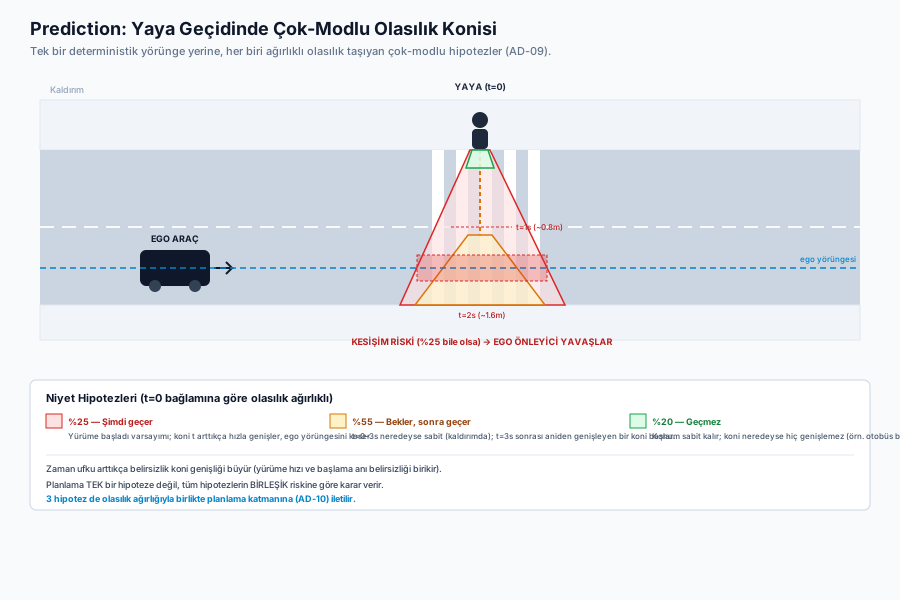
EXAMPLE — Bir araç bir yaya geçidine yaklaşıyor. Kaldırımda, geçidin kenarında duran bir yaya perception tarafından tespit edildi (AD-06). Prediction modülü bu yaya için ne üretir?
Niyet katmanı (t=0 anındaki bağlam):
- Yayanın gövdesi yola dönük, baş pozisyonu yaklaşan araca doğru çevrilmiş → “geçme” niyetini destekleyen bir ipucu.
- Yayanın bacak/gövde hızı hâlâ sıfıra yakın → henüz adım atmadı.
- Sonuç niyet dağılımı: , , .
Yörünge katmanı (her niyet hipotezi için):
- “Şimdi geçer” hipotezinde: yayanın ‘de kaldırım kenarından , ‘de yola girmiş olacağı bir merkez yörünge + zamanla genişleyen bir belirsizlik konisi (yürüme hızındaki ve tam başlama anındaki belirsizlik nedeniyle ‘deki koni genişliği ‘dekinden daha büyüktür).
- “Bekler, sonra geçer” hipotezinde: arası konum neredeyse sabit (kaldırımda), sonrası aniden genişleyen bir koni başlar.
- “Geçmez” hipotezinde: konum boyunca sabit kalır, koni neredeyse hiç genişlemez.
Üç hipotez de olasılık ağırlıklarıyla birlikte planlama katmanına iletilir. Planlama (AD-10), en olası hipoteze değil, TÜM hipotezlerin birleşik risk profiline göre karar verir — örneğin sadece %25 olasılık olsa bile “şimdi geçer” hipotezinin konisi aracın yörüngesiyle kesişiyorsa, araç yine de önleyici olarak yavaşlar, çünkü %25’lik bir çarpışma riski kabul edilemez büyüklüktedir.
Bu örnek, Bölüm 2’deki soyut “çok-modlu dağılım” fikrinin somut, sayısal bir karşılığıdır: tek bir “yaya X noktasında olacak” tahmini yerine, olasılık ağırlıklı üç ayrı geleceğin her biri kendi büyüyen belirsizlik konisiyle birlikte taşınır.
7. Karşılaştırma Tablosu: Tahmin Yaklaşımları
| Yaklaşım | Zaman Ufku | Girdi | Güçlü Yönü | Zayıf Yönü |
|---|---|---|---|---|
| Fizik-tabanlı (CV/CA/Bisiklet) | Yalnızca kinematik geçmiş | Hesaplama ucuz, kısa vadede güvenilir | Taktik manevraları (dönüş, şerit değişimi) öngöremez | |
| Niyet Kestirimi | Kinematik + harita topolojisi | Ayrık, yorumlanabilir, hesaplama görece ucuz | Geometrik yörünge detayı vermez | |
| Öğrenilmiş Çok-Modlu Model (GNN/Transformer) | Kinematik + harita + sosyal etkileşim | En zengin bağlam, çok-modlu olasılık dağılımı | Hesaplama pahalı, büyük eğitim verisi gerektirir |
Sıkça Sorulan Sorular (FAQ)
S: Tahmin ufku neden 8 saniyenin ötesine uzatılmıyor?
FACT — Trafik kaotik ve etkileşimlidir; her ek saniye, aradaki tüm aktörlerin olası kararlarının çarpımsal kombinasyonunu ekler. 8 saniyenin ötesinde olasılık dağılımı o kadar genişler (belirsizlik patlaması) ki üretilen “tahmin” pratikte bilgi taşımaz hale gelir — koni o kadar büyür ki neredeyse tüm yolu kaplar ve planlamaya faydalı bir kısıt sağlamaz.
S: Niyet kestirimi yanlış olursa (örn. modelin gözden kaçırdığı bir 4. seçenek varsa) ne olur?
INTERPRETATION — İyi tasarlanmış sistemler bu riske karşı iki şekilde önlem alır: (1) niyet dağılımına her zaman düşük olasılıklı bir “diğer/belirsiz” kategorisi eklenir, (2) planlama katmanı yalnızca en olası hipoteze değil, tüm hipotezlerin BİRLEŞİK riskine göre karar verir (Bölüm 6’daki örnekte olduğu gibi düşük olasılıklı ama yüksek sonuçlu bir hipotez yine de önlem gerektirebilir). Yine de hiçbir prediction sistemi mükemmel değildir — bu, planlama katmanının neden ek güvenlik marjlarıyla (AD-10) tasarlandığının nedenlerinden biridir.
S: Fizik-tabanlı modeller tamamen gereksiz mi, madem öğrenilmiş modeller daha zengin?
INTERPRETATION — Hayır; fizik-tabanlı modeller çok düşük gecikmeli, hesaplama açısından ucuz bir alt-katman olarak genellikle korunur — özellikle ani, kısa-vadeli tepki gerektiren durumlarda (örn. acil fren) devreye girecek basit ve güvenilir bir yedek sağlarlar. Öğrenilmiş modeller daha zengin ama daha pahalı bir üst katman olarak bunun üzerine eklenir; ikisi birbirini dışlamaz.
Özet
- Prediction, perception’ın ürettiği “şimdi nerede” bilgisini, planlamanın ihtiyaç duyduğu “birkaç saniye sonra muhtemelen nerede” bilgisine dönüştüren bir köprü katmanıdır.
- Gelecekteki davranış temelde belirsiz ve çok-modludur; iyi bir tahmin tek bir yörünge değil, birden fazla olası geleceği kapsayan bir olasılık dağılımı üretmelidir.
- Hiyerarşi, kaba niyet kestiriminden (şerit değiştiriyor mu, dönüyor mu) ince yörünge tahminine (zamanla genişleyen belirsizlik konili geometrik yol) doğru ilerler.
- Kinematik geçmiş, harita/şerit topolojisi ve aktörler-arası sosyal etkileşim, hem niyet hem yörünge tahminini besleyen üç temel bağlam kaynağıdır.
- Modern sistemler bu bağlamları elle yazılmış kurallar yerine büyük gerçek-dünya sürüş verisiyle eğitilmiş öğrenilmiş modellere (GNN/Transformer) besler.
- Bir yaya geçidi kenarındaki yaya örneği, çok-modlu olasılık konisi fikrinin somut, sayısal bir uygulamasıdır: düşük olasılıklı ama yüksek sonuçlu bir hipotez bile planlama kararını değiştirebilir.
Kaynaklar ve Doğrulama Notu
Bu derste sunulan prediction çerçevesi şu kaynaklara dayanır: Thrun, Burgard & Fox — Probabilistic Robotics (olasılıksal durum tahmini, Bayes filtreleme temeli); Paden et al. — A Survey of Motion Planning and Control Techniques for Self-Driving Urban Vehicles (kinematik/fizik-tabanlı kısa-vade modeller, prediction-planning arayüzü); Salzmann et al. — Trajectron++ (öğrenilmiş, çok-modlu, harita+sosyal-bağlam-farkında yörünge tahmini mimarisi örneği); LaValle — Planning Algorithms (belirsizlik altında karar verme temelleri). Belirli şirket/model mimarisi iddiaları (hangi üreticinin üretimde tam olarak hangi mimariyi çalıştırdığı) kamuya açık olmayabilir ve zamanla değişebilir; bu yüzden ASSUMPTION olarak işaretlenmiştir.
Sıradaki Ders
- AD-10 — Planning: Rota, Davranış ve Hareket/Yörünge Planlama: Bu derste diğer aktörlerin gelecekte NEREDE olacağını olasılıksal olarak tahmin etmeyi gördük — AD-10’da aracın KENDİ geleceğini, bu tahminleri de girdi alarak nasıl güvenle plandığını inceleyeceğiz.
Teknik Diyagramlar
Quiz
Prediction (Tahmin) modülünün temel görevi nedir?
Prediction modülü diğer yol kullanıcılarının gelecek birkaç saniyedeki yörüngelerini tahmin eder.
Kısa vadeli (0 - 1.5 saniye) yörünge tahmininde hangi modeller başarılıdır?
Kısa vadede aracın mevcut fiziksel eylemsizliğini yansıtan kinematik modeller son derece hızlı ve doğrudur.
Bir kavşakta yaklaşan aracın hem düz gitme hem dönme ihtimalini ifade eden tahmin yapısına ne ad verilir?
Trafikte tek bir kesin gelecek olmadığı için çok modlu (multi-modal) olasılık dağılımı kullanılır.
Yandaki aracın sinyal vermeden önümüze kıracağını (Cut-in) tahmin etmek için hangi ipucu kullanılır?
Yanal hız ve şerit çizgisine yaklaşma oranı, sinyal verilmese dahi şerit değiştirme niyetini gösterir.
Neden otonom araçlarda tahmin ufku 10-15 saniye yerine genellikle 3-8 saniye ile sınırlandırılır?
Kelebek etkisi ve insan kararlarının değişkenliği nedeniyle 8 saniye ötesinde belirsizlik aşırı büyür.