
- Euro NCAP ve UNECE regülasyonlarında zorunlu olan temel ADAS fonksiyonlarının çalışma mantığını açıklayabilmek.
- AEB'de Time-to-Collision (TTC) metriğini ve kademeli uyarı→kısmi fren→tam fren eskalasyonunu hesaplayabilmek.
- ACC'nin radar/kamera füzyon gereksinimlerini ve stop-and-go genişlemesini analiz edebilmek.
- LDW ile LKA arasındaki (uyarı-only vs aktif müdahale) operasyonel farkı SAE L0/L1 bağlamında ayırt edebilmek.
- BSD, RCTA ve TSR sistemlerinin sensör yerleşimlerini ve tetikleme koşullarını kavramak.
AD-12 — Temel ADAS Özellikleri: AEB, ACC, LKA, LCA, BSD, RCTA ve TSR
FACT — AD-10 ve AD-11’de incelediğimiz planlama ve kontrol katmanları, çoğu üretim aracında bugün L0-L2 seviyesinde bağımsız, sınırlı kapsamlı ADAS (Advanced Driver Assistance Systems) özellikleri olarak karşımıza çıkar. Bu ders, seri üretim araçlarda en yaygın bulunan yedi özelliği — AEB, ACC, LKA/LDW, LCA, BSD, RCTA ve TSR — her biri için “ne yapar, hangi sensörü kullanır, karar mantığı nedir, hangi güvenlik/regülasyon zorunluluğu onu tetiklemiştir” sorularına cevap vererek pratik bir katalog halinde ele alır.
- Aktif Güvenlik ve Sürüş Destek Özellikleri Envanteri
- AEB (Autonomous Emergency Braking): Time-to-Collision ve Kademeli Müdahale
- ACC (Adaptive Cruise Control): Takip Mesafesi ve Stop-and-Go
- LDW vs LKA: Uyarı mı, Aktif Düzeltme mi?
- LCA (Lane Change Assist): Yarı-Otomatik, Sürücü Onaylı Şerit Değişimi
- BSD (Blind Spot Detection): Kör Nokta Radarı
- RCTA (Rear Cross-Traffic Alert): Geri Manevrada Çapraz Trafik
- TSR (Traffic Sign Recognition): Kamera Tabanlı İşaret Sınıflandırma
- Karşılaştırma Tablosu: Sensör, SAE Seviyesi ve Tetikleme Koşulu
- Gerçek Sistemlerden Notlar
1. Aktif Güvenlik ve Sürüş Destek Özellikleri Envanteri
FACT — Modern bir binek araçta bulunan temel ADAS fonksiyonları, Euro NCAP güvenlik puanlaması ve Avrupa Birliği Genel Güvenlik Yönetmeliği (General Safety Regulation — GSR II) tarafından standart donanım olarak zorunlu/teşvikli kılınmıştır. Her fonksiyon, AD-09’da gördüğümüz algı/tahmin ve AD-11’de gördüğümüz kontrol katmanlarının dar kapsamlı, tek amaca özelleşmiş bir uygulamasıdır:
| Fonksiyon | Ne Yapar | SAE Seviyesi |
|---|---|---|
| AEB | Çarpışmayı önlemek/hafifletmek için otomatik fren uygular | L0 |
| ACC | Öndeki araçla ayarlı zaman aralığını (time-gap) korur | L1 |
| LDW/LKA | Şerit dışına çıkışta uyarır / araya çeker | L0 (LDW) / L1 (LKA) |
| LCA | Sürücü onayıyla yarı-otomatik şerit değiştirir | L2 |
| BSD | Yan/arka kör noktadaki araçları tespit eder | L0 |
| RCTA | Geri manevrada çapraz trafiği tespit eder | L0 |
| TSR | Trafik işaretlerini kamerayla sınıflandırır | L0 (bilgilendirme) |
INTERPRETATION — Bu tablodaki SAE seviyeleri (AD-03’te ele alınan J3016 sınıflandırmasına göre) fonksiyonun kendi başına sürüş görevini ne kadar devraldığını gösterir — L0 fonksiyonlar sürücüyü hiçbir zaman sürekli yönlendirme/hızlanma görevinden almaz, sadece izler ve gerektiğinde müdahale/uyarı yapar; L1 fonksiyonlar tek eksende (ya direksiyon ya gaz/fren) sürekli devralır; L2 fonksiyonlar ikisini birden, ama sürücü gözetimi altında, devralır.
2. AEB (Autonomous Emergency Braking): Time-to-Collision ve Kademeli Müdahale
FACT — AEB’nin karar mantığının merkezinde Çarpışmaya Kalan Süre (Time-to-Collision — TTC) metriği yer alır:
Sistem, radar (mesafe/hız ölçümü için güvenilir) ve kamera (nesne sınıflandırma ve şerit içi konumlandırma için) füzyonuyla öndeki nesneye olan mesafeyi ve bağıl hızı sürekli izler; TTC azalan eşiklerin altına düştükçe müdahale kademeli olarak şiddetlenir:
| Aşama | Tipik TTC Eşiği | Müdahale |
|---|---|---|
| FCW (Forward Collision Warning) | Sesli/görsel uyarı | |
| Fren Ön Dolumu (Brake Prefill) | Balatalar diske yanaştırılır, tepki süresi kısaltılır | |
| Kısmi Frenleme | Orta şiddette otomatik yavaşlama (ör. ) | |
| Tam Acil Fren | Sürücü tepki vermemişse maksimum yavaşlama (ör. ) |
(Tablodaki sayısal TTC eşikleri ve ivme değerleri gösterge niteliğindedir; kesin değerler üreticiye, araç ağırlığına ve zemin koşuluna göre değişir — [ASSUMPTION: buradaki mertebeler yaygın kamuya açık teknik açıklamalara dayanır, ancak her OEM’in kalibrasyonu farklıdır].)
WARNING — AEB’nin bu kademeli eskalasyonu bilinçli bir tasarım tercihidir: erken aşamalarda (uyarı, ön dolum) sürücüye kontrolü geri kazanma fırsatı tanınır; sadece sürücü hiç tepki vermezse en şiddetli müdahale (tam acil fren) devreye girer. Bu, hem yanlış pozitiflerin (gereksiz sert fren) sürücü güvenini sarsmasını önler hem de “sürücü hâlâ kontrolde” ilkesini L0 sınırları içinde korur.
Regülasyon itici gücü: AEB’nin seri üretimde yaygınlaşmasının başlıca itici gücü Euro NCAP’in genel güvenlik puanlamasına AEB testlerini dahil etmesi ve UNECE R152 ile AB’de GSR II kapsamında yeni araçlarda AEB’nin zorunlu hale getirilmesidir (kesin yürürlük tarihleri ve kapsam ülkeden ülkeye/araç sınıfından sınıfa değiştiği için ASSUMPTION olarak işaretlenir).
3. ACC (Adaptive Cruise Control): Takip Mesafesi ve Stop-and-Go
ACC, klasik sabit hız sabitleyicinin (cruise control) üzerine inşa edilir: sürücünün ayarladığı hedef hıza ek olarak, öndeki araçla ayarlanabilir bir zaman aralığını (time-gap, tipik olarak ) korumaya çalışır.
- Sensörler: Ana mesafe/hız ölçümü ileri bakan radardan (uzun menzil, hava koşullarına dayanıklı), nesne sınıflandırma ve şerit tespiti ise kameradan gelir; ikisinin füzyonu, radarın “hangi nesne benim şeridimde” belirsizliğini kamera ile giderir.
- Karar mantığı: Öndeki araç yoksa veya çok uzaktaysa ayarlanan hedef hıza gider; bir araç algılanırsa hedef zaman aralığını koruyacak şekilde hızı otomatik ayarlar (‘yu ve mesafeye göre sürekli günceller — bu, AD-11 Bölüm 6’da gördüğümüz boyuna kontrol döngüsünün bir uygulamasıdır).
- Stop-and-Go genişlemesi: Modern ACC sistemleri trafik sıkışıklığı hızlarına (tam durmaya kadar) genişletilmiştir — öndeki araç durursa ACC de durur, öndeki araç birkaç saniye içinde tekrar hareket ederse (bazı sistemlerde sürücü onayı gerektirerek) ACC de otomatik olarak yeniden hareket eder.
EXAMPLE — Otoyolda zaman aralığı ayarlı bir ACC, hızda öndeki araçla yaklaşık ‘lik bir mesafeyi hedefler (); öndeki araç yavaşlarsa ACC bu mesafeyi korumak için otomatik fren uygular, hızlanırsa ayarlanan üst hız sınırına kadar ACC de hızlanır.
4. LDW vs LKA: Uyarı mı, Aktif Düzeltme mi?
Şerit takibi fonksiyonlarında iki farklı olgunluk seviyesi vardır, ve bu ayrım AD-03’te incelediğimiz SAE L0/L1 sınırının somut bir örneğidir:
- LDW (Lane Departure Warning) — L0: Kamera, aracın şerit çizgisine yaklaştığını/çizgiyi geçtiğini tespit ettiğinde sürücüyü sesli/titreşimli (direksiyon veya koltuk titreşimi) uyarır. Hiçbir aktüatöre komut göndermez — direksiyona hiçbir tork uygulanmaz. Sürücü hâlâ sürüş görevinin %100’ünü elinde tutar, sistem sadece pasif bir gözetleyicidir.
- LKA (Lane Keeping Assist) — L1: Aynı algı zincirini kullanır, ama şerit ihlali eşiğine yaklaşıldığında EPS motoru üzerinden aktif bir düzeltme torku uygular ve aracı şerit içine geri iter. Bu andan itibaren sistem, o eksende (yanal), sürüş görevinin bir kısmını fiilen devralmıştır — tanım gereği L1.
CRITICAL — LDW→LKA geçişi, “hiçbir aktüatöre dokunmama” ile “bir eksende sürekli aktüatör kontrolü” arasındaki farktır — SAE J3016’nın L0/L1 ayrımının tam da dayandığı kriter budur (AD-03). Bir sistemin “şerit takip” adını taşıması onun otomasyon seviyesini belirlemez; belirleyici olan aktüatöre fiilen komut gidip gitmediğidir.
Bazı üreticiler bu ikisinin ötesinde, aracı sürekli şerit ortasında tutan proaktif Şerit Ortalama (Lane Centering Assist) fonksiyonunu da sunar — LKA’nın aksine sadece şerit ihlali anında değil, sürekli çalışır; bu da genellikle L2’nin bir bileşeni olarak diğer L2 fonksiyonlarıyla (ör. ACC) birlikte paketlenir.
5. LCA (Lane Change Assist): Yarı-Otomatik, Sürücü Onaylı Şerit Değişimi
LCA, AD-10 Bölüm 3’te gördüğümüz davranış planlama FSM’sinin sürücü tarafından tetiklenen bir örneğidir: sürücü sinyal verdiğinde sistem hedef şeritteki boşluğu (radar + kör nokta sensörleri ile) doğrular, güvenliyse AD-10 Bölüm 6’daki quintic-polinom yanal yörüngeyi üretir ve AD-11’deki kontrol katmanı bu yörüngeyi uygular.
WARNING — LCA yarı-otomatiktir: manevrayı sürücünün sinyal vermesi tetikler ve çoğu sistemde sürücünün elleri direksiyondan tamamen ayrılamaz (kapasitif direksiyon sensörü ile izlenir). Hedef şeritte yeterli boşluk yoksa veya sürücü onayı geri çekilirse (sinyali kapatma, direksiyona karşı tork uygulama) manevra derhal iptal edilir.
6. BSD (Blind Spot Detection): Kör Nokta Radarı
BSD, aracın arka çamurluklarına yerleştirilen kısa-orta menzilli köşe radarlarıyla (corner radar) sürücünün dikiz aynasından göremediği yan-arka bölgeleri sürekli tarar.
- Sensör: Genellikle sol ve sağ arka çamurlukta birer radar; bazı sistemlerde ultrasonik sensörlerle desteklenir.
- Karar mantığı: Kör nokta bölgesinde bir araç algılandığında ilgili yan dikiz aynasında bir ikaz ışığı yanar; sürücü o yöne sinyal verirse ikaz daha belirgin hale gelir (yanıp sönme, sesli uyarı) — bu, LCA ile aynı radar donanımının paylaşıldığı yaygın bir mimari deseni yansıtır.
- BSD tek başına L0’dır (sadece bilgilendirir, aktüatöre dokunmaz); ama algıladığı veriyi LCA ve bazı LKA/LCA kombinasyonlu “kaçınma yönlendirmesi” (evasive steering assist) fonksiyonlarına da besler.
7. RCTA (Rear Cross-Traffic Alert): Geri Manevrada Çapraz Trafik
RCTA, BSD ile aynı köşe radarlarını kullanır, ama tarama yönü ve senaryosu farklıdır: araç geri manevra yaparken (park yerinden çıkarken, garaj girişinde), doğrudan arkadan değil aracın yanlarından yaklaşan çapraz trafiği (başka bir araç, bisikletli) tespit eder.
FACT — RCTA’nın pratik değeri, modern SUV/pickup araçlarda ve arkası yüksek/kapalı gövdeli ticari araçlarda dikiz aynası ve arka cam görüşünün fiziksel olarak kısıtlı olmasından gelir — sürücü geri manevra sırasında yanlardan yaklaşan bir aracı çıplak gözle veya ayna ile fark edemeyebilir; RCTA bu görüş açısı boşluğunu radarla kapatır.
Tetikleme mantığı: araç vites geri konumundayken aktif hale gelir, algılanan çapraz nesnenin tahmini yörüngesi aracın geri hareket yörüngesiyle kesişiyorsa sesli/görsel uyarı verir; bazı üreticilerde otomatik kısmi fren de eklenir (RCTB — Rear Cross-Traffic Braking).
8. TSR (Traffic Sign Recognition): Kamera Tabanlı İşaret Sınıflandırma
TSR, ileri bakan kamera görüntüsünden trafik işaretlerini (özellikle hız limit tabelaları, sollama yasağı gibi) gerçek zamanlı sınıflandıran bir görüntü tanıma fonksiyonudur.
- Sensör: Tek kamera (bazı sistemlerde HD harita verisiyle çapraz doğrulanır — harita tabanlı hız limiti bilgisiyle kamera tespiti tutarsızsa daha güvenilir olan kaynak önceliklendirilir).
- Karar mantığı: Tespit edilen hız limiti gösterge panelinde gösterilir; sürücünün mevcut hızı limiti aştığında görsel/sesli uyarı üretebilir.
- ACC ile entegrasyon: Gelişmiş sistemlerde TSR çıktısı doğrudan ACC’ye beslenir — “hız limitine duyarlı ACC” (speed-limit-aware ACC), tespit edilen yeni limite göre hedef hızı otomatik önerir veya (sürücü onayıyla) ayarlar.
ASSUMPTION — TSR’nin doğruluğu hava koşulları, tabela kirliliği/hasarı ve bölgesel tabela standardı farklılıklarına duyarlıdır; bu yüzden üreticilerin çoğu TSR çıktısını “bağlayıcı” değil “bilgilendirici/öneri niteliğinde” konumlandırır — kesin doğruluk oranları ve devreye alma stratejileri üreticiden üreticiye değişir.
9. Karşılaştırma Tablosu: Sensör, SAE Seviyesi ve Tetikleme Koşulu
| Özellik | Ana Sensör(ler) | SAE Seviyesi | Tipik Tetikleme Koşulu |
|---|---|---|---|
| AEB | İleri radar + kamera | L0 | azalan eşiklerin altına düşmesi |
| ACC | İleri radar + kamera | L1 | Öndeki araçla mesafe/zaman aralığı hedeften sapması |
| LDW | İleri kamera | L0 | Şerit çizgisine yaklaşma/geçiş (uyarı) |
| LKA | İleri kamera | L1 | Şerit çizgisine yaklaşma/geçiş (aktif tork) |
| LCA | İleri kamera + köşe radar | L2 | Sürücü sinyali + hedef şeritte doğrulanmış boşluk |
| BSD | Arka köşe radar | L0 | Kör nokta bölgesinde araç algılanması |
| RCTA | Arka köşe radar | L0 | Geri viteste, çapraz yörünge kesişimi algılanması |
| TSR | İleri kamera | L0 | Trafik işareti tespiti/sınıflandırması |
10. Gerçek Sistemlerden Notlar
ASSUMPTION — Aşağıdaki notlar kamuya açık teknik yayınlara ve regülasyon metinlerine dayanır; üreticiye özgü kalibrasyon/kesin eşik değerleri kamuya tam açık değildir.
- Mobileye’nin EyeQ sistem-üstü-çip ailesi, tek bir kamera algı çıktısından AEB, LDW/LKA ve TSR gibi birden fazla fonksiyonu aynı anda besleyen, çok sayıda OEM’e tedarik edilen yaygın bir mimari örneğidir — bu, farklı ADAS fonksiyonlarının genellikle ortak bir algı omurgası üzerine kurulduğunu gösterir (algı çıktısı paylaşılır, karar/kontrol mantığı fonksiyona göre ayrılır).
- Euro NCAP’in test protokolleri (AEB Şehir İçi/Şehir Dışı/Yaya/Bisikletli senaryoları, Lane Support Systems — LSS testleri), bu derste ele alınan fonksiyonların hangi senaryolarda hangi performansı göstermesi gerektiğini tanımlayan, üreticilerin tasarımını doğrudan şekillendiren kamuya açık referans dokümanlardır.
- RCTA ve BSD’nin donanım paylaşımı (aynı köşe radarları), üretim maliyetini düşürmek için yaygın bir mühendislik deseni olsa da, bu iki fonksiyonun karar mantığı ve tetikleme senaryosu (park/geri manevra vs. normal sürüş) birbirinden bağımsızdır.
Sıkça Sorulan Sorular (FAQ)
S: AEB neden bazen “yanlış pozitif” fren yapar?
Genellikle radar/kamera füzyonunun geçici bir belirsizliği (ör. bir yol kenarı nesnesinin yanlışlıkla şerit içi olarak sınıflandırılması) veya aracın kendi şeridi ile yandan gelen bir aracın yörüngesinin geçici olarak kesişmesi bu tür durumlara yol açabilir; üreticiler bu oranı düşürmek için füzyon eşiklerini ve TTC hesaplama pencerelerini sürekli kalibre eder.
S: ACC ile LCA aynı anda mı çalışır?
Evet, birçok üretim L2 paketinde ikisi birlikte sunulur: ACC boyuna kontrolü (takip mesafesi), LCA/Şerit Ortalama yanal kontrolü üstlenir — bu ikisinin birleşimi genellikle “Otoyol Sürüş Asistanı” gibi paket isimlerle pazarlanır ve AD-13’te ayrıntılı ele alınacaktır.
S: TSR neden bazen yanlış hız limiti gösterir?
Sık nedenler arasında geçici/inşaat tabelaları, farklı ülke/bölge tabela standartları arasında geçiş bölgeleri ve tabelanın fiziksel olarak kirli/hasarlı olması sayılabilir; bu yüzden TSR çoğunlukla harita verisiyle çapraz doğrulanır ve bilgilendirici nitelikte sunulur.
Özet
- Temel ADAS fonksiyonları, AD-10/AD-11’de incelenen planlama/kontrol katmanlarının dar kapsamlı, tek amaca özelleşmiş üretim uygulamalarıdır.
- AEB, TTC metriğine dayalı kademeli uyarı→ön dolum→kısmi fren→tam fren eskalasyonuyla çalışır; regülasyon itici gücü Euro NCAP ve UNECE R152’dir.
- ACC zaman-aralığı mantığıyla boyuna takibi otomatikleştirir, modern sistemlerde stop-and-go’ya genişler.
- LDW (uyarı-only, L0) ile LKA (aktif tork, L1) arasındaki fark, SAE otomasyon seviyesinin aktüatöre fiilen komut gidip gitmediğine dayandığının somut bir örneğidir.
- LCA sürücü onaylı yarı-otomatik şerit değişimi yapar; BSD ve RCTA aynı köşe radar donanımını paylaşan ama farklı senaryolarda (yanal seyir vs. geri manevra) çalışan tespit fonksiyonlarıdır; TSR kamera tabanlı işaret sınıflandırmasıyla hız-limitine-duyarlı ACC’yi mümkün kılar.
Kaynaklar ve Doğrulama Notu
Bu ders Euro NCAP’in AEB ve Lane Support Systems (LSS) test protokollerine, UNECE R152 (AEB regülasyonu) ve UNECE R79 (direksiyon sistemleri) metinlerine, ve SAE J3016’nın (bkz. AD-03) otomasyon seviyesi tanımlarına dayanır. Mobileye EyeQ mimarisine ve üreticiye özgü TTC/ivme eşiklerine dair notlar kamuya açık teknik kaynaklara dayanır ve yukarıda ASSUMPTION olarak işaretlenmiştir. lastVerified tarihi bu dersin son teknik gözden geçirme tarihidir.
Sıradaki Ders
- AD-13 — Highway Assist ve Otoyol Pilot Sistemleri: Bu derste ayrı ayrı incelediğimiz ACC ve LCA/Şerit Ortalama fonksiyonlarının, sürücü gözetiminde çalışan bütünleşik bir L2 “Otoyol Pilot” sistemine nasıl birleştiğini, devir (handover) mantığı ve sürücü izleme sistemleriyle birlikte inceleyeceğiz.
Teknik Diyagramlar
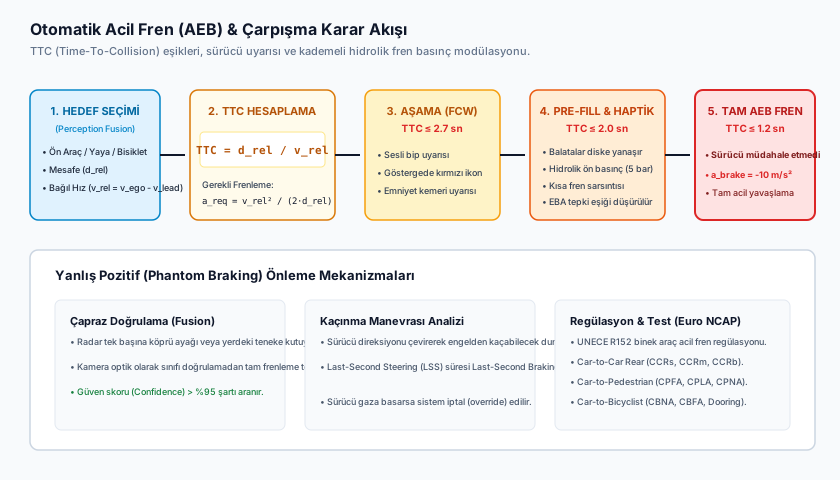
Quiz
AEB sisteminde balataların diske temas ettirilerek hidrolik boşluğun alındığı aşama nedir?
Brake Prefill hidrolik gecikmeyi ortadan kaldırır.
LKA ile LCA arasındaki temel fark nedir?
LKA reaktiftir; LCA sürekli proaktif merkezler.
ACC takip mesafesi neden saniye (Time Gap) olarak ayarlanır?
Hız arttıkça sabit zaman aralığı metrik mesafeyi dinamik olarak artırır.
RCTA geri çapraz trafik asistanı hangi sensörleri kullanır?
RCTA arka köşe radarlarıyla çapraz gelen araçları tarar.
AEB aktifken sürücü gaz pedalına tam basarsa (kick-down) sistem nasıl davranır?
Sürücünün bilinçli gaz pedalı komutu sistemi iptal eder (override).
Sözlük (Glossary)
| English Term | Türkçe | Tanım |
|---|---|---|
| Advanced Driver Assistance Systems (ADAS) | İleri Sürüş Destek Sistemleri (ADAS) | Sürücünün durumsal farkındalığını artıran, kritik anlarda uyarı veren veya acil fren/direksiyon müdahalesiyle kazaları önleyen elektronik ve algoritmik aktif güvenlik donanımları bütünü. |
| Time-to-Collision (TTC) | Çarpışma Zamanı (TTC) | Mevcut yaklaşma hızı (bağıl hız) ve aradaki mesafe korunduğu takdirde iki taşıtın çarpışmasına kalan tahmini saniye cinsinden süre (TTC = d_rel / v_rel). |
| Autonomous Emergency Braking (AEB) | Otomatik Acil Fren (AEB) | Öndeki araç, yaya veya bisikletliyle olası bir çarpışmayı radar ve kamera füzyonuyla tespit eden ve sürücü tepki vermediğinde otomatik olarak maksimum hidrolik fren basıncı uygulayan aktif güvenlik sistemi. |
| Global Vehicle Target (GVT) | Küresel Araç Hedefi (GVT) | AEB gibi sistemlerin fiziksel test/onaylama aşamalarında (Euro NCAP protokolleri dahil) gerçek bir araca çarpma riski olmadan kullanılan, radar/LiDAR-yansıtıcı, şişirilebilir/yumuşak, gerçekçi bir araç hedefi — test aracı gerçekten çarparsa hasar oluşturmaz. |