
- Yağmur, kar, sis, gece ve güneş parlamasının kamera, radar ve LiDAR üzerindeki fiziksel bozucu etkilerini (degradation) koşul-merkezli bir çerçevede karşılaştırmak.
- Mie saçılması, 77 GHz mikrodalga atmosferik zayıflama ve meteorolojik optik menzil (MOR) kavramlarını sayısal olarak çözümlemek.
- Karda şerit tespitinin neden temelden imkansız hale geldiğini ve bunun HD harita tabanlı lokalizasyona (AD-08) neden zorunlu bir bağımlılık yarattığını açıklamak.
- Aktif (radar/LiDAR) ile pasif (kamera) sensörlerin gece aydınlatmasına bağımlılık farkını ve bunun operasyonel sonuçlarını değerlendirmek.
- Çevresel koşullara bağlı dinamik ODD (Operational Design Domain) kısıtlama ve kademeli gerileme (graceful degradation) stratejilerini AD-16 ile ilişkilendirerek yönetmek.
Zorlu Hava ve Çevre Koşulları: Yağmur, Kar, Sis, Gece ve Parlama
FACT — AD-04 ve AD-05, sensör-merkezli bir soruyu yanıtladı: “Kamera hangi koşullarda bozulur? Radar hangi koşullarda bozulur? LiDAR hangi koşullarda bozulur?” Bu ders aynı fiziği tersinden sorar — mühendislik açısından en az o kadar önemli bir çerçeveleme: “Yağmurdayken hangi sensörler hâlâ güvenilir ve sistem nasıl adapte olur? Sisteyken? Gecedeyken?” Bir sürüş otomasyonu sisteminin gerçek dünyada hayatta kalması, tek bir sensörün laboratuvar performansına değil, bu koşul-merkezli sorulara verilen pratik cevaba bağlıdır.
Bu derste şunları öğreneceksin:
- Ters Çerçeveleme — koşul-merkezli bakışın neden sensör-merkezli bakıştan farklı ve tamamlayıcı bir mühendislik değeri var.
- Yağmur — kamera kontrast kaybı, LiDAR Mie zayıflaması, radarın göreli dayanıklılığı ve silecek/yıkama koordinasyonu.
- Kar — şerit çizgilerinin tamamen kaybolması, HD harita bağımlılığı ve sensör kaputlarında birikme.
- Sis — kamera VE LiDAR’ın aynı anda çökmesi, radarın neden “her hava” omurgası olduğu.
- Gece — aktif/pasif sensör ayrımının aydınlatma bağımsızlığı açısından önemi.
- Parlama (Glare) — saf görüye özgü, genel olarak çözülmemiş bir problem.
- Özet Matris — sensör × koşul güvenilirlik tablosu.
- ODD Bağlantısı — neden birçok gerçek ODD bu koşulları açıkça dışlar.
1. Ters Çerçeveleme: Koşul-Merkezli Bakış
AD-04/AD-05 Çerçevesi (Sensör-merkezli):        AD-25 Çerçevesi (Koşul-merkezli):

  Kamera  → hangi koşullarda bozulur?             Yağmur  → hangi sensör(ler) hâlâ güvenilir?
  Radar   → hangi koşullarda bozulur?             Kar     → hangi sensör(ler) hâlâ güvenilir?
  LiDAR   → hangi koşullarda bozulur?             Sis     → hangi sensör(ler) hâlâ güvenilir?
                                                   Gece    → hangi sensör(ler) hâlâ güvenilir?
                                                   Parlama → hangi sensör(ler) hâlâ güvenilir?
INTERPRETATION — İki çerçeveleme aynı fiziksel gerçekleri anlatır, ama farklı mühendislik kararlarını besler. Sensör-merkezli bakış bir sensörü tasarlarken (hangi dalga boyu, hangi mimari) gereklidir; koşul-merkezli bakış ise bir füzyon/karar mimarisi tasarlarken gereklidir — çünkü gerçek zamanlı bir planlayıcı “şu an LiDAR’ım kötü” değil, “şu an sis var, hangi sensör girdilerine ne ağırlık vermeliyim” sorusunu yanıtlamak zorundadır. Bu derste her koşulu ayrı ayrı ele alıp bu ikinci soruyu doğrudan yanıtlıyoruz.
2. Yağmur
2.1 Kamera: Kontrast ve Görünürlük Kaybı
Ön camdaki yağmur damlaları küçük mercekler gibi davranarak ışığı kırar; silecek sonrası kalan su filmi ve kir izleri astigmat benzeri bir bulanıklık ekler. Bunun ötesinde, yağmurlu bir sahnenin kendisi de düşük kontrastlıdır — ıslak asfalt yansıtıcılığı artırırken (parlama), havadaki damlacıklar arka plan ışığını saçar. Sonuç, AD-04 §2.3’te tanıttığımız HDR pipeline’ının bile tam telafi edemediği bir sinyal kalitesi düşüşüdür.
2.2 LiDAR: İki Farklı Saçılma Rejimi
Yağmurda LiDAR menzil kaybının kök nedeni tek bir mekanizma değildir:
- Büyük yağmur damlaları (~0.5–5 mm çap): LiDAR dalga boyundan (905/1550 nm ≈ 1 µm) binlerce kat büyük olduğundan, bu damlacıklarla etkileşim geometrik optiğe (kırılma/yansıma) daha yakındır; her damla ışını kısa süreliğine saptırır veya bloke eder.
- İnce sis/sprey aerosolü (~1–10 µm): Şiddetli yağmurda yol yüzeyinden kalkan ince su spreyi ve düşük irtifada asılı kalan mikro-damlacıklar, tam olarak LiDAR dalga boyu mertebesindedir — burası gerçek Mie saçılma rejimidir (AD-05’te tanıttığımız fiziksel prensip). Bu aerosol tabakası lazer darbesini her yöne saçarak hem geri dönen sinyali zayıflatır hem de sahte “backscatter” ekoları üretir.
FACT — Pratik sonuç: yağmur şiddeti arttıkça LiDAR’ın etkin menzili hem büyük damlaların engelleme etkisiyle hem de sprey aerosolünün Mie saçılmasıyla iki ayrı mekanizmadan birden düşer; tipik bir LiDAR’ın kuru havada 200 m olan menzili, şiddetli sağanakta 100 m’nin altına inebilir.
2.3 Radar: Göreli Dayanıklılık
77–81 GHz radar dalga boyu (~4 mm) hem yağmur damlalarına hem sprey aerosolüne göre büyük kalmaya devam eder, bu yüzden AD-04/AD-05’te işlediğimiz “her hava” avantajını büyük ölçüde korur. Ancak tam bağışık değildir: çok şiddetli sağanakta (>50 mm/saat) ölçülebilir bir atmosferik sönümleme oluşur ve ağır araçların arkasında kalkan yoğun sprey bulutu, radar ekranında bir “clutter tabanı” yükselterek küçük radar-kesit alanına (RCS) sahip hedeflerin (yaya, bisikletli) tespitini zorlaştırabilir.
ASSUMPTION — Kesin dB/km sönümleme değerleri yağış oranına, damla boyu dağılımına ve radar frekansına (76 vs 79 GHz) göre değişir; bu ders kavramsal büyüklük sırasını verir, kesin mühendislik bütçeleri için ilgili radar tedarikçisinin ıslak-hava test verisine bakılmalıdır.
2.4 Vasıta-Seviyesi Geri Besleme: Silecek/Yıkama Koordinasyonu
Yağmur sensörü (genellikle ön camda bir kızılötesi yansıma sensörü) sadece sileceği tetiklemekle kalmaz — modern mimarilerde kamera algılama güven skoruna da geri beslenir: sileceğin kanadı lens önünden geçtiği milisaniyelerde o kareye düşük güven ataması yapılır (kısa süreli “kör” pencere), yıkama sıvısı püskürtüldüğü anda ise kamera girdisi tamamen bir sonraki temiz kareye kadar füzyon katmanında ağırlıksızlaştırılabilir. Bu, saf bir donanım çözümü değil, algı-katmanına kadar uzanan bir geri besleme döngüsüdür.
3. Kar
3.1 Şerit Çizgilerinin Tamamen Kaybolması: Neden Eşi Görülmemiş Zor Bir Vaka
CRITICAL — Diğer tüm bozulma modlarından (yağmur bulanıklığı, sis kontrastı) farklı olarak kar, şerit tespiti problemini zorlaştırmaz — ortadan kaldırır. Yağmurda hâlâ bulanık da olsa bir şerit çizgisi sinyali vardır; karda çizginin üzeri tamamen beyaz bir örtüyle kaplandığında, algılanacak bir kenar (edge) fiziksel olarak yoktur. Bu, algoritmanın “yetersiz” olduğu bir durum değil — kusursuz bir algı sistemi için bile tespit edilecek yer gerçeği (ground truth) geometrisinin sahnede mevcut olmadığı bir durumdur. Daha iyi bir sinir ağı, daha yüksek çözünürlüklü bir kamera, hiçbiri bu bilgiyi yaratamaz; çünkü bilgi kaynağı yoktur.
Bu yüzden kar altında şerit-düzeyi konumlama gerçek-zamanlı şerit tespitinden HD harita tabanlı lokalizasyona (bkz. AD-08 — Localization: GNSS/RTK, Dead Reckoning, HD Maps ve SLAM) kaymak zorundadır: araç, önceden haritalanmış şerit merkez çizgilerine göre GNSS-RTK + IMU + LiDAR nokta bulutu eşleştirmesiyle (yol kenarı bordürleri, direkler, bina cepheleri gibi karın örtmediği sabit referanslar üzerinden) konumlanır. HD harita da yoksa veya güvenilirliği düşükse, tek kalan güvenli seçenek kademeli gerileme veya devre dışı bırakmadır — sistem şerit merkezini “tahmin etmeye” çalışmamalıdır, çünkü yanlış bir tahmin sürücüyü yanlış yönde güvende hissettirir.
3.2 Sensör Kaputlarında Fiziksel Birikme
Kar ve buzun kamera lensi, LiDAR optik penceresi veya radar radomu üzerine doğrudan birikmesi, algoritma performansından tamamen bağımsız, saf mekanik/endüstriyel tasarım problemidir: sensör “kör” olur çünkü ışık/dalga fiziksel olarak yüzeye ulaşamaz. Bunun gerçek dünya mühendislik çözümü ısıtmalı sensör kapaklarıdır — kamera ve LiDAR pencerelerine gömülü ince dirençli ısıtma telleri (defroster mantığıyla aynı prensip), yüzey sıcaklığını donma noktasının üzerinde tutarak kar/buz birikimini önler veya eritir. Radomlar genelde ısıtılmaz (RF şeffaflığı korumak için malzeme kısıtı vardır) ama ıslak kar/buz birikintisi radar sinyalini de zayıflatabileceğinden, ön panel tasarımında radar konumu genellikle ısıtılan bir bölgeye (örn. sis farı çevresi, ön ızgara) yakın planlanır.
3.3 Radar’ın Göreli Konumu
Kar taneleri (tipik birkaç mm) radar dalga boyuna (4 mm) yağmur damlalarından daha yakın büyüklüktedir, bu da hafif bir saçılma etkisi doğurur; ama radar radomu temiz kaldığı sürece bu etki kamera/LiDAR’ın toptan görüş kaybına kıyasla küçüktür. Kritik değişken yine fiziksel blokaj: tampon üzerindeki radar birikmiş ıslak karla kaplanırsa RF geçirgenliği düşer.
4. Sis
CRITICAL — Sis, bu dersin en öğretici vaka çalışmasıdır çünkü AD-05’in “hiçbir sensör her yerde güvenilir değildir, o yüzden füzyon zorunludur” ilkesini somut ve ölçülebilir hale getirir: sis, kamera VE LiDAR’ı aynı anda ve aynı fiziksel mekanizmayla çökertir.
Sis damlacıklarının tipik çapı (1–10 µm), hem görünür ışığın (400–700 nm) hem de LiDAR’ın yakın-kızılötesi dalga boylarının (905/1550 nm) aynı büyüklük mertebesindedir — yani her ikisi için de klasik Mie saçılma rejimindeyiz. Kamera için bu, gelen ışığın havadaki damlacıklar tarafından her yöne saçılması anlamına gelir (kontrast neredeyse sıfıra iner, “beyaz duvar” görünümü); LiDAR için ise gönderilen lazer darbesinin büyük kısmının hedefe ulaşmadan geri saçılması (backscatter) ve menzilin dramatik biçimde düşmesi anlamına gelir.
Meteorolojik optik menzil (MOR — sürücünün siyah bir cismi ayırt edebildiği mesafe) ile atmosferik sönümleme katsayısı arasındaki yaklaşık ilişki (Koschmieder/Kruse formülü):
Burada metre cinsinden meteorolojik görüş mesafesi, ise 1/metre cinsinden sönümleme katsayısıdır. Bir optik sensörün (kamera veya LiDAR) alacağı sinyal gücü, kat edilen mesafeyle üstel olarak azalır:
‘lik yoğun bir siste (), 100 metre öteye giden ve geri dönen bir LiDAR darbesi ( toplam yol) sinyalinin kadarını, yani pratik olarak tamamını kaybeder.
Radar ise bu denklemde tamamen farklı bir yerde durur: dalga boyu (~4 mm) sis damlacığı çapından (~10 µm) yaklaşık 400 kat büyük olduğu için Rayleigh saçılma rejimindedir (saçılma verimliliği ile ölçeklenir — parçacık dalga boyuna göre küçüldükçe saçılma ihmal edilebilir hale gelir). Bu yüzden yoğun siste radar menzili neredeyse hiç etkilenmez; sis, radarın “her hava” değerinin en net kanıtlandığı koşuldur.
| Sensör | Sis Mekanizması | Etkilenme Düzeyi |
|---|---|---|
| Kamera | Mie saçılması (görünür ışık, damlacık boyutuyla eş mertebe) | Çok Yüksek |
| LiDAR | Mie saçılması (NIR, damlacık boyutuyla eş mertebe) | Çok Yüksek |
| Radar | Rayleigh saçılması (λ ≫ damlacık boyutu) | Çok Düşük |
5. Gece
5.1 Aktif/Pasif Ayrımının Gece Değeri
AD-04 §1’de tanıttığımız aktif/pasif ayrımı, hiçbir koşulda gece kadar keskin bir operasyonel sonuç doğurmaz: radar ve LiDAR kendi ışıma kaynaklarını taşırlar — ortam aydınlatmasından tamamen bağımsız çalışırlar. Bir radar chirp’i veya lazer darbesi, güneşli öğlen vaktinde ürettiği kadar iyi bir mesafe/hız ölçümünü zifiri karanlıkta da üretir; fiziksel prensipte hiçbir fark yoktur.
Kamera ise doğası gereği ortamdaki fotonlara muhtaçtır. Gece performansı iki değişkene bağlıdır:
- Sensör hassasiyeti: Düşük ışıkta foton varışı istatistiksel (Poisson) bir süreçtir ve SNR toplanan foton sayısının kareköküyle ölçeklenir () — AD-05 §1.2’de türettiğimiz ilişki. Otomotiv kameraları bunu daha büyük piksel alanı, daha yüksek kuantum verimliliği ve gürültü azaltma ISP algoritmalarıyla kısmen telafi eder.
- Sahne aydınlatması: Araç farları, sokak lambaları ve karşıdan gelen trafik dışında sahnede foton kaynağı yoktur; far menzilinin ötesindeki (tipik kısa hüzmede ~40-60 m, uzun hüzmede ~100-150 m) nesneler kamera için pratikte görünmezdir — oysa radar ve LiDAR kendi aktif menzillerini bu sınırdan bağımsız korur.
INTERPRETATION — Bazı üretim tasarımları bu asimetriyi kızılötesi (IR) aktif aydınlatma ile kapatmaya çalışır: farlara entegre görünmez-yakın-IR projektörler sahneyi kameranın göremediği bir bantta aydınlatır, ya da ayrı bir termal (uzun dalga IR, ~8-14 µm) kamera insan/hayvan vücut ısısını doğrudan görüntüler — bu ikinci yaklaşım ortam ışığından tamamen bağımsızdır çünkü yansıyan ışığı değil, yayılan ısıyı ölçer. Ancak bu, standart görünür-ışık kamerasının temel kısıtını tamamlar, ortadan kaldırmaz — üretim ADAS paketlerinin çoğunda hâlâ opsiyonel/nadir bir katmandır.
5.2 Karşıdan Gelen Far Kaynaklı Kısa Süreli Kör Olma
Gece koşuluna özgü ayrı bir mekanizma: karşı şeritten gelen bir aracın uzun hüzmesi, kısa bir süreliğine kameranın dinamik aralığını doygunluğa sürükleyebilir (§6’da ele alacağımız parlama fiziğinin gece versiyonu). Aktif sensörler bu etkiden bağışıktır çünkü kendi gönderdikleri sinyalin geri dönüşünü (belirli bir frekans/faz imzasıyla) ayırt ederler, rastgele bir dış ışık kaynağından etkilenmezler.
6. Parlama (Glare)
WARNING — Genel Olarak Çözülmemiş Problem — Alçak açılı güneş ışığının doğrudan lense girdiği durum (gün doğumu/batımı, doğu-batı yönlü bir otoyolda sürüş), saf görüye dayanan sistemler için bugün mühendislik camiasında tam çözümü olmayan az sayıda gerçek başarısızlık modundan biridir.
AD-05 §1.1’de detaylandırdığımız mekanizma (piksel dolum kapasitesinin anlık doygunluğu → blooming → kontrast sıfırlanması) burada tekrar karşımıza çıkar, ama bu sefer çözümsüzlüğün nedenini vurgulamak önemlidir: bu bir algoritma hatası değil, bir fotonik sınırlamadır. Kısmi hafifletmeler mevcuttur ama hiçbiri tam bir çözüm değildir:
- Lens kaplamaları (anti-reflective/anti-glare coating): Merceğin iç yüzeylerindeki iç yansımayı (lens flare) azaltır ama doğrudan gelen ışını engelleyemez.
- HDR pipeline (120-140 dB, AD-04 §2.3): Sahnenin gölge/parlak bölgelerini ayrı pozlamalarla birleştirir, ama doğrudan lense giren güneş ışınının kendisi optik bir saçılma etkisi yarattığından (elektronik doygunluktan farklı bir mekanizma), HDR ile düzeltilemez.
- Güneş vizörü / mekanik gölgeleme: İnsan sürücü için işe yarayan bu çözüm, sabit konumlu bir kameraya doğrudan uygulanamaz; bazı tasarımlar kamera muhafazasına küçük bir gölgelik (hood) ekler ama bu yalnızca dar bir açı aralığını kapsar.
- Polarizan filtreler: Yansıyan (özellikle ıslak yüzeylerden) ışığın polarizasyonunu keserek parlamayı azaltır, ama doğrudan güneş ışınına karşı sınırlı etkilidir ve genel ışık geçirgenliğini düşürür (düşük ışıkta dezavantaj).
INTERPRETATION — Parlamanın “çözülmemiş” kalması, çok-modlu algılamanın önemini saf görüye dayanan yaklaşımlar için bile somutlaştıran en net vakadır: güneş kamerayı geçici olarak kör ettiği anda, radar ve LiDAR (ikisi de görünür ışık bandının tamamen dışında çalıştığı için) bu olaydan hiç etkilenmez. Bu tartışmayı AD-27’de üretici felsefeleri bağlamında (saf-görü vs çoklu-sensör) daha geniş ele alacağız.
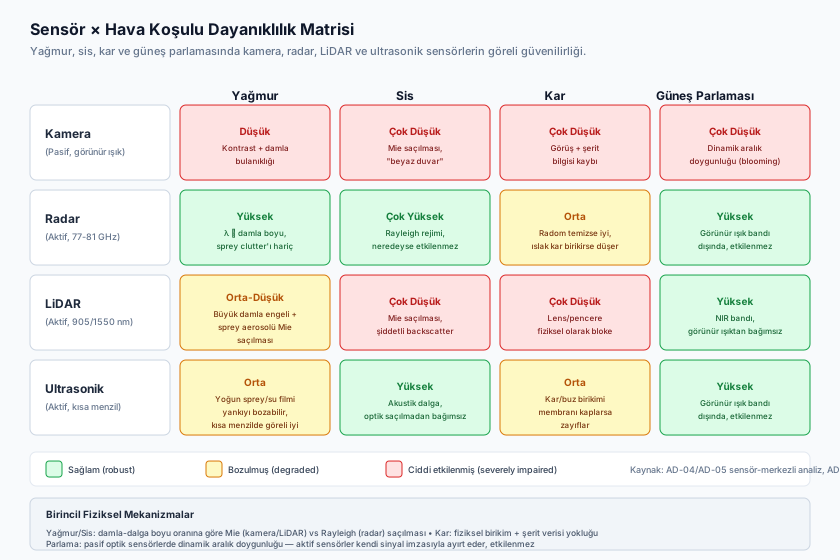
7. Özet Matris: Sensör × Koşul Güvenilirliği
| Koşul | Kamera | Radar | LiDAR | Birincil Fiziksel Mekanizma |
|---|---|---|---|---|
| Yağmur | Düşük (kontrast/damla) | Yüksek (hafif sönümleme) | Orta-Düşük (Mie + engelleme) | Damla boyutu / dalga boyu oranı |
| Kar | Çok Düşük (görüş + şerit kaybı) | Orta (radom temizse) | Çok Düşük (lens/pencere bloke) | Fiziksel birikim + veri yokluğu |
| Sis | Çok Düşük | Çok Yüksek | Çok Düşük | Mie (kamera/LiDAR) vs Rayleigh (radar) |
| Gece | Düşük-Orta (aydınlatmaya bağlı) | Yüksek (etkilenmez) | Yüksek (etkilenmez) | Aktif/pasif aydınlatma bağımlılığı |
| Parlama | Çok Düşük | Yüksek (etkilenmez) | Yüksek (etkilenmez) | Dinamik aralık doygunluğu |
8. ODD Bağlantısı: Neden Birçok Sistem Bu Koşulları Açıkça Dışlar
AD-16 — Operational Design Domain (ODD): Tanım, Taksonomi ve Sınırlar’da gördüğümüz gibi, bir ADAS/AD sisteminin ODD’si “Çevresel ve Hava Koşulları” boyutunda açık sınırlar taşır — ve bu dersteki beş koşulun her biri, gerçek üretim ODD tanımlarında sıkça açıkça hariç tutulur (“yalnızca açık hava”, “yoğun sis/kar hariç”, “görüş mesafesi > 150 m”). Bu bir eksiklik itirafı değil, dürüst bir mühendislik sınırlandırmasıdır: bu bölümde işlediğimiz fiziksel mekanizmaların hiçbiri (kardaki şerit bilgisi yokluğu, sisteki çift-modaliteli çöküş, parlamadaki fotonik doygunluk) bugünkü sensör teknolojisiyle tam olarak çözülmüş değildir.
FACT — Bir ODD’de “açık hava” sınırı görmek, o sistemin kötü mühendislik ürünü olduğu anlamına gelmez — tam tersine, sınırlarını dürüstçe tanımlayan (ve bu sınırların dışında MRM’e geçen) bir sistem, sınırsız iddia eden ama fiilen test edilmemiş bir sistemden çok daha güvenlidir. Kademeli gerileme stratejisi (hız/takip mesafesi kısıtlama → L3’ten L2’ye düşüş → MRM), zorlu koşullarda “ya hep ya hiç” kapanma yerine bu dürüst sınırları operasyonel hale getirir.
Sıkça Sorulan Sorular (FAQ)
S: Karda LiDAR ve kamera ikisi de şerit göremiyorsa, sistem neden hâlâ bir şekilde şeritte kalabiliyor?
FACT — Çünkü sistem artık gerçek-zamanlı algılama değil, önceden oluşturulmuş bir HD haritaya göre kendi konumunu (GNSS-RTK + IMU + LiDAR nokta bulutu eşleştirmesiyle, karın örtmediği sabit yapılar üzerinden) belirliyordur (bkz. AD-08). Bu bir “tahmin” değil, farklı bir bilgi kaynağına geçiştir; HD harita da güvenilmezse tek güvenli seçenek gerilemedir.
S: Sis içinde radar tek başına yeterli değil mi, neden hâlâ kamera/LiDAR’a ihtiyaç var?
INTERPRETATION — Radar mesafe ve hızı güvenilir verir ama açısal çözünürlüğü düşüktür ve nesnenin ne olduğunu (yaya mı, çöp kutusu mu) ayırt edemez (AD-04 §3, AD-06). Sis, radarın “her hava” gücünü kanıtlasa da, sınıflandırma görevini tek başına üstlenemez — füzyon mimarisi (AD-07) hâlâ zorunludur.
S: Isıtmalı sensör kapakları neden her araca standart değil?
ASSUMPTION — Ek güç tüketimi (sensör başına tipik birkaç on watt mertebesi), donanım maliyeti ve karmaşıklık nedeniyle bu genellikle daha yüksek otomasyon seviyesi hedefleyen veya soğuk iklim pazarlarına yönelik üst segment sistemlerde bulunur; kesin üretici uygulamaları modelden modele değişir.
Özet
- Bu ders, AD-04/AD-05’in sensör-merkezli bozulma analizini koşul-merkezli bir bakışa çevirir: her hava/aydınlatma durumu için “hangi sensör hâlâ güvenilir, sistem nasıl adapte olur” sorusunu yanıtlar.
- Yağmurda radar göreli olarak en dayanıklı kalır; kamera kontrast kaybeder; LiDAR hem büyük damla engellemesi hem sprey aerosolünün Mie saçılmasıyla iki ayrı mekanizmadan zayıflar.
- Kar, şerit tespiti için benzersiz derecede zordur çünkü tespit edilecek yer gerçeği sahnede fiziksel olarak yoktur — çözüm gerçek-zamanlı algılama değil, HD harita tabanlı lokalizasyon veya kademeli gerilemedir.
- Sis, kamera ve LiDAR’ı aynı anda ve aynı Mie saçılma mekanizmasıyla çökertirken radar (Rayleigh rejiminde) neredeyse etkilenmez — AD-05’in füzyon zorunluluğu ilkesini somutlaştıran en net vaka.
- Gece, aktif (radar/LiDAR) ile pasif (kamera) sensörler arasındaki aydınlatma bağımlılığı farkını keskinleştirir; kamera performansı sensör hassasiyetine ve sahne aydınlatmasına, aktif sensörler ise hiçbirine bağımlı değildir.
- Güneş parlaması, saf görüye dayalı sistemler için genel olarak çözülmemiş bir problemdir; kısmi hafifletmeler (kaplama, HDR, polarizasyon) mevcuttur ama tam çözüm yoktur — bu da çok-modlu algılamanın değerini somutlaştırır.
- Gerçek üretim ODD’leri bu beş koşulun çoğunu açıkça dışlar; bu, dürüst bir mühendislik sınırlandırmasıdır, eksiklik değil.
Kaynaklar ve Doğrulama Notu
Bu derste sunulan fiziksel mekanizmalar ISO 21448 (SOTIF) çerçevesindeki “performans yetersizliği” (performance insufficiency) kavramı, ISO 26262 fonksiyonel güvenlik prensipleri, SAE J3016 terminolojisi ve Rasshofer, Spies & Spies’in otomotiv lazer radar sistemlerine hava olaylarının etkisi üzerine yaptığı çalışmaya dayanmaktadır. Meteorolojik optik menzil (MOR) formülü klasik Koschmieder/Kruse atmosferik görüş ilişkisidir. Sayısal örnekler (menzil kaybı yüzdeleri, sönümleme katsayıları) kavramsal büyüklük mertebesi vermek amaçlıdır; ASSUMPTION olarak işaretlenen kesin değerler için ilgili sensör tedarikçisinin doğrulanmış test verisine bakılmalıdır.
Sıradaki Ders
- AD-26 — Global Regülasyonlar: UNECE, AB GSR II, ABD, Çin, Japonya ve Türkiye: Bu derste incelediğimiz çevresel ODD kısıtlarının yasal karşılığını — hangi düzenleyici çerçevelerin hangi koşulları, hangi hız sınırlarını ve hangi veri kayıt zorunluluklarını dayattığını — bölge bölge inceleyeceğiz.
Teknik Diyagramlar
Quiz
Yoğun sisli hava koşullarında hangi sensör tipi fiziksel dalga boyu avantajı sayesinde diğerlerinden belirgin şekilde daha üstün performans gösterir?
77 GHz radarın dalga boyu (~4 mm) sis damlacıklarından binlerce kat büyük olduğu için sis ve tozu neredeyse hiç zayıflamadan delip geçer.
LiDAR lazer ışınlarının yoğun siste hızla menzil kaybetmesine ve sahte yankılar (backscatter) üretmesine neden olan optik fizik prensibi nedir?
Sis damlacıklarının boyutu ($1-10 \ \mu ext{m}$) LiDAR lazer dalga boyuna ($0.9-1.55 \ \mu ext{m}$) yakın olduğu için Mie saçılması meydana gelir ve lazer ışınları her yöne dağılarak zayıflar.
Sensör temizleme sistemlerinde 'Ultrasonic Lens Cleaning' (ULC) teknolojisi suyu ve kiri nasıl temizler?
ULC, piezoelektrik elemanlarla lens camını yüksek frekansta titreştirir ve yüzey gerilimini kırarak su damlalarını ve çamuru mikrosaniyeler içinde yüzeyden fırlatıp atar.
Karlı ve buzlu hava koşullarında lastik-yol tutunma katsayısının (μ) 0.85'ten 0.15'e düşmesi karşısında ADAS planlama algoritmasının alması gereken birincil emniyet önlemi nedir?
Sürtünme katsayısı düştüğünde fren mesafesi katlanarak uzar; bu nedenle planlama katmanı TTC eşiklerini ve takip mesafelerini dinamik olarak artırmalı ve sert manevraları kısıtlamalıdır.