
- Lokalizasyonun perception'dan (algı) fonksiyonel farkını ve planlamanın neden ikisine birden ihtiyaç duyduğunu açıklayabilmek.
- GNSS-RTK'nın santimetrik düzeltme prensibini ve kentsel kanyon/tünel gibi başarısızlık modlarını tanımlayabilmek.
- Dead Reckoning'de IMU çift-integrasyonunun neden zamanla karesel olarak büyüyen bir sürüklenmeye (drift) yol açtığını matematiksel olarak analiz edebilmek.
- HD Haritaları tüketici navigasyon haritalarından ayıran nitelikleri ve harita-göreli lokalizasyon (landmark eşleme) tekniğini kavramak.
- SLAM'in eşzamanlı haritalama-lokalizasyon problemini ve GPS-denied ortamlar ile ilk HD harita üretimindeki rolünü açıklayabilmek.
- HD-harita-bağımlı (Waymo tipi) ve harita-hafif/görü-öncelikli (Tesla tipi) sanayi felsefeleri arasındaki mühendislik dengesini değerlendirebilmek.
AD-08 — Localization: GNSS/RTK, Dead Reckoning, HD Maps ve SLAM
FACT — AD-07’de GNSS+IMU füzyonunun gevşek/sıkı kuplaj ayrımını gördük ve konunun lokalizasyon bölümünde derinleşeceğini söylemiştik — bu ders o sözü tutuyor. Ama önce daha temel bir soruyu netleştirmemiz gerekiyor: lokalizasyon, algıdan (perception) tam olarak nasıl farklı bir problemdir?
Bu derste şunları inceleyeceğiz:
- Lokalizasyon vs Perception: Neden İkisi de Gerekli?
- GNSS-RTK: Santimetrik Konum ve Başarısızlık Modları
- Dead Reckoning: IMU Çift-İntegrasyonu ve Karesel Sürüklenme
- HD Haritalar: Bir Haritayı “HD” Yapan Nedir?
- Harita-Göreli Lokalizasyon: NDT/ICP ile Landmark Eşleme
- SLAM: Eşzamanlı Haritalama ve Lokalizasyon
- Sanayi Felsefe Ayrımı: HD-Harita-Bağımlı vs Harita-Hafif/Görü-Öncelikli
- Karşılaştırma Tablosu: Lokalizasyon Katmanları
- SSS, Özet ve Kaynaklar
1. Lokalizasyon vs Perception: Neden İkisi de Gerekli?
FACT — Perception (Algı), aracın etrafında NE olduğunu, ego-merkezli (ego-centric) bir referans çerçevesinde söyler: “20 metre önümde bir araç var”, “sol şeridimde bir bisikletli var”. Lokalizasyon, aracın KENDİSİNİN nerede olduğunu, mutlak/harita-bağlı bir referans çerçevesinde söyler: “aracın kütle merkezi şu enlem/boylamda, sağdan 2. şeritte, yol eksenine göre 0.03 rad sapmayla duruyor.”
Bu iki bilgi birbirinin yerini tutamaz. Bir planlama katmanı (AD-10), önündeki aracı kamerayla görse bile, eğer kendi aracının hangi şeritte olduğunu bilmiyorsa, “sağ şeritten sola geç” gibi bir manevra kararını güvenle veremez — çünkü karar, aracın harita üzerindeki mutlak konumuna (hangi şerit, kavşağa kaç metre kaldı, önündeki şerit kapalı mı) bağlıdır. Lokalizasyon sistemi aracın 6 Serbestlik Derecesindeki (6-DoF) durumunu kestirir:
- Konum: (enlem, boylam, irtifa veya yerel Kartezyen çerçevede)
- Yönelim (Attitude): (roll, pitch, yaw/heading)
FACT — Standart bir otoyol şeridi genişliği yaklaşık , bir binek aracın genişliği ise yaklaşık ‘dir. Aracın şeritten taşmaması için her iki yanında yalnızca emniyet payı kalır. Akıllı telefonlardaki standart GPS ( hata payı) bu payın onlarca katı büyüklüğünde bir hata taşır — otonom sürüş için tamamen yetersizdir. Sanayi genel kabulü, şerit-içi (lane-level) güvenli sürüş için yanal pozisyon hatasının ‘nin altında kalması gerektiğidir.
Bu derste inceleyeceğimiz dört teknik (GNSS-RTK, Dead Reckoning, HD Harita eşleme, SLAM), bu hedefine farklı koşullar altında farklı şekillerde ulaşmaya çalışan, birbirini tamamlayan katmanlardır — hiçbiri tek başına her koşulda yeterli değildir.
2. GNSS-RTK: Santimetrik Konum ve Başarısızlık Modları
RTK (Real-Time Kinematic), standart GNSS’in kod-tabanlı (pseudorange) konum çözümünden çok daha hassas bir tekniktir; taşıyıcı dalganın FAZINI ölçer:
- Konumu santimetrik hassasiyetle önceden bilinen sabit bir yer baz istasyonu, aynı uydulardan aldığı sinyalin beklenen fazı ile ölçtüğü fazı karşılaştırarak, iyonosfer/troposferden geçerken oluşan gecikmeyi ve uydu saat hatalarını hesaplar.
- Bu düzeltme verisi (RTCM formatında, genellikle hücresel ağ üzerinden) araca (rover) iletilir.
- Araç, kendi taşıyıcı faz ölçümünden bu düzeltmeyi çıkararak ve tam dalga sayısı belirsizliğini (integer ambiguity) çözerek konum hatasını ‘ye indirir.
WARNING — RTK’nın Aşil topuğu, AD-05’te işlediğimiz genel ilkenin GNSS alanındaki yansımasıdır: her sensör modalitesinin, kendi fiziğine bağlı bir kör noktası vardır. Kamera için bu kör nokta ışık yolunun tıkanması (oklüzyon), radar için çok-yollu yayılımdır; GNSS için kör nokta, en az 4 uyduya kesintisiz görüş hattı (line-of-sight) gerekliliğidir:
- Kentsel Kanyon (Urban Canyon): Gökdelenler arasında hem doğrudan sinyal bloke olur hem de bina yüzeylerinden yansıyan gecikmeli sinyaller (multipath) doğrudan sinyalle karışarak konumu onlarca metre kaydırabilir.
- Tüneller: Sinyal tamamen kesilir; RTK çözümü sıfıra düşer.
- Ağaç örtüsü, üst geçitler: Kısmi tıkanma, görünür uydu sayısını 4’ün altına düşürerek 3D konum çözümünü imkansız hale getirebilir (AD-07’de bu eşiğin sıkı-kuplajlı EKF’lerde neden bu kadar kritik olduğunu görmüştük).
Bu başarısızlık modları, GNSS’in TEK BAŞINA lokalizasyon için yeterli olmadığını, mutlaka başka bir tekniğin köprü görevi görmesi gerektiğini gösterir.
3. Dead Reckoning: IMU Çift-İntegrasyonu ve Karesel Sürüklenme
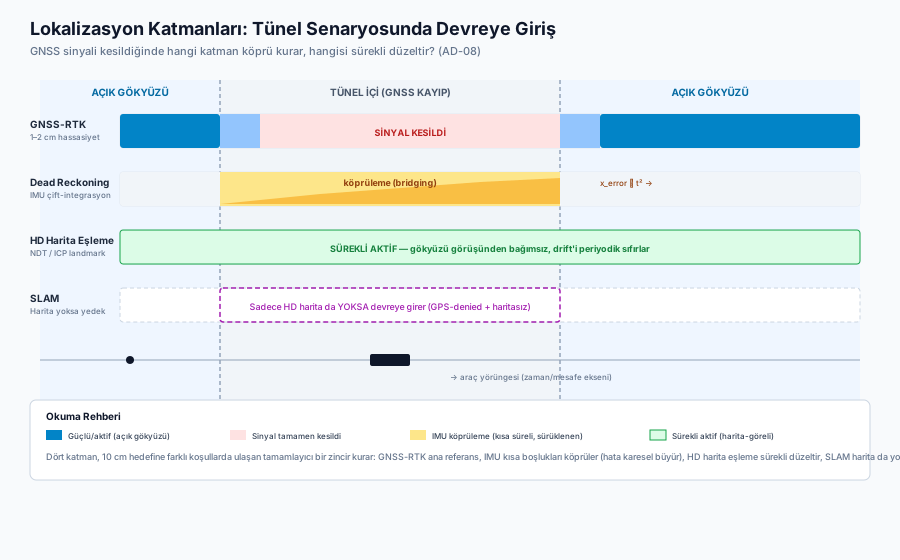
Dead Reckoning (Ölü Hesaplama), GNSS sinyali bozulduğunda veya kesildiğinde, bilinen son konumdan itibaren aracın hareketini IMU (ivmeölçer + jiroskop) ve tekerlek hız sensörü verilerini zaman üzerinden integre ederek tahmin etmeye devam eden köprüleme (bridging) tekniğidir:
CRITICAL — IMU-yalnız dead reckoning neden zamanla sürükler (drift)? İvmeölçer çıktısı asla mükemmel değildir; küçük bir sabit sapma (bias, ) veya termal gürültü içerir. Bu sapma zaman üzerinden İKİ KEZ integre edildiğinde (), hata da iki kez birikir:
Hata, zamanla DOĞRUSAL DEĞİL, KARESEL olarak büyür — iki katına çıktığında hata dört katına çıkar. Buna ek olarak, sensör gürültüsünün rastgele-yürüyüş (random walk) bileşeni de integrasyon boyunca birikir. Pratik sonuç: orta sınıf bir otomotiv IMU’su ile, GNSS düzeltmesi olmadan sadece birkaç on saniye içinde konum hatası metrelerce açılabilir. Bu yüzden dead reckoning bir “sonsuz köprü” değil, periyodik yeniden-çıpalama (re-anchoring) gerektiren geçici bir dayanaktır — GNSS sinyali geri geldiğinde, HD harita eşlemesi bir referans sağladığında veya tekerlek odometrisi ek bir kısıt getirdiğinde hata sıfırlanır/sınırlanır.
Bu nedenle dead reckoning pratikte hiçbir zaman “çıplak” IMU integrasyonu olarak çalışmaz; AD-07’de gördüğümüz sıkı-kuplajlı GNSS+IMU EKF’i veya bir sonraki bölümlerde göreceğimiz harita eşlemesiyle sürekli düzeltilir.
4. HD Haritalar: Bir Haritayı “HD” Yapan Nedir?
FACT — Yüksek Çözünürlüklü Harita (HD Map), bir telefon navigasyon uygulamasının yol-seviyesi (“bu cadde şu yöne gidiyor”) haritasından NİTELİKSEL olarak farklıdır. HD Harita, yolun santimetrik hassasiyette taranmış bir dijital ikizidir ve şunları içerir:
- Şerit geometrisi: Her şerit merkez çizgisinin santimetrik hassasiyette spline/polinom koordinatları, şerit genişliği, şerit tipi (sürekli/kesikli/HOV).
- Şerit işaretleri ve bordür konumları: Yol çizgilerinin tam 3D konumu, kaldırım/bordür kenarları.
- Tabela ve sinyal konumları: Trafik ışıklarının 3D koordinatları ve HANGİ ŞERİDE ait oldukları (topolojik bağ), dur/yol ver tabelalarının konumu.
- 3D landmark öznitelikleri: Direkler, bina cepheleri, köprü ayakları, retro-reflektif işaretler gibi sabit, tekrar-tanınabilir yapılar — bir sonraki bölümün konusu.
Standart navigasyon haritası “bu yol var, şu yöne gidiyor” der; HD Harita “bu yolun 3. şerit merkezi, şu noktada, santimetrik olarak tam burada” der. Bu fark, HD Haritayı yalnızca bir rota planlama aracı değil, aynı zamanda bir lokalizasyon referansı (bir sonraki bölüm) haline getirir.
5. Harita-Göreli Lokalizasyon: NDT/ICP ile Landmark Eşleme
HD Haritanın taşıdığı 3D landmark özellikleri, GNSS’ten TAMAMEN FARKLI bir lokalizasyon tekniğinin temelini oluşturur: harita-göreli lokalizasyon (map-relative localization). Fikir basittir: araç, canlı sensör verisini (LiDAR nokta bulutu, kamera görüntüsü) önceden taranmış HD haritadaki aynı bölgeyle eşleştirerek kendi konumunu düzeltir — bu, uydudan gelen mutlak bir referans DEĞİL, önceden bilinen yerel bir referansla karşılaştırmadır.
- ICP (Iterative Closest Point): Gerçek zamanlı LiDAR nokta bulutu ile haritadaki önceden taranmış nokta bulutu arasında en yakın nokta çiftlerini bulur, aracı en iyi oturtan rotasyon/öteleme matrisini iteratif olarak hesaplar.
- NDT (Normal Distributions Transform): Noktaları teker teker eşlemek yerine, uzayı küçük hücrelere (örn. ) bölüp her hücredeki nokta dağılımını bir Gauss olasılık yoğunluk fonksiyonuna dönüştürür ve bu sürekli fonksiyonları çakıştırır — ayrık nokta eşleşmesine göre çok daha hızlı ve gürültüye dayanıklıdır, bu yüzden gerçek zamanlı sürüşte ICP’ye tercih edilir.
INTERPRETATION — Harita-göreli lokalizasyonun GNSS-RTK’ya göre büyük avantajı, gökyüzü görüşüne bağımlı OLMAMASIDIR — tünelde, kentsel kanyonda, hatta yeraltı otoparkında bile çalışabilir, çünkü referans uydu değil önceden taranmış bir 3D yapıdır. Bedeli ise haritanın GÜNCEL kalması zorunluluğudur: bir inşaat çalışması, yeni bir tabela veya değişen bir şerit çizgisi, eşleşmeyi bozabilir — bu, Bölüm 7’de tartışacağımız sanayi felsefe ayrımının merkezinde yer alan mühendislik bedelidir.
6. SLAM: Eşzamanlı Haritalama ve Lokalizasyon
Bir soru henüz cevapsız kaldı: harita-göreli lokalizasyon, HD haritanın ÖNCEDEN var olduğunu varsayar — peki o harita ilk kez nasıl oluşturulur? Ya da araç, hiç haritalanmamış (ve GNSS’in de çalışmadığı) bir bölgeye girerse ne olur?
FACT — SLAM (Simultaneous Localization and Mapping), bu iki problemi AYNI ANDA çözer: araç bir haritayı OLUŞTURURKEN, aynı zamanda o (henüz tamamlanmamış) haritayı kullanarak kendi konumunu kestirir. Bu, göründüğünden daha zor bir problemdir çünkü döngüsel bir bağımlılık içerir: doğru bir harita çizebilmek için aracın nerede olduğunu bilmek gerekir, ama aracın nerede olduğunu bilmek için doğru bir haritaya ihtiyaç vardır. SLAM algoritmaları (örn. Genişletilmiş Kalman Filtreli SLAM, Graf-tabanlı SLAM, parçacık filtreli FastSLAM) bu iki bilinmeyeni (harita + poz) TEK bir olasılıksal çerçevede ortaklaşa kestirerek çözer.
SLAM’in pratikteki iki temel kullanım alanı vardır:
- GPS-denied ortamlar: Kapalı otoparklar, tüneller veya GNSS’in güvenilmez olduğu yoğun kentsel bölgelerde, önceden bir HD harita da yoksa, araç SLAM ile eşzamanlı olarak hem çevresini haritalar hem de o haritada kendini konumlar.
- İlk HD harita üretimi: Bir bölgenin HD haritası hiçbir yerden gelmez — birileri onu ÖNCE oluşturmalıdır. Özel donanımlı haritalama araçları (yüksek hassasiyetli GNSS-RTK + IMU + çoklu LiDAR), SLAM’e benzer teknikleri offline/yarı-offline modda çok daha yoğun sensör verisiyle çalıştırarak santimetrik referans haritayı üretir; bu harita daha sonra normal üretim araçlarının Bölüm 5’teki NDT/ICP eşlemesinde kullandığı “önceden bilinen” referans olur.
7. Sanayi Felsefe Ayrımı: HD-Harita-Bağımlı vs Harita-Hafif/Görü-Öncelikli
Bölüm 5’in sonunda değindiğimiz “haritanın güncel kalması zorunluluğu” bedeli, otonom sürüş sanayisinde gerçek ve halen süren bir felsefe ayrımının merkezindedir:
INTERPRETATION — HD-harita-bağımlı yaklaşım (Waymo ve çoğu L4 robotaksi operatörü): Aracın çalışacağı her bölge, önceden özel haritalama araçlarıyla santimetrik hassasiyette taranır ve sürekli güncellenir. Avantajı çok yüksek hassasiyet ve öngörülebilirliktir (araç, virajın arkasındaki şerit sayısını veya kapalı bir şeridi önceden “bilir”); bedeli ise her yeni bölgeye açılmanın pahalı bir haritalama operasyonu gerektirmesi ve mevcut haritaların sürekli bakım (inşaat, tabela değişikliği, şerit yeniden çizimi) maliyetidir — bu, Waymo’nun neden sınırlı sayıda şehirde, o şehirler içinde de haritalanmış bölgelerle kısıtlı olarak faaliyet gösterdiğinin temel mühendislik nedenlerinden biridir.
Harita-hafif/görü-öncelikli yaklaşım (Tesla’nın kamuya açık söylemindeki felsefe): Gerçek zamanlı algı (özellikle kamera-tabanlı derin öğrenme, AD-07’de gördüğümüz BEV füzyonuna benzer teknikler) şerit geometrisini, tabela/sinyal konumlarını ve yol topolojisini HER SÜRÜŞTE yeniden çıkarır; santimetrik önceden-taranmış bir HD haritaya bağımlılık en aza indirilir. Avantajı çok daha ölçeklenebilir olmasıdır (haritalanmamış bir yola girmek prensipte engel değildir); bedeli ise gerçek zamanlı algının HER SEFERİNDE, her koşulda (AD-05’teki sensör limitleri dahil) doğru çalışması gerekliliğinin çok daha ağır bir yük haline gelmesidir.
Mobileye’nin REM (Road Experience Management) konsepti, bu iki uç arasında bir orta yol örneğidir: üretim araçlarına (özel haritalama araçları değil) takılan görece ucuz kameralardan toplanan HAFİF semantik landmark verileri (şerit işaretleri, tabela konumları gibi düşük-bant-genişlikli öznitelikler — ham nokta bulutu değil), büyük bir filodan bulut üzerinde birleştirilerek HD haritayı sürekli ve düşük maliyetle güncel tutmayı hedefler.
ASSUMPTION — Yukarıdaki üç yaklaşımın kesin güncel teknik detayları (Waymo’nun harita güncelleme sıklığı, Tesla’nın iç mimarisinde HD haritaya ne ölçüde hâlâ başvurduğu, Mobileye REM’in tam veri toplama protokolü) şirketlerin halka açık teknik sunumlarına/blog yazılarına dayanır ve zamanla değişebilir; burada verilen çerçeve genel mühendislik trade-off’unu doğru yansıtır ama şirket-özel sayısal iddialar taşımaz.
8. Karşılaştırma Tablosu: Lokalizasyon Katmanları
| Teknik | Tipik Hassasiyet | Çalışma Koşulu | Zayıf Yönü | Rolü |
|---|---|---|---|---|
| GNSS-RTK | (açık gökyüzü) | Açık gökyüzü, baz istasyonu/düzeltme verisi mevcut | Kentsel kanyon, tünel, ağaç örtüsünde bozulur/kesilir | Birincil mutlak referans |
| Dead Reckoning (IMU) | Saniyeler içinde iyi, sonra karesel bozulur | GNSS kesintisi sırasında KISA süreli köprü | Yeniden-çıpalama olmadan dakikalar içinde kullanılamaz hale gelir | Kısa süreli boşluk doldurma |
| HD Harita Eşleme (NDT/ICP) | Santimetrik, gökyüzü görüşünden bağımsız | Harita önceden var ve GÜNCEL olduğunda | Harita güncelliğini yitirirse (inşaat vb.) yanlış eşleşme | Uzun süreli, harita-göreli çıpa |
| SLAM | Değişken, sensör kalitesine bağlı | Harita hiç yoksa veya GPS-denied bölgede | Hesaplama yükü yüksek, döngü kapama (loop closure) hataları birikebilir | Haritasız bölgelerde / ilk harita üretiminde |
Sıkça Sorulan Sorular (FAQ)
S: HD Harita olmadan bir otonom araç hiç yol alamaz mı?
FACT — Alabilir, ama daha kısıtlı ve daha reaktif bir modda: yalnızca kamerayla o anda gördüğü şerit çizgilerini takip ederek sürer (Bölüm 7’deki harita-hafif felsefenin uç noktası). HD Harita, virajın arkasındaki şerit sayısını veya 200m ilerideki kapalı bir şeridi ÖNCEDEN bilmeyi sağlayarak planlamaya (AD-10) çok daha erken tepki verme imkanı tanır — güvenlik marjını artırır ama zorunlu bir ön koşul değildir.
S: RTK düzeltmesi olmadan GNSS tamamen işe yaramaz mı?
INTERPRETATION — Hayır; düzeltmesiz standart GNSS ( hata) yine de kabaca “hangi cadde/hangi yön” seviyesinde faydalıdır ve dead reckoning/HD harita eşlemesi için kaba bir başlangıç noktası (coarse prior) sağlar. Ama şerit-içi () hassasiyet için RTK düzeltmesi (veya eşdeğer bir harita-göreli teknik) pratik olarak zorunludur.
S: SLAM, GNSS-RTK’nın yerini tamamen alabilir mi?
ASSUMPTION — Teoride SLAM tek başına bir ortamı haritalayıp içinde konumlanabilir, ama pratikte mutlak coğrafi referans (bir haritanın gerçek dünya koordinatlarıyla hizalanması) olmadan üretilen bir SLAM haritası “sürüklenmeye” (özellikle uzun rotalarda kümülatif hata ve döngü-kapama hataları) açıktır. Sanayide SLAM, GNSS-RTK’nın yerini almaktan çok, onun ÇALIŞMADIĞI aralıkları doldurmak ve ilk harita üretimini beslemek için kullanılır — bu, mevcut kamuya açık mühendislik pratiğine dayanan bir genelleme olup şirkete göre değişebilir.
Özet
- Lokalizasyon, aracın kendisinin nerede olduğunu (mutlak/harita-bağlı) kestirir; perception aracın etrafında NEYİN olduğunu (ego-merkezli) kestirir — planlama ikisine de ihtiyaç duyar.
- GNSS-RTK açık gökyüzünde hassasiyet sağlar ama kentsel kanyon ve tünellerde bozulur/kesilir — her sensörün kendi fiziksel kör noktası olduğu ilkesinin (AD-05) GNSS’teki yansıması.
- Dead Reckoning, IMU çift-integrasyonuyla GNSS boşluklarını köprüler, ama sabit sapma hatası KARESEL olarak büyür () — periyodik yeniden-çıpalama zorunludur.
- HD Haritalar, santimetrik şerit geometrisi + 3D landmark özellikleri taşıyan dijital ikizlerdir; bu landmark’lar NDT/ICP ile harita-göreli lokalizasyonun temelidir.
- SLAM, harita yokken veya GPS-denied bölgelerde haritalama ve lokalizasyonu eşzamanlı/ortaklaşa çözer; hem gerçek zamanlı yedekleme hem de ilk HD harita üretiminde kullanılır.
- Sanayide HD-harita-bağımlı (Waymo) ve harita-hafif/görü-öncelikli (Tesla) felsefeleri, hassasiyet/ölçeklenebilirlik dengesinde farklı noktalarda konumlanan gerçek ve süregelen bir mühendislik tartışmasıdır; Mobileye REM crowdsourced haritalama bu iki uç arasında bir orta yol örneğidir.
Kaynaklar ve Doğrulama Notu
Bu derste sunulan lokalizasyon çerçevesi şu kaynaklara dayanır: Thrun, Burgard & Fox — Probabilistic Robotics (Bayes filtreleme, SLAM’in olasılıksal temeli); Groves — Principles of GNSS, Inertial, and Multisensor Integrated Navigation Systems (GNSS-RTK, IMU sürüklenme dinamikleri); Levinson & Thrun — Robust Vehicle Localization in Urban Environments Using Probabilistic Maps (harita-göreli lokalizasyon, NDT tabanlı eşleme); Szeliski — Computer Vision (nokta bulutu kayıt/eşleme geometrisi). Şirket-özel mimari iddiaları (Waymo/Tesla/Mobileye’nin tam güncel teknik uygulamaları) kamuya açık teknik sunumlara dayanır, zamanla değişebilir ve bu yüzden ASSUMPTION olarak işaretlenmiştir.
Sıradaki Ders
- AD-09 — Prediction: Niyet Kestirimi ve Olasılıksal Yörünge Tahmini: Bu derste aracın KENDİ konumunu nasıl bildiğini gördük — AD-09’da, çevredeki DİĞER aktörlerin (araç, yaya, bisikletli) önümüzdeki birkaç saniyede nerede olacağını nasıl tahmin ettiğimizi inceleyeceğiz.
Teknik Diyagramlar
Quiz
Otonom bir aracın şerit içinde emniyetle kalabilmesi için maksimum kabul edilebilir yanal pozisyon hatası yaklaşık ne kadardır?
Standart şerit boşluğu dikkate alındığında otonom araçlarda yanal pozisyon hatası 10-20 cm'nin altında olmalıdır.
GNSS-RTK sisteminin standart GPS'ten farkı nedir?
RTK, sabit baz istasyonu faz düzeltmeleriyle konumu santimetre seviyesine hassaslaştırır.
Tünellerde GNSS koptuğunda yalnızca IMU ve tekerlek hız sensörleriyle konum hesaplamaya ne ad verilir?
Sensör verilerini geçmiş konumdan itibaren integre ederek pozisyon bulmaya Dead Reckoning denir.
Dead Reckoning yönteminin uzun süre tek başına kullanılamamasının temel nedeni nedir?
İvmenin çift integrali küçük sensör sapmalarını zamanla metrelerce kümülatif hataya dönüştürür.
LiDAR NDT (Normal Distributions Transform) harita eşleme algoritması ICP'ye göre neden gerçek zamanlı otonom araçlarda daha çok tercih edilir?
NDT, uzayı olasılık dağılım fonksiyonlarına dönüştürerek gerçek zamanlı eşleme hızını ve kararlılığını artırır.