
- 'Uzun Kuyruk' (Long-Tail) dağılımının istatistiksel doğasını ve bunun AD-20'deki SOTIF 'Bilinmeyen Güvensiz' (Area 3) kavramıyla doğrudan ilişkisini açıklayabilmek.
- Yol kullanıcısı, yol konfigürasyonu, araç davranışı ve sensör-yanıltıcı çevresel motifler kategorilerinde somut uç senaryo örnekleri sınıflandırabilmek.
- Uç senaryoların, bireysel olarak nadir olmalarına rağmen neden istatistiksel güvenin en zayıf olduğu ve gerçek kaza riskinin orantısız yoğunlaştığı alan olduğunu değerlendirebilmek.
- Büyük filo operasyonlarında 'Shadow Mode' ve aktif öğrenme ile uç senaryoların nasıl keşfedildiğini, sentetik veri üretiminin bu süreci nasıl tamamladığını kavramak.
- Kademeli düşüş (graceful degradation) felsefesini AD-17'deki fallback/MRM mimarisiyle ilişkilendirerek, belirsizlik anında en güvenli tepkinin neden 'özgüvenli tahmin' değil 'geri çekilme' olduğunu savunabilmek.
AD-24 — Uç Senaryolar (Edge Cases) ve Otonom Sürüşte Nadir Olaylar
FACT — Bir otonom sürüş sisteminin bir yıl boyunca kat ettiği milyonlarca kilometrenin neredeyse tamamı sıkıcıdır: düz şerit, standart araçlar, kurallara uyan yayalar. Ama o sistemin gerçekten başarısız olacağı an, o milyonlarca kilometrede belki birkaç kez karşılaşacağı — tekerlekli sandalyedeki bir kişi, yoldan aniden çıkan bir hayvan, kostüm giymiş bir yaya, ya da yolu yansıtan parlak bir su birikintisi gibi — hiç görmediği bir durumdur. Bu ders, otonom sürüş mühendisliğinin en zor problemini: istatistiksel olarak nadir ama güvenlik açısından orantısız derecede önemli olan uç senaryoları (edge cases) ele alır.
Bu derste şunları öğreneceksin:
- Uzun Kuyruk (Long-Tail) Dağılımı — ve bunun AD-20’deki SOTIF “Bilinmeyen Güvensiz” alanıyla ilişkisi.
- Uç Senaryo Taksonomisi — sıradışı yol kullanıcıları, sıradışı yol konfigürasyonları, sıradışı araç davranışları, sensör-yanıltıcı çevresel motifler.
- Neden Orantısız Önemli — istatistiksel güvenin en zayıf olduğu tam da bu bölge.
- Shadow Mode ve Aktif Öğrenme — filoyu bir keşif aracına dönüştürmek.
- Sentetik Veri ve Üretken Yapay Zeka — NeRF ve difüzyon modelleriyle nadir sahne üretimi.
- Kademeli Düşüş (Graceful Degradation) — belirsizlik anında en güvenli tepki.
1. Uzun Kuyruk (Long-Tail) Dağılımı ve SOTIF Bağlantısı
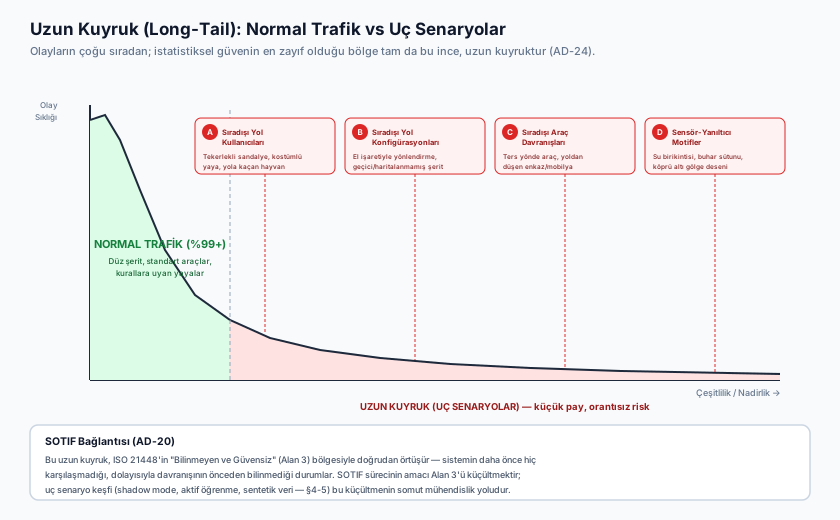
Otonom sürüşte karşılaşılan olayların sıklığı, ağır kuyruklu bir güç yasası (power law) dağılımı sergiler:
Olay
Sıklığı ^
        |  [NORMAL TRAFİK — %99+]
        |  *
        |  * (Düz şerit takibi, standart araçlar, kurallara uyan yayalar)
        |  *
        |   *
        |     *  [UZUN KUYRUK — UÇ SENARYOLAR (EDGE CASES)]
        |       * * * * * * * * * * * * * * * * * * * * * * * * * * * * * *
        +------------------------------------------------------------>
Çeşitlilik / Nadirlik- Normal trafik (yaklaşık %99+): Milyonlarca kilometre boyunca toplanan verinin ezici çoğunluğu temiz şerit çizgileri, standart sedan/SUV siluetleri ve kurallara uyan yol kullanıcılarından oluşur.
- Uzun kuyruk (kalan pay): Bireysel olarak son derece nadir ama toplamda kaçınılmaz biçimde karşılaşılan yüksek-entropili olaylar — bir tırdan yola düşen mobilya, ters yönden gelen bir at arabası, güneşi yansıtan krom bir tanker yüzeyi.
CRITICAL — Bu uzun kuyruk, AD-20 — SOTIF (ISO 21448): Amaçlanan Fonksiyonun Güvenliği’de tanımlanan dört senaryo alanıyla doğrudan örtüşür. SOTIF’in Alan 3’ü (Unknown Unsafe — Bilinmeyen ve Güvensiz) — mühendislerin daha önce hiç karşılaşmadığı, dolayısıyla sistemin nasıl davranacağının önceden bilinmediği durumlar — büyük ölçüde bu uzun kuyruktan oluşur. SOTIF sürecinin temel amacı (Alan 3’ü sistematik olarak küçültüp Alan 1/Alan 2’ye taşımak), pratikte tam olarak bu derste ele aldığımız uç senaryo keşif ve azaltma faaliyetinin kendisidir — AD-20 “neden” sorusunu, bu ders “nasıl” sorusunu yanıtlar.
FACT — Bir algı modelinin doğruluğunu %90’dan %99’a çıkarmak birim mühendislik çabası gerektiriyorsa, %99’dan sürücüsüz ticari operasyon için hedeflenen %99.9999 seviyesine çıkarmak, uzun kuyruktaki neredeyse sınırsız kombinatoryal çeşitlilik nedeniyle ‘in üzerinde çaba gerektirir. Bu, “son birkaç dokuz”un neden orantısız derecede pahalı olduğunun matematiksel özüdür.
2. Uç Senaryo Taksonomisi
Uç senaryolar kök nedenlerine göre dört kategoride sınıflandırılabilir.
A. Sıradışı Yol Kullanıcıları
Yapay zeka modellerinin eğitim veri setinde az temsil edilen veya hiç yer almayan (Out-of-Distribution — OOD) insan/hayvan formları:
- Tekerlekli sandalyede seyahat eden bir kişi — standart “yaya” ve “araç” sınıflarının hiçbirine tam oturmayan bir geometri ve hareket profili sergiler.
- Büyük, sıradışı bir nesne taşıyan biri — omzunda bir merdiven, elinde devasa bir cam parçası veya bir kartonu iterek yürüyen kişi.
- Yola kaçmış evcil bir hayvan — beklenmedik, düzensiz ve yüksek ivmeli hareket paternine sahiptir.
- Kostüm giymiş bir kişi — insan siluetinin sınıflandırma modelinin öğrendiği tipik insan formundan sapması.
B. Sıradışı Yol Konfigürasyonları
Standart harita/işaret varsayımlarının geçersiz olduğu durumlar:
- Bir işçinin standart trafik işaretleri yerine el kol hareketleriyle trafiği yönlendirdiği geçici bir inşaat detour’u.
- Trafik ışığı kırmızı yanarken bir trafik polisinin elle “geç” işareti vererek ışığın üzerine geçmesi — sistemin hangi otoriteye (elektronik ışık mı, insan mı) uyacağına karar vermesi gerekir.
- Haritalanmamış ya da haritadan farklılaşmış geçici şerit düzenlemeleri (kar nedeniyle kapanmış bir şerit, geçici beton bariyerler).
C. Sıradışı Araç Davranışları
Diğer araçların fiziksel/davranışsal beklentileri ihlal ettiği durumlar:
- Otoyolda ters yönde ilerleyen bir araç.
- Önündeki bir kamyondan yola düşen enkaz/döküntü.
- Üzerine düzgün bağlanmamış, sallanan bir yatak/mobilya taşıyan bir araç — hem statik bir engel hem dinamik bir tehlike gibi davranabilir.
D. Sensör-Yanıltıcı Çevresel Motifler
Fiziksel olarak zararsız ama belirli bir sensör modalitesini yanıltan görsel/geometrik desenler:
EXAMPLE — Büyük, yansıtıcı bir su birikintisi, kamera tarafından “boş, engelsiz bir yol yüzeyi” olarak yorumlanabilir — oysa gerçekte su birikintisinin derinliği veya altındaki yol bozukluğu bilinmez. Köprü altındaki keskin bir gölge deseni, bir şerit çizgisiyle karıştırılabilir. Bir egzoz borusundan veya rögardan yükselen buhar/duman sütunu, bazı sensör modalitelerinde (özellikle LiDAR, buharın lazer dönüşlerini saçması nedeniyle) katı bir engel gibi algılanabilir — bu da AD-06’da göreceğimiz “ghost braking” (hayalet frenleme) başarısızlık modunun tipik bir kök nedenidir.
INTERPRETATION — Bu dört kategorinin ortak paydası şudur: hiçbiri “sistemin bozulması” değildir — sensör sağlamdır, kod hatasızdır. Sorun, sistemin eğitim/tasarım aşamasında karşılaşmadığı bir girdiyi yanlış yorumlamasıdır. Bu da tam olarak AD-20’nin ayırt ettiği “donanım arızası” (ISO 26262) ile “performans yetersizliği” (SOTIF) arasındaki farkın somut örnekleridir.
3. Neden Orantısız Derecede Önemli
Uç senaryolar toplam sürüş süresinin çok küçük bir yüzdesini oluşturur — o zaman neden bu kadar mühendislik çabası bunlara adanır?
CRITICAL — Cevap, klasik istatistiksel güvenin nasıl inşa edildiğiyle ilgilidir. Bir algı modelinin “%99.9 doğru” olduğu iddiası, o modelin eğitildiği ve test edildiği veri dağılımı üzerinden hesaplanır — yani neredeyse tamamen normal trafik verisinden. Model, hiç görmediği (out-of-distribution) bir girdiyle karşılaştığında, bu %99.9’luk istatistik o spesifik durum için hiçbir garanti sunmaz — model o anda “eğitim verisinin dışına” çıkmıştır ve davranışı tanım gereği öngörülemezdir. Başka bir deyişle: istatistiksel güven tam olarak en çok ihtiyaç duyulduğu yerde (daha önce hiç görülmemiş durumlarda) en zayıftır. Gerçek dünyadaki güvenlik olaylarının da (kaza, ramak-kala) orantısız biçimde bu uzun kuyruktan çıktığı gözlemlenir — rutin sürüşte olay oranı düşükken, uç senaryolarda sistemin “bilmediğini bilmediği” bir bölgede çalışması riski katlanır.
Bu, AD-22 ve AD-23’te anlattığımız senaryo tabanlı test yaklaşımının neden hiçbir zaman “tamamlanmış” sayılmadığını da açıklar: bir senaryo kütüphanesi ne kadar büyük olursa olsun, tanım gereği bilinen senaryoları kapsar; uç senaryo keşfinin işi, kütüphaneye henüz girmemiş yeni durumları bulup kütüphaneye eklemektir.
4. Shadow Mode ve Aktif Öğrenme
Uç senaryoları masa başında hayal ederek bulmak imkansızdır — gerçek dünyanın çeşitliliği mühendislerin hayal gücünü sistematik olarak aşar. En etkili yöntem, üretimdeki büyük araç filolarının her birini birer veri toplayıcıya dönüştürmektir.
+--------------------------------------------------------------------------+
|                     ARAÇ İÇİ GÖLGE MODU (SHADOW MODE)                    |
+--------------------------------------------------------------------------+
|  İnsan Sürücü Kontrolde (Aktif)     |  Aday Algoritma (Arka Planda)      |
|  - Direksiyon açısı: theta_insan    |  - Model tahmini: theta_model      |
|  - Fren/ivme: a_insan               |  - Model tahmini: a_model          |
+--------------------------------------------------------------------------+
                                    |
          [ Uyuşmazlık Kapısı: |theta_insan - theta_model| > Eşik ]
                                    |
                                    v
+--------------------------------------------------------------------------+
|  Tetikleyici: Olay Öncesi 10s + Olay Sonrası 5s Çok-Modlu Veriyi Kaydet  |
|  - Ham kamera görüntüleri + LiDAR nokta bulutu + CAN telemetrisi         |
+--------------------------------------------------------------------------+
                                    |
                                    v (Wi-Fi/LTE üzerinden yükleme)
+--------------------------------------------------------------------------+
|  Bulut Veri Havuzu -> Otomatik Etiketleme -> Aktif Öğrenme & Yeniden     |
|  Eğitim -> Yeni senaryo AD-23'teki kütüphaneye eklenir                  |
+--------------------------------------------------------------------------+
Otomatik uyuşmazlık tetikleyicileri:
- Sürücü Müdahalesi (Disengagement): Sistem devredeyken sürücünün aniden frene basması veya direksiyonu sertçe kırması — bu, sistemin kaçırdığı veya yanlış yorumladığı bir durumun güçlü bir işaretidir.
- Model Belirsizliği (Epistemic Uncertainty): Derin öğrenme ağının sınıflandırma güven skorunun orta bir bantta kalması (ör. ) — model ne “eminim bu bir yaya” ne “eminim burada hiçbir şey yok” diyebiliyor.
- Füzyon Tutarsızlığı: Kameranın yüksek güvenle bir nesne bildirmesine karşın radar/LiDAR’ın aynı nesneyi görmemesi (veya tersi) — AD-07’de ele alınan sensör füzyonu mimarisinin devreye girdiği tam nokta.
ASSUMPTION — Büyük ölçekli filo operasyonu yürüten geliştiricilerin kamuya açık raporları, bu tür shadow-mode uyuşmazlıklarının milyonlarca araç-kilometresi üzerinden sürekli toplandığını ve düzenli olarak yeniden eğitim/regresyon döngüsüne beslendiğini belirtir; ancak kesin tetikleyici eşikleri ve toplanan veri hacmi şirkete ve model yılına göre değişir, güncel rakamlar için ilgili şirketin güvenlik raporlarına bakılmalıdır.
5. Sentetik Veri ve Üretken Yapay Zeka
Nadir olayları filonun kendiliğinden karşılamasını beklemek yerine, üretken yapay zeka teknikleriyle bu olaylar sentetik olarak çoğaltılabilir:
- Neural Radiance Fields (NeRF) ve 3D Gaussian Splatting: Gerçekte kaydedilmiş bir sürüşün 3B temsilini yeniden inşa ederek kamera pozisyonunu değiştirmek, sahneye sanal yayalar, devrilmiş nesneler veya farklı bir araç geometrisi eklemek mümkün hale gelir — tek bir gerçek kayıttan onlarca varyasyon türetilebilir.
- Difüzyon Modelleri: Kuru bir yaz gününde kaydedilmiş bir sürüş videosunu fotogerçekçi biçimde yağmurlu, karlı veya gece koşullarına dönüştürerek algı modelinin bu koşullarda nasıl davrandığı, gerçek bir karlı gün beklemeden test edilebilir.
WARNING — Sentetik veriyle üretilen uç senaryolar “mod çökmesi” (mode collapse) veya modelin kendi yapay artefaktlarını ezberlemesi riski taşır — yani model, gerçek dünyadaki çeşitliliği değil, üretken modelin kendine özgü sınırlamalarını öğrenebilir. Bu yüzden sentetik veriler eğitim setine eklenmeden önce gerçek pist/filo verisiyle istatistiksel çeşitlilik ve gerçekçilik açısından doğrulanmalıdır — bu, AD-22’de değindiğimiz sim-to-real gap probleminin sentetik veri üretimindeki karşılığıdır.
6. Kademeli Düşüş (Graceful Degradation): Belirsizlikle Yüzleşmenin En Güvenli Yolu
Bir sistem şu ana kadar hiç görmediği bir girdiyle karşılaştığında, elinde iki temel seçenek vardır: (1) elindeki en olası yorumu özgüvenle uygulamak, ya da (2) kendi belirsizliğini kabul edip tutucu bir geri çekilme davranışı sergilemek.
CRITICAL — İkincisi neredeyse her zaman daha güvenlidir. AD-17 — Fallback Stratejileri, MRM ve Emniyetli Durum (MRC)‘de ele aldığımız fallback mimarisi tam olarak bu ilkeye dayanır: sistem bir durumu güvenle sınıflandıramadığında veya çelişkili sensör girdileriyle karşılaştığında, en güvenli tepki genellikle özgüvenli bir tahminle devam etmek değil, hızı düşürmek, emniyet mesafesini artırmak veya gerekirse bir Minimum Risk Manevrası (MRM) tetikleyerek Minimum Risk Durumuna (MRC) geçmektir. “Bilmediğini bilen” bir sistem, “bildiğini sanan ama yanılan” bir sistemden yapısal olarak daha güvenlidir.
Bu felsefe, bu dersin ve AD-22/AD-23’ün birlikte anlattığı hikâyenin doğal sonucudur: doğrulama piramidi (AD-22) ve senaryo kütüphaneleri (AD-23) sistemin bilinen durum uzayındaki güvenini inşa eder; uç senaryo mühendisliği (bu ders) bilinmeyen durum uzayını sistematik olarak küçültür; ama uzun kuyruk tanım gereği asla sıfıra inmez — bu yüzden nihai güvenlik katmanı, sistemin kendi bilgisizliğini tanıyıp güvenli biçimde geri çekilebilme yeteneğidir.
Sıkça Sorulan Sorular (FAQ)
S: “Ghost Braking” (hayalet frenleme) neden bu ders bağlamında bir uç senaryo örneğidir? C: Yol kenarındaki bir reklam panosundaki insan silüeti, köprü altındaki sert bir gölge veya bir buhar sütunu, sistemin eğitim verisinde yeterince temsil edilmeyen görsel bir motiftir (§2.D) ve modelin bunu tehlikeli bir engel sanarak acil fren yapmasına yol açabilir. Bu, otoyol hızında arkadan gelen araçların çarpmasına neden olabilecek ciddi bir güvenlik riskidir ve kullanıcı güvenini en çok sarsan hata türlerinden biridir.
S: Bir uç senaryonun “çözüldüğü” nasıl doğrulanır? C: Regresyon testleriyle. Shadow mode veya sentetik üretimle keşfedilen her yeni uç senaryo, AD-23’te tanımlanan kalıcı senaryo kütüphanesine somut bir test durumu olarak eklenir. Sisteme her yeni yazılım güncellemesi geldiğinde bu kütüphanedeki tüm testler yeniden koşulur — böylece bir kez çözülen bir uç senaryo bir daha asla “yeniden keşfedilmek” zorunda kalmaz.
S: Sentetik veri üretimi gerçek dünya filosunun (shadow mode) yerini tamamen alabilir mi?
INTERPRETATION — Hayır, ikisi tamamlayıcıdır. Sentetik üretim, bilinen bir senaryo ailesinin (ör. “yağmurda görülen bir yaya”) çok sayıda varyasyonunu ucuzca çoğaltabilir, ama daha önce hiç akla gelmemiş tamamen yeni bir senaryo ailesini icat edemez — üretken modeller kendi eğitim verilerinin dağılımından türetilir. Tamamen yeni, öngörülemeyen uç senaryoların keşfi hâlâ büyük ölçüde gerçek dünya filosunun karşılaştığı gerçek olaylara bağlıdır.
Özet
- Otonom sürüşte karşılaşılan olaylar ağır kuyruklu bir dağılım sergiler; normal trafik verinin ezici çoğunluğunu, uç senaryolar (uzun kuyruk) küçük ama güvenlik açısından orantısız önemli bir payını oluşturur.
- Bu uzun kuyruk, AD-20’nin SOTIF Alan 3’üyle (Bilinmeyen ve Güvensiz) doğrudan örtüşür — uç senaryo mühendisliği, SOTIF’in “nasıl” sorusuna verdiği yanıttır.
- Uç senaryolar dört kategoride sınıflandırılabilir: sıradışı yol kullanıcıları, sıradışı yol konfigürasyonları, sıradışı araç davranışları ve sensör-yanıltıcı çevresel motifler.
- Uç senaryolar orantısız önemlidir çünkü klasik istatistiksel güven tam olarak bu bölgede — modelin daha önce hiç görmediği durumlarda — en zayıftır; gerçek güvenlik olayları da orantısız biçimde bu kuyruktan çıkar.
- Shadow mode ve aktif öğrenme, büyük filoları birer keşif aracına dönüştürür; NeRF/difüzyon tabanlı sentetik üretim bu keşfi tamamlar ama yerine geçemez.
- Kademeli düşüş (AD-17’deki fallback/MRM mimarisi), bir sistemin kendi belirsizliğini tanıyıp özgüvenli ama yanlış bir tahminle ilerlemek yerine güvenli biçimde geri çekilmesini sağlayan nihai savunma hattıdır.
Kaynaklar ve Doğrulama Notu
Uzun kuyruk ve uç senaryo taksonomisi ISO 21448 (SOTIF) çerçevesine ve PEGASUS araştırma konsorsiyumunun senaryo keşif metodolojisine dayanır; fonksiyonel güvenlik sınırları ile performans yetersizliği ayrımı için bkz. AD-19/AD-20. Kademeli düşüş ve fallback bağlantısı için bkz. AD-17. UL 4600, uç senaryo yönetimi de dahil genel bir güvenlik vakası (safety case) çerçevesi sunar (bkz. AD-28). Büyük ölçekli filo/shadow-mode uygulamalarına ilişkin rakamlar kamuya açık şirket raporlarına dayanır ve ASSUMPTION olarak işaretlenmiştir.
Sıradaki Ders
- AD-25 — Zorlu Hava ve Çevre Koşulları: Yağmur, Kar, Sis, Gece ve Parlama: Bu derste tanıttığımız sensör-yanıltıcı uç senaryoların önemli bir alt kümesini — hava ve çevre koşullarının kamera, radar ve LiDAR fiziği üzerindeki sistematik etkilerini — derinlemesine inceleyeceğiz.
Teknik Diyagramlar
Quiz
Otonom sürüşte 'Uzun Kuyruk' (Long-Tail) problemi neyi ifade eder?
Uzun Kuyruk, otonom araçların karşılaştığı olayların çoğunun standart ancak en riskli ve ölümcül uç senaryoların çok nadir ve öngörülemez çeşitlilikte olması durumunu ifade eder.
Otonom araç filolarında 'Shadow Mode' (Gölge Modu) nasıl çalışır?
Gölge modunda araç insan kontrolündedir ancak aday yapay zeka arka planda çalışır. İnsan davranışı ile model tahmini arasında fark oluştuğunda bu uç veri tespit edilip eğitilmek üzere kaydedilir.
'Ghost Braking' (Hayalet Frenleme) olayının birincil kök nedeni nedir?
Hayalet frenleme, sensörlerin veya yapay zeka modellerinin yoldaki zararsız nesneleri (gölge, menfez, tabela vb.) tehlikeli engel olarak yanlış sınıflandırması (false positive) sonucu oluşur.
Generative AI (NeRF veya Diffusion modelleri) kullanılarak uç senaryo üretilmesinin en büyük mühendislik avantajı nedir?
Üretken yapay zeka (NeRF/Diffusion), gerçek dünyada toplanması imkansız veya çok tehlikeli olan nadir uç senaryoları sentetik ve fotogerçekçi olarak üreterek algoritmaların eğitilmesini sağlar.
Sözlük (Glossary)
| English Term | Türkçe | Tanım |
|---|---|---|
| SOTIF (ISO 21448) | SOTIF (Amaçlanan Fonksiyonun Güvenliği) | Donanım veya yazılım arızası olmaksızın, sensörlerin fiziksel kısıtları, hava koşulları veya algoritmik yetersizliklerden kaynaklanabilecek tehlikeli durumların sistematik olarak analiz edilmesini ve azaltılmasını düzenleyen otomotiv standardı. |
| SOTIF (Safety of the Intended Functionality) | SOTIF (Amaçlanan Fonksiyonun Güvenliği) | ISO 21448 standardının konusu; bir sistemin ARIZASIZ ve tasarlandığı gibi çalışırken bile, algısal/fonksiyonel sınırlamalar nedeniyle güvensiz bir sonuca yol açabileceği riski ele alır (ISO 26262'nin arıza-kaynaklı risklerinden farklı bir bakış açısı). |