
- SAE J3016 (Rev. Nisan 2021) L0'dan L5'e tüm seviyeleri DDT execution, OEDR, DDT fallback ve ODD sütunları üzerinden analiz edebilmek.
- L1 (tek eksen) ile L2 (çift eksen, insan hâlâ hukuken sürücü) arasındaki kritik ayrımı somut örneklerle açıklayabilmek.
- Seviye 2 ile Seviye 3 arasındaki hukuki sorumluluk geçişini ve bunun L3'ün pazara neden yavaş çıktığını açıklayan mühendislik/ticari sonuçlarını değerlendirebilmek.
- SAE seviyelerinin bir güvenlik sıralaması OLMADIĞINI, bir sorumluluk dağılım şeması olduğunu gerekçelendirebilmek.
- Tesla FSD/Autopilot isimlendirme vakasını, üretici iddiası ile düzenleyici SAE sınıflandırması arasındaki farkı göstererek çözümleyebilmek.
AD-03 — SAE J3016 Otomasyon Seviyeleri (L0–L5 Dekonstrüksiyonu)
ASSUMPTION — Bu ders, bu akademinin “Temeller” parkurundaki en yoğun referans dersidir. AD-02’de kurulan üç sütunu (DDT execution, DDT fallback, ODD) L0’dan L5’e tek tek uygulayacağız; buradaki taksonomi, AD-04/05’teki sensör derslerinden AD-16/17’deki ODD/fallback derinlemesine incelemesine ve AD-19’daki fonksiyonel emniyete kadar akademinin geri kalanında sürekli referans noktası olarak kullanılacaktır.
Bu derste şunları öğreneceksin:
- SAE J3016 (Rev. Nisan 2021) L0’dan L5’e tüm seviyeleri DDT execution, OEDR, DDT fallback ve ODD sütunları üzerinden analiz edebilmek.
- L1 (tek eksen) ile L2 (çift eksen, insan hâlâ hukuken sürücü) arasındaki kritik ayrımı somut örneklerle açıklayabilmek.
- Seviye 2 ile Seviye 3 arasındaki hukuki sorumluluk geçişini ve L3’ün pazara neden yavaş çıktığını değerlendirebilmek.
- SAE seviyelerinin bir güvenlik sıralaması OLMADIĞINI, bir sorumluluk dağılım şeması olduğunu gerekçelendirebilmek.
- Tesla FSD/Autopilot isimlendirme vakasını üretici iddiası ile düzenleyici sınıflandırma arasındaki farkı göstererek çözümleyebilmek.
- SAE J3016 Seviye Matrisi: Dört Sütun, Altı Seviye
- L0 — Otomasyon Yok (No Automation)
- L1 — Sürücü Desteği: Tek Eksen (Driver Assistance)
- L2 — Kısmi Otomasyon: Çift Eksen, İnsan Hâlâ Sürücü
- L3 — Koşullu Otomasyon: Sorumluluğun İlk Kez Sistematik Olarak Devri
- L4 — Yüksek Otomasyon: Sistem Kendi Fallback’ini Yürütür
- L5 — Tam Otomasyon: Neden Henüz Var Olmuyor
- Seviyeler Bir Güvenlik Sıralaması Değildir
- Vaka İncelemesi: Tesla İsimlendirme Tartışması
1. SAE J3016 Seviye Matrisi: Dört Sütun, Altı Seviye
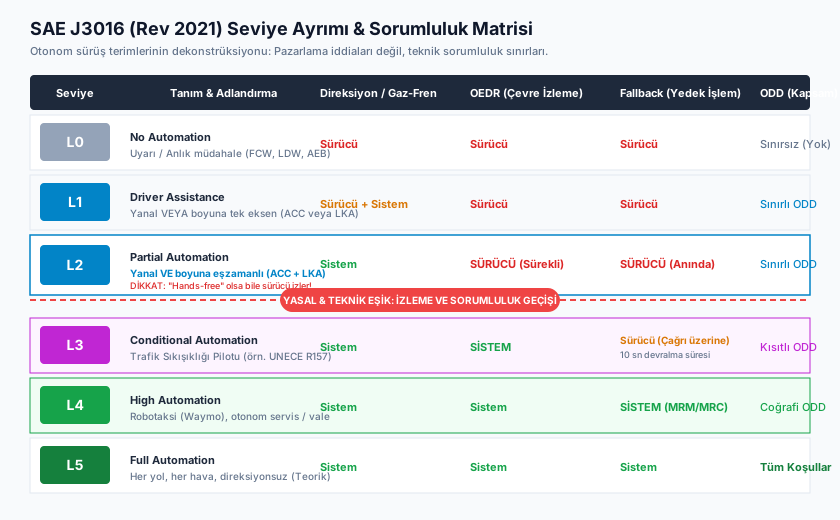
FACT — SAE International’ın J3016 standardı (en güncel revizyon: Nisan 2021), sürüş otomasyonunu 0’dan 5’e altı seviyeye ayırır. Bir sistemin hangi seviyede olduğu, AD-02’de kurulan sütunlara dayanır — burada AD-02’nin “OEDR” alt görevini de ayrı bir sütun olarak göstererek dördüncüye çıkarıyoruz, çünkü OEDR’nin kimde olduğu L1/L2 ile L3 arasındaki en kritik ayrım noktasıdır:
| Seviye | Adlandırma | DDT Execution (Yanal+Boyuna) | OEDR Sorumluluğu | DDT Fallback Sorumluluğu | ODD Kapsamı | Gerçek Dünya Örneği |
|---|---|---|---|---|---|---|
| L0 | No Automation | Sürücü | Sürücü | Sürücü | Yok (sınırsız) | Uyarı sistemleri (FCW, BSD) — müdahale yok |
| L1 | Driver Assistance | Sürücü + Sistem (tek eksen: ya yanal ya boyuna) | Sürücü | Sürücü | Sınırlı | Salt ACC veya salt LKA (ikisi birlikte değil) |
| L2 | Partial Automation | Sistem (her iki eksen birlikte) | Sürücü | Sürücü | Sınırlı | Tesla Autopilot/FSD (Supervised), GM Super Cruise, Ford BlueCruise |
| L3 | Conditional Automation | Sistem | Sistem (ODD içinde) | Sürücü (TOR ile çağrılı) | Dar/kısıtlı | Mercedes-Benz Drive Pilot |
| L4 | High Automation | Sistem | Sistem | Sistem (kendi MRC’si) | Coğrafi/hava sınırlı (geofenced) | Waymo robotaksi |
| L5 | Full Automation | Sistem | Sistem | Sistem | Sınırsız (her yol, her koşul) | Ticari üretimde henüz mevcut değil |
Aşağıdaki bölümlerde her seviyeyi tek tek açıyoruz.
2. L0 — Otomasyon Yok (No Automation)
FACT — L0’da hiçbir sürekli otomasyon YOKTUR — ancak bu, aracın hiçbir elektronik yardımı olmadığı anlamına gelmez. L0 sınıfına, sürücüyü uyaran ama aracı fiziksel olarak yönlendirmeyen sistemler girer: İleri Çarpışma Uyarısı (FCW), Kör Nokta Uyarısı (BSD), Şerit İhlal Uyarısı (LDW — direksiyona müdahale etmeyen titreşim/ses uyarısı). Anlık müdahale (momentary intervention, örn. tek seferlik acil fren desteği) de SAE J3016’ya göre hâlâ L0 kapsamındadır, çünkü sürekli/kalıcı bir kontrol icrası yoktur.
3. L1 — Sürücü Desteği: Tek Eksen (Driver Assistance)
FACT — L1’i tanımlayan tek kriter: sistem, yanal veya boyuna kontrolden sadece birini, tek başına ve sürekli icra eder — ikisini birlikte değil. Klasik Adaptif Hız Sabitleyici (ACC, sadece boyuna) veya salt Şerit Takip Asistanı (LKA, sadece yanal) L1’dir. OEDR ve fallback tamamen sürücüdedir; sürücü aracın geri kalan ekseninin manuel kontrolünü her an elinde tutar.
4. L2 — Kısmi Otomasyon: Çift Eksen, İnsan Hâlâ Sürücü
WARNING — Popüler medya ve pazarlamada en sık yapılan ölümcül hata: “Seviye 2 araç kendi kendine gidiyor” ifadesidir. Mühendislik gerçeği şudur: L2’de yanal ve boyuna kontrol aynı anda sistemdedir, ANCAK OEDR sorumluluğu tamamen insandadır. Sistem önüne aniden çıkan bir engeli tanımazsa, kanunen ve teknik olarak kusurlu taraf sürücüdür — çünkü sistem sürücüye “Ben sadece asistanım, yolu sen izlemeye devam et” taahhüdüyle satılmıştır.
L2 sisteminin üç güncel gerçek örneği ve nüansları:
- Tesla Autopilot / “Full Self-Driving (Supervised)”: Üretici İddiası: ürün adı “Full Self-Driving” kendi kendine sürüşü çağrıştırır. Mühendislik gerçeği: Tesla’nın kendi ABD düzenleyici belgeleri (California DMV yazışmaları dahil) bu yazılımı SAE Level 2 olarak sınıflandırır — direksiyon torku algılama ve kamera tabanlı sürücü izleme ile sürücünün sürekli katılımını zorunlu kılar.
- GM Super Cruise: Haritalanmış ve LiDAR ile önceden taranmış bölünmüş otoyollarla sınırlı (ODD), hands-free ama eyes-on — direksiyondan el çekilebilir ancak kabin içi göz takip kamerası sürücünün gözünün yolda olduğunu doğrulamak zorundadır. Gözler yoldan ayrılırsa sistem uyarır ve nihayetinde devre dışı kalır.
- Ford BlueCruise: Benzer şekilde hands-free, göz takipli, Ford’un haritaladığı “Blue Zone” bölünmüş otoyollarıyla sınırlı bir L2 sistemi.
CRITICAL — Ellerin direksiyondan çekilmesi (hands-free L2) sistemin seviyesini DEĞİŞTİRMEZ. “Hands-free” sadece yanal kontrolün fiziksel icra mekanizmasıyla ilgilidir; OEDR sorumluluğu hâlâ insandadır ve bu yüzden bu sistemlerin tamamı kabin içi göz/dikkat izleme kamerası (DMS, AD-18) ile desteklenir — eller serbest bırakılsa da gözler serbest bırakılamaz.
5. L3 — Koşullu Otomasyon: Sorumluluğun İlk Kez Sistematik Olarak Devri
FACT — L3, DDT execution’ın YANI SIRA OEDR’nin de sistematik olarak sisteme geçtiği ilk seviyedir — ama sadece tanımlı ve dar bir ODD içindeyken. Sistem devredeyken sürücü yasal olarak ikincil bir göreve (ör. ekrandan video izleme) yönelebilir. Sistem kendi ODD sınırına yaklaştığında veya bir arıza algıladığında, sürücüye tanımlı bir Devralma Süresi (Take-Over Request — TOR, tipik olarak en az ~10 saniye) tanır; sürücü devralmazsa araç kendi kendine emniyetli bir duruşa (Minimal Risk Condition — MRC, örn. şeridinde veya banketde acil flaşörle durma) geçer.
EXAMPLE — Mercedes-Benz Drive Pilot, Almanya’da UNECE R157 (ALKS) kapsamında tip onayı almış, ardından seçili ABD eyaletlerinde (Nevada, California) onay kazanmış, gerçek ve dar-sertifikalı bir L3 örneğidir. ODD’si son derece kısıtlıdır: onaylı otoyol segmentleri, trafik sıkışıklığı koşulları ve belirli bir hız tavanının altı. Bu ODD dışında (örn. açık otoyolda yüksek hızda) sistem otomatik olarak devre dışı kalır ve araç L2’ye ya da tam manuel sürüşe döner.
CRITICAL — L2’den L3’e geçişte hukuki sorumluluk kökten değişir: L3’te, sistem ODD içinde düzgün şekilde devredeyken ve sürücü sistemin izin verdiği ikincil görevle meşgulken bir kaza olursa, sorumluluk sürücüden üreticiye doğru kayar. Bu, sadece teknik değil, ticari ve sigortacılık açısından da devasa bir yük anlamına gelir: üretici artık kendi yazılımının kararlarından doğrudan hukuki olarak sorumludur.
Bu sorumluluk kaymasının somut sonuçları, L3’ün teknik olarak mümkün olmasına rağmen pazara neden bu kadar yavaş çıktığını açıklar:
- Donanımsal fail-operational zorunluluğu: L2’de sistem arızalanırsa sürücü zaten oradadır (fail-safe yeterlidir, AD-01 Bölüm 3). L3’te sürücü anlık olarak hazır olmayabilir; bu yüzden yedekli direksiyon motoru, yedekli fren güç kaynağı ve yedekli işlemci gibi fail-operational donanım zorunludur — maliyeti önemli ölçüde artırır.
- Dar ODD, sınırlı ticari değer: L3 sertifikasyonu genellikle çok dar bir ODD’ye (belirli otoyol, belirli hız aralığı) bağlıdır; bu da özelliğin günlük kullanımda müşteriye sunduğu pratik değeri sınırlar.
- Ülke bazlı düzenleyici parçalanma: UNECE R157 Avrupa/Asya’nın büyük bölümünde geçerliyken, ABD eyalet bazında ayrı onay gerektirir — küresel bir üretici için her pazarda ayrı bir sertifikasyon süreci anlamına gelir.
- Sigortacılık belirsizliği: Üretici sorumluluğunun devreye girdiği bir üründe sigorta prim yapısı ve kusur belirleme süreçleri hâlâ olgunlaşma aşamasındadır.
6. L4 — Yüksek Otomasyon: Sistem Kendi Fallback’ini Yürütür
FACT — L4, L3’ten farksız bir DDT+OEDR devrine sahiptir, ancak kritik fark fallback’tedir: L4’te sistem, ODD sınırına ulaştığında veya bir arıza algıladığında insana devretmeyi beklemez — kendi Minimal Risk Condition’ını (MRC) tamamen kendi başına icra eder. İnsan hiç bulunmayabilir (Waymo robotaksisinde olduğu gibi) veya bulunsa dahi devralması gerekmez.
EXAMPLE — Waymo, seçili ABD şehirlerinde güvenlik şoförü olmadan yolcu taşıyan bir robotaksi hizmeti işletir — gerçek bir L4 ticari örnektir. ODD’si coğrafi olarak sıkı bir şekilde sınırlıdır (geofenced belirli metropol bölgeleri) ve genellikle belirli hava/yol koşullarıyla kısıtlıdır. ODD dışına çıkma ihtimali olduğunda araç basitçe o bölgeye hizmet vermez veya rotasını ODD içinde tutacak şekilde planlar — L3’ün aksine, “sınırdan çıkıp insana devretme” senaryosu operasyonel modelin bir parçası değildir.
INTERPRETATION — L4’ün “yüksek” otomasyon olarak adlandırılması, L5’e göre daha az yetenekli olduğu anlamına gelmez — sadece ODD’sinin sınırlı olduğu anlamına gelir. ODD içindeyken L4 sistemi, hiçbir insan müdahalesine ihtiyaç duymadan tam sorumluluğu üstlenir; bu, L3’ün “insana devretme” modelinden kalitatif olarak farklı, daha yüksek bir mühendislik güven eşiğini temsil eder.
7. L5 — Tam Otomasyon: Neden Henüz Var Olmuyor
FACT — L5, L4 ile aynı DDT/OEDR/fallback devrine sahiptir, ancak ODD kısıtlaması tamamen kalkar: sistem her yolda, her hava koşulunda, her coğrafyada, insan sürücünün gidebileceği her yere gidebilmelidir. 2026 itibarıyla ticari üretimde hiçbir L5 sistem mevcut değildir.
INTERPRETATION — L5’in neden hâlâ var olmadığının temel nedeni donanım değil, “açık dünya” (open world) algı ve planlama problemidir: L4 sistemleri, ODD’lerini önceden yüksek çözünürlüklü haritalar, istatistiksel olarak karakterize edilmiş trafik davranışı ve sınırlı hava/aydınlatma koşullarıyla “evcilleştirerek” güvenilir hale getirir. L5, bu evcilleştirmeyi tamamen ortadan kaldırır — hiç haritalanmamış bir kırsal yol, beklenmedik bir kar fırtınası, alışılmadık bir nesne (yoldan kaçan bir hayvan sürüsü, doğal afet sonrası enkaz) veya öngörülemez insan davranışı (elle trafik yöneten bir polis memuru) gibi “uzun kuyruk” (long-tail) senaryolarının sayısı pratik olarak sınırsızdır. Bu senaryoların her biri için ayrı ayrı doğrulanmış güvenlik garantisi sağlamak, günümüz algı ve planlama mimarileriyle çözülmüş bir problem değildir.
8. Seviyeler Bir Güvenlik Sıralaması Değildir
CRITICAL — SAE J3016’nın en sık yanlış anlaşılan noktası: seviye numarası bir güvenlik veya kalite sıralaması DEĞİLDİR. Seviyeler sadece kimin ne yaptığını tanımlar — L3’ün L2’den, ya da L4’ün L3’ten “daha güvenli” olduğuna dair hiçbir doğal garanti yoktur. İyi mühendislik uygulanmış, kapsamlı doğrulamadan geçmiş ve dar/muhafazakâr bir ODD’de çalışan bir L2 sistemi; aceleyle geliştirilmiş, yetersiz doğrulanmış bir L3 sistemine göre gerçek dünyada çok daha güvenli olabilir.
INTERPRETATION — Bu ayrımın pratik sonucu: bir tüketicinin veya politika yapıcının “hangi seviye daha iyi” diye sormak yerine, “bu spesifik sistem, kendi ODD’si içinde ne kadar sağlam doğrulanmış (validated), ne sıklıkla arızalanıyor ve arızaları ne kadar zarifçe (gracefully) yönetiyor” diye sorması gerekir. Seviye numarası bu soruların yerine geçmez, sadece sorumluluk çerçevesini tanımlar. Doğrulama/test derinliği AD-22–25’te ayrı bir parkur olarak ele alınacaktır.
9. Vaka İncelemesi: Tesla İsimlendirme Tartışması
WARNING — Tesla’nın “Full Self-Driving (Supervised)” ve daha önceki “Autopilot” adlandırmaları, bu dersin başından beri işlenen ayrımın en yüksek profilli, gerçek dünya örneğidir:
- Üretici İddiası: Ürün adının kendisi (“Full Self-Driving” — Tam Kendi Kendine Sürüş) kelimenin tam anlamıyla insan müdahalesi gerektirmeyen bir sistemi çağrıştırır.
- Mühendislik/Düzenleyici Gerçek: Tesla’nın kendi resmi ABD düzenleyici yazışmaları (California DMV dahil) ve teknik mimarisi (tek kanallı direksiyon/fren, sürücünün sürekli gözetimini zorunlu kılan torku/kamera tabanlı izleme) bu sistemi SAE Level 2 olarak sınıflandırır — L3, L4 veya L5 DEĞİL.
Bu, isim ile mühendislik sınıflandırması arasındaki uyumsuzluğun somut, belgelenmiş bir örneğidir; “Supervised” (gözetimli) parantez ekinin ürün adına sonradan eklenmesi bile, üreticinin bu belirsizliği kısmen kabul ettiğinin bir işaretidir.
FACT (Pratik Kural) — Bir ADAS/AD sistemini değerlendirirken doğru soru şu OLMALIDIR: “Üreticinin kendi resmi düzenleyici belgelerine göre bu sistemin SAE seviyesi nedir?” — ürünün pazarlama adına, reklam videosuna veya “otonom” gibi gündelik kelimelere değil. Bu akademide karşılaşılacak her gerçek üretim sistemi bu süzgeçten geçirilecektir (bkz. AD-12–15, “Özellikler & Mimari” parkuru).
Sıkça Sorulan Sorular (FAQ)
S: Bir araç direksiyonu kendi çevirip şerit değiştiriyorsa bu L3 müdür?
FACT — Hayır. Otomatik Şerit Değiştirme (ALC — Active Lane Change), L2 sistemlerinde yaygın olarak bulunur; sürücü aynaları kontrol etmek ve manevrayı sürekli denetlemek zorundaysa sistem hâlâ L2’dir. Manevrayı tetikleyen eksen sayısı değil, OEDR’nin kimde olduğu belirleyicidir (Bölüm 1 ve 4).
S: L3 aldıktan sonra L4’e “yazılım güncellemesiyle” geçmek mümkün müdür?
INTERPRETATION — Teorik olarak evet, ancak pratikte bu sadece bir yazılım değişikliği değildir — L4’ün fallback sorumluluğunu tamamen üstlenebilmesi için genellikle L3’te bulunmayan ek donanımsal yedeklilik (fail-operational mimari, AD-01 Bölüm 3) gerekir. Bu nedenle L3’ten L4’e geçiş genellikle yeni bir donanım nesli ve yeniden sertifikasyon gerektirir, salt bir over-the-air güncelleme değildir.
S: Bir sistem farklı ODD’lerde farklı seviyelerde çalışabilir mi?
FACT — Evet ve bu aslında yaygın bir durumdur. Örneğin Mercedes-Benz Drive Pilot, onaylı trafik sıkışıklığı ODD’sinde L3 olarak çalışırken, bu ODD dışında (yüksek hızlı açık otoyol gibi) otomatik olarak L2’ye veya tam manuel moda geçer. Bir aracın “seviyesi” aslında sabit bir özellik değil, o an aktif olan ODD’ye bağlı bir durumdur.
Özet
- SAE J3016, seviyeleri dört sütunla tanımlar: DDT execution, OEDR sorumluluğu, DDT fallback sorumluluğu ve ODD kapsamı.
- L0 uyarı verir ama müdahale etmez; L1 tek eksende, L2 çift eksende otomasyon sağlar — ama L1 ve L2’de OEDR ve fallback tamamen insandadır.
- L3, OEDR’nin ilk kez sistematik olarak sisteme geçtiği seviyedir ve beraberinde sürücüden üreticiye doğru kritik bir hukuki sorumluluk kayması getirir — bu da L3’ün pazara neden yavaş çıktığını açıklar.
- L4 kendi fallback’ini (MRC) tamamen kendi başına yürütür ama coğrafi/hava koşullu ODD ile sınırlıdır (Waymo); L5 ODD sınırı olmayan, “açık dünya” algı problemini henüz çözmemiş teorik bir uç noktadır.
- Seviye numarası bir güvenlik sıralaması değildir — iyi doğrulanmış bir düşük seviye, kötü doğrulanmış bir yüksek seviyeden daha güvenli olabilir.
- Tesla’nın “Full Self-Driving” adı bir Üretici İddiasıdır; düzenleyici gerçek SAE Level 2’dir — doğru soru her zaman “üreticinin kendi resmi belgelerine göre SAE seviyesi nedir?” sorusudur.
Kaynaklar ve Doğrulama Notu
Kaynaklar: SAE J3016:2021 — Taxonomy and Definitions for Terms Related to Driving Automation Systems, ISO 26262:2018 Road Vehicles — Functional Safety, Winner et al. — Automotive Handbook on ADAS, UNECE Regulation No. 157 (Automated Lane Keeping Systems), NHTSA — Automated Driving Systems 2.0: A Vision for Safety. L0–L5 tanımları ve dört sütun doğrudan SAE J3016 metnine dayanır. Mercedes-Benz Drive Pilot’un ODD sınırları (onaylı otoyol/trafik sıkışıklığı/hız tavanı) ve Waymo’nun geofenced robotaksi operasyonu kamuya açık üretici/düzenleyici duyurularıyla doğrulanmıştır; kesin hız/bölge eşikleri zaman içinde ve pazara göre değişebileceğinden yaklaşık olarak verilmiştir. Tesla FSD/Autopilot’un SAE Level 2 sınıflandırması, üreticinin kendi ABD düzenleyici yazışmalarına dayanır.
Sıradaki Ders
- AD-04 — ADAS Sensörleri: Kamera, Radar, LiDAR ve Ultrasonik Fiziği: Bu derste sınıflandırılan seviyelerin her birinin hangi sensör donanımıyla mümkün kılındığı; kamera CMOS mimarisi, radar Doppler etkisi, LiDAR Time-of-Flight prensibi ve her sensörün fiziksel sınırlarının OEDR güvenilirliğini nasıl belirlediği.
Teknik Diyagramlar
Quiz
SAE J3016 standardına göre Seviye 2 ile Seviye 3 arasındaki en belirleyici teknik ayrım nedir?
L2'de yolu sürekli insan izlemek zorundadır; L3'te OEDR sorumluluğu sistemdedir.
Pazarlamada 'Hands-free' (eller serbest) olarak satılan L2+ bir sistemde sürücünün yasal görevi nedir?
Hands-free L2 sistemlerde dahi sürücü sürekli gözetim (Eyes-on-road) ile yükümlüdür.
L3 bir sistem (örn. Otoyol Trafik Pilotu) limitine ulaştığında sürücüye ne kadar devralma süresi tanımalıdır?
L3 sistemler sürücünün dikkatini yola toplayabilmesi için tipik olarak 10 saniyelik emniyetli geçiş süresi tanır.
Seviye 4 bir Robotaksinin Seviye 5'ten farkı nedir?
L4 coğrafi/çevresel ODD ile sınırlıdır; L5 ise teorik olarak hiçbir sınırlama tanımaz.
Bir üreticinin aracına 'Full Self-Driving' adı vermesi bu aracı bağımsız regülasyonda hangi seviyeye taşır?
SAE seviyesi ticari isme göre değil, OEDR ve fallback sorumluluk dağılımına göre belirlenir.
Sözlük (Glossary)
| English Term | Türkçe | Tanım |
|---|---|---|
| Automated Driving System (ADS) | Otomasyonlu Sürüş Sistemi (ADS) | SAE Seviye 3, 4 veya 5 kapsamında, belirli bir ODD içinde dinamik sürüş görevinin (DDT) tamamını insan müdahalesi olmaksızın sürekli icra edebilen donanım ve yazılım bütünü. |
| SAE J3016 | SAE J3016 Standardı | Kara yolu motorlu taşıtlarındaki sürüş otomasyonu seviyelerini L0 (otomasyon yok) ile L5 (tam otomasyon) arasında sürücü ve sistem sorumluluklarına göre taksonomize eden uluslararası referans standart. |
| Operational Design Domain (ODD) | Operasyonel Tasarım Alanı (ODD) | Bir sürüş otomasyonu fonksiyonunun veya ADS sisteminin emniyetle çalışmak üzere özel olarak tasarlandığı hız, coğrafi alan, yol tipi, hava ve aydınlatma koşulları kümesi. |
| Dynamic Driving Task (DDT) | Dinamik Sürüş Görevi (DDT) | Aracın trafikte sevk ve idaresi için gereken gerçek zamanlı operasyonel (direksiyon, fren, gaz) ve taktiksel (şerit değiştirme, kavşak dönüşü, engelden sakınma) işlevlerin bütünü. |
| DDT Fallback | DDT Yedek Devralma (Fallback) | Sistem arızası veya ODD sınırına ulaşılması durumunda, sürüş görevinin insan sürücü veya sistem emniyet mekanizması tarafından devralınarak emniyetli duruma getirilmesi prosedürü. |
| Driver Monitoring System (DMS) | Sürücü İzleme Sistemi (DMS) | Direksiyon kolonu veya dikiz aynasında bulunan kızılötesi (IR) kamera ve yapay zeka algoritmalarıyla sürücünün göz kırpma sıklığını, baş pozisyonunu ve bakış odağını takip ederek uyku veya dikkat dağınıklığını denetleyen kabin içi güvenlik donanımı. |