
- SAE J3016 L0'dan L5'e tüm seviyeleri, AYNI kaza senaryosu üzerinden gerçek dünya sorumluluk sonuçlarıyla nihai olarak sentezlemek.
- DDT (Dinamik Sürüş Görevi), OEDR, Fallback ve ODD sorumluluk sınırlarını içeren kapsamlı Karşılaştırmalı Matrisi uygulamak.
- Kaza anında sürücü, araç üreticisi (OEM), yazılım sağlayıcısı ve filo işletmecisi arasındaki hukuki sorumluluk dağılımını gerçek araç örnekleriyle analiz etmek.
- AD-01'de tanıtılan Sense→Perceive→Plan→Act boru hattını, akademinin tüm emniyet/test/regülasyon katmanlarıyla birlikte uçtan uca sentezlemek.
- Autovoltix ADAS & Automated Driving Academy mezuniyet mühendislik yetkinliklerini değerlendirmek ve akademinin diğer izlerine (Motor, EV, BMS) geçişi konumlandırmak.
AD-30 — SAE Seviyeleri Pratik Örnekler ve Karşılaştırmalı Sorumluluk Analizi
FACT — Bu, AutoVoltix ADAS & Automated Driving Academy’nin 30. ve son dersidir. Buraya kadar gelen bir okuyucu; sensörlerin fiziğini (AD-04/05), algı ve füzyon mimarilerini (AD-06/07/08), planlama ve kontrolü (AD-09/10/11), ADAS fonksiyonlarını (AD-12/13/14/15), emniyet ve siber güvenlik çerçevelerini (AD-16/17/19/20/21), doğrulama metodolojisini (AD-22/23/24/25), regülasyonu (AD-26/27) ve emniyet vakası/gelecek mimarileri (AD-28/29) ayrı ayrı öğrenmiş durumda. Bu dersin amacı, bu parçaları dağıtık teorik bilgi olarak bırakmak yerine AYNI kaza senaryosunun dört farklı SAE seviyesinde nasıl kökten farklı bir hukuki sonuca yol açtığını göstererek BİR ARAYA getirmek — ve sonra tüm akademiyi AD-01’in dört aşamalı boru hattına geri bağlayarak kapatmak.
Bu derste şunları inceleyeceğiz:
- Kapsamlı SAE J3016 (L0–L5) Sorumluluk ve Görev Matrisi
- Vaka Analizi: Aynı Kaza, Dört Otomasyon Seviyesi
- Gerçek Araç Karşılaştırma Tablosu: Sistem × Seviye × ODD × Sorumluluk
- Sorumluluk Hukuku: Kusur Sorumluluğundan Ürün Sorumluluğuna Geçiş
- Kapanış Sentezi: Sense→Perceive→Plan→Act’e Geri Dönüş
- Sık Sorulan Sorular
- Akademiyi Tamamladınız
1. Kapsamlı SAE J3016 (L0–L5) Sorumluluk ve Görev Matrisi
AD-03 — SAE J3016 Otomasyon Seviyeleri dersinde ayrıntılı işlediğimiz altı seviyeyi, bu kez SADECE teknik tanımlarıyla değil, kaza anındaki hukuki sonuçlarıyla birlikte gözden geçirelim:
| SAE Seviyesi | Boyuna ve Yanal Kontrol | Çevresel İzleme (OEDR) | DDT Fallback (Arıza Durumu) | ODD Kapsamı | Sürüş Sırasında Sorumluluk | Kaza Anında Birincil Hukuki Sorumlu | Tipik Sistem Örneği |
|---|---|---|---|---|---|---|---|
| L0 (Uyarı / Anlık) | İnsan Sürücü | İnsan Sürücü | İnsan Sürücü | Sınırsız | Sürücü | Sürücü | FCW, LDW, BSD, AEB (anlık müdahale) |
| L1 (Sürücü Desteği) | Sistem VEYA İnsan (tek eksen) | İnsan Sürücü | İnsan Sürücü | Belirli ODD | Sürücü (eller direksiyonda, dikkat yolda) | Sürücü | Klasik ACC VEYA sadece Şerit Takip (LKA) |
| L2 (Kısmi Otomasyon) | Sistem (her iki eksen birlikte) | İnsan Sürücü | İnsan Sürücü | Belirli ODD | Sürücü (sürekli denetim — eller serbest olsa bile) | Sürücü | Tesla Autopilot/FSD (Üretici İddiası), GM Super Cruise, Ford BlueCruise |
| L3 (Koşullu Otomasyon) | Sistem | Sistem | İnsan (devir çağrısı penceresi içinde) | Kısıtlı, sertifikalı ODD (örn. otoyol, düşük/orta hız) | Sistem (devir çağrısı yoksa sürücü ikincil aktivitede olabilir) | Üretici (OEM) — sistem ODD içindeyken ve genuine sistem hatası varsa | Mercedes-Benz Drive Pilot, Honda Legend/Sensing Elite |
| L4 (Yüksek Otomasyon) | Sistem | Sistem | Sistem (otomatik MRM) | Tanımlı, geofenced ODD (şehir/otoyol bölgesi) | Sistem (araçta geleneksel anlamda “sürücü” yok) | Filo İşletmecisi / Üretici | Waymo Driver, robotaksi filoları |
| L5 (Tam Otomasyon) | Sistem | Sistem | Sistem (otomatik MRM) | Sınırsız (her yol, her hava) | Sistem | Üretici / Yazılım Sağlayıcı | Henüz ticari örneği yok (teorik hedef) |
CRITICAL — Bu tablodaki en önemli satır, L2 ile L3 arasındaki geçiştir. L2’de “Sistem” hem boyuna hem yanal kontrolü üstlenir — sürücünün elleri direksiyondan tamamen ayrılabilir — ama bu OTOMASYONUN DERECESİ ile SORUMLULUĞUN nerede olduğu birbirinden BAĞIMSIZDIR: L2’de kontrol sistemde olsa da hukuki sorumluluk hâlâ %100 sürücüdedir. Bu ayrımı AD-03’te ilk kez işlemiştik; bu dersin §2’si bu ayrımın somut bir kaza senaryosunda ne anlama geldiğini gösteriyor.
2. Vaka Analizi: Aynı Kaza, Dört Otomasyon Seviyesi
AD-01 — ADAS Nedir? dersinde tanıttığımız örnek senaryoyu hatırlayın: önde duran bir aracı, ön kamera ve 77 GHz radar 35 metre mesafeden, bağıl hızla tespit ediyordu. Şimdi bu senaryoyu tek bir DEĞİŞKENLE genişletiyoruz: sistem duran aracı algılamayı BAŞARAMAZ ve araç arkadan çarpar. Aynı fiziksel olay — dört farklı otomasyon seviyesinde dört kökten farklı hukuki sonuç.
+------------------------------------------------------------------------------------------------------+
| SENARYO: Otoyolda 110 km/h seyir hızında, önde şeritte duran bir araca (arıza/kaza nedeniyle           |
| durmuş) arkadan çarpılıyor. Sistemin OEDR aşaması (bkz. AD-01 §2, AD-06) engeli geç/hiç algılamıyor.    |
+------------------------------------------------------------------------------------------------------+

  [ L1 — Klasik ACC/AEB Aracı ]
  - ACC sadece boyuna hızı düzenler; şerit takibi ve OEDR sorumluluğu TAMAMEN sürücüdedir.
  - AEB, arka güvenlik ağı olarak devreye girmeye çalışabilir ama garantili değildir (bkz. AD-12).
  - HUKUKİ SONUÇ: Sürücü baştan sona "aktif sürücü"ydü (§1 tablosu); ACC/AEB birer YARDIMCI
    işlevdi, sürüş görevinin (DDT) yerini almadı. Sorumluluk %100 SÜRÜCÜDEDİR.
        |
        v
  [ L2 — "Üretici İddiası" Sistem (örn. Tesla Autopilot/FSD sınıfı, GM Super Cruise) ]
  - Sistem hem direksiyonu hem hızı yönetiyordu; sürücünün elleri serbest olabilirdi.
  - Ama AD-03'ün çekirdek dersi: L2'de OEDR sorumluluğu YİNE İNSANDADIR — sistem "yardımcı",
    sürücü hâlâ "aktif denetleyici" olarak tanımlanır (§1 tablosu).
  - HUKUKİ SONUÇ: Sistem adı ne kadar "Autopilot" ya da "Full Self-Driving" olursa olsun —
    bu bir ÜRETİCİ İDDİASIDIR, SAE sınıflandırması değildir — kaza anında sorumluluk YİNE
    %100 SÜRÜCÜDEDİR. Sürücü yolu izlemek ve müdahale etmek ZORUNDAYDI. Bu, akademi boyunca
    vurguladığımız "Üretici İddiası" uyarısının somut, nihai hukuki sonucudur.
        |
        v
  [ L3 — Sertifikalı ODD İçinde (örn. Mercedes-Benz Drive Pilot devredeyken) ]
  - Sistem OEDR'yi TAMAMEN üstlenmiştir; sürücü o an ikincil bir aktivitede olabilir (bkz. §1).
  - VARSAYIM: Araç sertifikalı ODD sınırları İÇİNDE çalışıyordu, sistem düzgün devredeydi ve
    kaza GERÇEK bir sistem hatasından kaynaklandı (sürücünün geçerli bir devir talebine
    yanıt VERMEMESİ değil — bu ayrım kritik, aşağıdaki uyarıya bakın).
  - HUKUKİ SONUÇ: Sorumluluk belirgin biçimde ÜRETİCİYE (OEM) kayar. Sürücü o sırada meşru
    şekilde dikkatini yoldan çekebilirdi; sistem ODD içindeyken emniyeti sağlamakla YÜKÜMLÜYDÜ.
        |
        v
  [ L4 — Robotaksi (örn. Waymo sınıfı) ]
  - Araçta geleneksel anlamda "sürücü" yoktur; yolcu arka koltukta olabilir, direksiyona
    hiç erişimi olmayabilir.
  - Sistem, tanımlı ODD'si içinde OEDR + DDT Fallback'in TAMAMINDAN sorumludur.
  - HUKUKİ SONUÇ: Yolcunun HİÇBİR sorumluluğu yoktur. Sorumluluk tamamen FİLO İŞLETMECİSİNE
    ve/veya sistemin üreticisine aittir — sanki bir taksi şoförü kaza yapmış gibi, ama o
    "şoför" burada bir yazılım/donanım sistemidir.
+------------------------------------------------------------------------------------------------------+
WARNING — L3 satırındaki “genuine sistem hatası” koşulu hayati bir ayrımdır. Eğer kaza, sistemin GEÇERLİ bir devir talebi (transition demand) verdiği ama sürücünün bu talebe zamanında (bkz. AD-17 — Fallback Stratejileri, MRM ve Emniyetli Durum dersindeki devir pencereleri) yanıt VERMEMESİNDEN kaynaklanıyorsa, sorumluluk analizi tamamen değişir ve sürücünün ihmali gündeme gelebilir. L3’ün “sorumluluk üreticiye geçer” ilkesi, sistemin kendi ODD’si içinde SESSİZCE başarısız olduğu ya da devir talebini hiç VERMEDİĞİ senaryolar için geçerlidir — sürücünün açık bir uyarıyı görmezden geldiği senaryolar için değil.
3. Gerçek Araç Karşılaştırma Tablosu: Sistem × Seviye × ODD × Sorumluluk
ASSUMPTION — Aşağıdaki tablo kamuya açık üretici açıklamalarına, düzenleyici onay belgelerine ve endüstri raporlarına dayanır; ODD sınırları ve sertifikasyon durumu bölgeye (ülke/eyalet) ve model yılına göre değişebilir. Kesin, güncel kapsam için üreticinin resmi dokümantasyonuna ve ilgili yargı bölgesinin düzenleyici onayına bakılmalıdır.
| Sistem | Gerçek SAE Seviyesi | ODD Kapsamı | ODD İçinde Arıza Halinde Kim Sorumlu |
|---|---|---|---|
| Tesla Autopilot / FSD | L2 (isim “Otopilot”/“Tam Kendi Kendine Sürüş” olsa da bu bir Üretici İddiasıdır, gerçek sınıflandırma değil) | Geniş, ama sürücü sürekli denetim yükümlülüğündedir; resmi olarak “sürücüsüz” ODD sertifikası yoktur | Sürücü — sistem “yardımcı” sınıfındadır, OEDR sorumluluğu insanda kalır |
| GM Super Cruise / Ford BlueCruise | L2 (eller-serbest ama gözler-yolda, dikkat izleme kamerasıyla denetlenir) | Haritalanmış, bölünmüş otoyollarla sınırlı; hands-free ama sürücü izleme sistemi (DMS) zorunlu | Sürücü — hands-free olması SAE seviyesini değiştirmez, denetim yükümlülüğü sürer |
| Mercedes-Benz Drive Pilot | L3 (gerçek, sertifikalı koşullu otomasyon) | DAR ve sertifikalı: belirli otoyollarda, belirli trafik yoğunluğunda, belirli hız aralığında (bkz. AD-26) | Üretici (OEM) — sistem ODD içinde devredeyken ve devir talebi ihlal edilmemişse |
| Waymo (robotaksi) | L4 (gerçek, sürücüsüz operasyon) | Tanımlı, geofenced şehir/banliyö bölgeleri | Filo İşletmecisi — araçta insan “sürücü” hiç yoktur |
INTERPRETATION — Bu tablonun en önemli okuma dersi, “hands-free” ve “otonom” kelimelerinin GÜVENİLMEZ birer gösterge olduğudur. Tesla Autopilot/FSD ve GM Super Cruise/Ford BlueCruise’un ikisi de sürücünün ellerini direksiyondan çekebilmesine izin verir — ama SAE sınıflandırması açısından ikisi de L2’dir, çünkü OEDR ve fallback sorumluluğu HÂLÂ insandadır. Buna karşılık Mercedes-Benz Drive Pilot, sürücünün dikkatini yoldan ÇEKMESİNE (belirli ODD içinde) izin verir ve bu YÜZDEN gerçek bir L3’tür — çünkü SAE seviyesini belirleyen “eller serbest mi” değil, “OEDR ve fallback sorumluluğu kimde” sorusudur.
4. Sorumluluk Hukuku: Kusur Sorumluluğundan Ürün Sorumluluğuna Geçiş
Otonom sürüş seviyesi arttıkça hukuk felsefesi kökten değişir:
- L0–L2 Dünyası: Geleneksel trafik hukuku geçerlidir. Sürücünün kusuru (ihmal, dikkatsizlik, reaksiyon gecikmesi) esastır. Zorunlu trafik sigortası sürücünün eylemlerini teminat altına alır.
- L3–L5 Dünyası: Ürün Sorumluluğu (Product Liability) ve Kusursuz Sorumluluk (Strict Liability) devreye girer. Yazılımdaki bir algoritma hatası ya da sensör algılama eksikliği bir “üretim/tasarım ayıbı” sayılır. Sigorta şirketleri tazminatı ödedikten sonra araç üreticisine (OEM) ve tedarikçiye rücu edebilir.
Bu geçişin arkasındaki mühendislik gerekçesi tam olarak §2’de gösterdiğimiz şeydir: L3’ten itibaren, OEDR VE fallback sorumluluğunun İKİSİ de sisteme geçer (§1 tablosu) — insanın artık “aktif denetleyici” değil, en fazla “devralmaya hazır yedek” olduğu bir mimaride, kusur hukuku insan ihmaline değil sistemin performansına odaklanmak ZORUNDADIR.
FACT — Otomasyon seviyelerindeki en tehlikeli uçurum, mühendislik açısından değil HUKUKİ açıdan L2 ile L3 arasındaki geçiştir. L2’de sistem aracı dakikalarca kusursuz sürerek sürücüde aşırı güven ve rehavet (automation complacency) yaratabilir — ama kritik anda sorumluluk hâlâ tamamen sürücüdedir (§2, L2 vakası). L3’te ise yasal olarak sorumluluk sisteme geçer. Bu iki bitişik seviye arasındaki DAVRANIŞSAL benzerlik (ikisi de “elleri serbest” hissettirebilir) ile HUKUKİ farkın (sorumluluk kiminde) bu denli keskin olması, bu akademide en çok vurguladığımız uyarılardan biridir.
5. Kapanış Sentezi: Sense→Perceive→Plan→Act’e Geri Dönüş
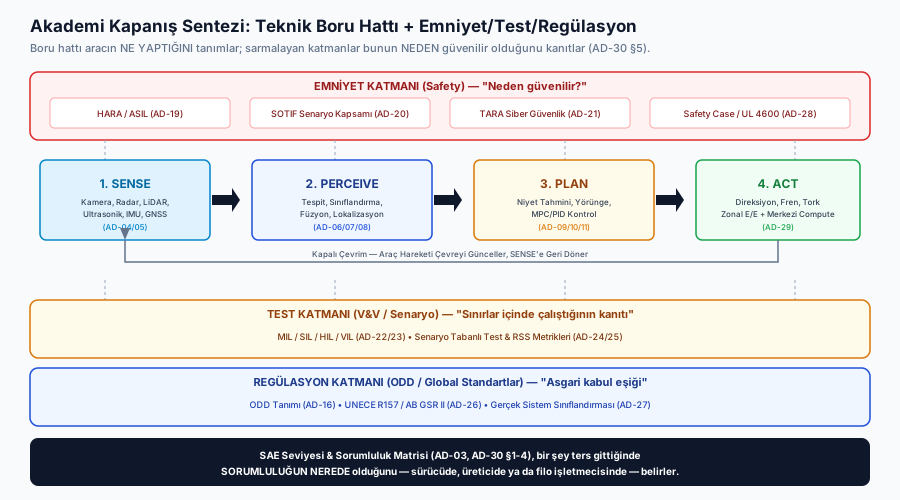
AD-01 — ADAS Nedir? dersinde tanıttığımız dört aşamalı boru hattını, artık her aşamada derinlik kazanmış bir okuyucu olarak yeniden ziyaret edelim:
1. SENSE (AD-04, AD-05) ──────► Kamera, radar, LiDAR, ultrasonik, IMU, GNSS — fiziksel prensipler
                                  ve fiziksel sınırlar (çözünürlük, menzil, hava duyarlılığı).
                 |
2. PERCEIVE (AD-06, AD-07, AD-08) ► Nesne tespiti, sınıflandırma, izleme, erken/geç/derin füzyon,
                                     HD harita + SLAM ile lokalizasyon.
                 |
3. PLAN (AD-09, AD-10, AD-11) ────► Niyet tahmini, davranış planlama, Frenet yörünge üretimi,
                                     MPC/PID kontrol döngüleri.
                 |
4. ACT ────────────────────────────► Direksiyon torku, fren basıncı, tork komutu — artık AD-29'da
                                       işlenen zonal E/E ve merkezi compute omurgası üzerinden iletilir.
                 |
                 v
        [ ARAÇ HAREKETİ ] ── Çevreyi günceller (kapalı çevrim) ──► geri SENSE aşamasına
Bu teknik boru hattı tek başına yeterli değildir — akademinin geri kalanı, “bu boru hattının yeterince güvenli olduğunu NASIL BİLİYORUZ?” sorusuna cevap arayan bir SARMAL katmandır:
- Emniyet (AD-16, AD-19, AD-20, AD-21, AD-28): ODD tanımı boru hattının hangi sınırlar içinde geçerli olduğunu belirler; HARA/ASIL donanım/sistematik arızaları, SOTIF fonksiyonel yetersizlikleri, TARA siber tehditleri kapsar; AD-28 — Safety Case ve UL 4600 bunların TAMAMINI tek bir mantıksal argümanda birleştirir.
- Test (AD-22, AD-23, AD-24): MIL/SIL/HIL/VIL ve senaryo tabanlı test, boru hattının her aşamasının (özellikle Perceive ve Plan) beklenen sınırlar içinde çalıştığının kanıtını üretir.
- Regülasyon (AD-26, AD-27): UNECE R157, AB GSR II gibi çerçeveler, bu kanıtın hangi asgari standardı karşılaması gerektiğini yargı bölgesi düzeyinde tanımlar.
INTERPRETATION — Bu dersin ve akademinin özeti tek cümleyle şudur: Sense→Perceive→Plan→Act, aracın NE YAPTIĞINI tanımlar; emniyet/test/regülasyon katmanı ise bunu yaparken NEDEN GÜVENİLİR OLDUĞUNU kanıtlar; SAE seviyesi ve sorumluluk matrisi (§1-§4) ise bir şeyler ters gittiğinde SORUMLULUĞUN NEREDE OLDUĞUNU belirler. Bir ADAS/AD mühendisinin bu üç katmanı BİRBİRİNDEN AYRI değil, tek bir bütünün parçaları olarak görmesi gerekir.
Sık Sorulan Sorular (FAQ)
S: Bir üretici bir sistemi “L2+” ya da “gelişmiş L2” gibi pazarlama terimleriyle tanıtırsa, bu SAE sınıflandırmasını değiştirir mi?
FACT — Hayır. SAE J3016’da resmi olarak “L2+” diye bir seviye yoktur. Bu tür pazarlama terimleri (tıpkı “Autopilot” veya “Full Self-Driving” isimleri gibi) bir Üretici İddiasıdır — sistemin GERÇEK OEDR/fallback sorumluluk dağılımı, ismine değil §1’deki matriste tanımlanan teknik/hukuki kritere göre belirlenir. Bir sistem pazarlamada ne kadar ileri görünürse görünsün, OEDR ve fallback sorumluluğu hâlâ insanda ise SAE tanımına göre L2’dir.
S: Seviye 5 otonom araçlar neden hâlâ yollarda değil?
INTERPRETATION — L5, dünyanın HER YERİNDE (kaotik şehir trafiğinden kırsal, tabelasız yollara, aşırı hava koşullarına kadar) insanın sürebildiği her koşulda, ODD sınırlaması OLMADAN sürüş demektir. Mevcut sensör fiziği (bkz. AD-04/05) ve algoritmaların genelleme kabiliyeti, bu SINIRSIZ ODD’yi çözmekten henüz uzaktır — bu yüzden ticari sistemlerin tamamı bugün ya L2 (geniş ama sürücü-denetimli ODD) ya da L3/L4 (dar, sertifikalı ODD) ile sınırlıdır.
S: Bir ADAS mühendisi için bu akademiden çıkarılacak en kritik prensip nedir?
CRITICAL — “Emniyet bir özellik değil, uçtan uca bir mimari disiplindir.” Hiçbir yapay zeka modeli tek başına emniyeti garanti edemez; emniyet ancak çoklu sensör yedekliliği (AD-04/07), donanımsal arıza toleransı (AD-17/29), katı V&V süreçleri (AD-22/23) ve şeffaf bir safety case (AD-28) BİR ARADA uygulandığında sağlanabilir — ve bunların hepsi, sorumluluğun kaza anında NEREDE olacağını (§1-§4) doğrudan etkiler.
Özet
- SAE seviyeleri arasındaki fark sadece “sistem ne kadarını yapıyor” değil, “kaza anında kim hukuki olarak sorumlu” sorusudur — bu iki eksen (otomasyon derecesi ve sorumluluk) BAĞIMSIZDIR, özellikle L2’de sıkça karıştırılır.
- Aynı “önde duran araca çarpma” senaryosu dört seviyede kökten farklı sonuç doğurur: L1/L2’de sorumluluk sürücüde kalır (L2’de sistem adı ne olursa olsun — Üretici İddiası), L3’te ODD içinde ve genuine sistem hatasıyla sorumluluk üreticiye kayar, L4’te sorumluluk tamamen filo işletmecisine/üreticiye aittir.
- Tesla Autopilot/FSD ve GM Super Cruise/Ford BlueCruise gerçek SAE sınıflandırmasında L2’dir (isimlerine rağmen); Mercedes-Benz Drive Pilot dar, sertifikalı bir ODD’de gerçek L3’tür; Waymo gerçek bir L4 robotaksidir.
- L2→L3 geçişi, davranışsal olarak benzer görünse de (ikisi de “eller serbest” hissi verebilir) hukuki sonucu en keskin biçimde değiştiren eşiktir — L0-L2’de kusur sorumluluğu, L3-L5’te ürün sorumluluğu/kusursuz sorumluluk geçerlidir.
- Akademinin öğrettiği Sense→Perceive→Plan→Act boru hattı aracın NE YAPTIĞINI, emniyet/test/regülasyon katmanı (AD-16 ila AD-28) bunun NEDEN güvenilir olduğunu, SAE/sorumluluk matrisi ise bir şey ters gittiğinde SORUMLULUĞUN NEREDE olduğunu tanımlar — üçü birlikte tam bir ADAS/AD mühendislik çerçevesi oluşturur.
Kaynaklar ve Doğrulama Notu
Bu ders SAE J3016 (otomasyon seviyeleri ve DDT/OEDR/Fallback terminolojisinin nihai referans kaynağı), UNECE R157, AB GSR II, UL 4600 ve ISO 26262’ye dayanmaktadır. §3’teki gerçek araç karşılaştırma tablosu kamuya açık üretici açıklamalarına ve düzenleyici onay kayıtlarına dayanır ve ASSUMPTION olarak işaretlenmiştir; belirli bir aracın GÜNCEL ODD sertifikasyonu ve yargı bölgesine göre değişen kapsamı için üreticinin resmi dokümantasyonuna ve ilgili düzenleyici kurumun onay kaydına bakılmalıdır. §2’deki senaryo analizi eğitim amaçlı kavramsal bir illüstrasyondur, belirli bir gerçek kaza vakasının hukuki tespiti değildir.
Akademiyi Tamamladınız
Tebrikler — bu, AutoVoltix ADAS & Automated Driving Academy’nin 30 derslik izinin sonu. AD-01’de ADAS’ın temel tanımından ve Sense→Perceive→Plan→Act boru hattından başlayıp; sensör fiziğinden (AD-04/05) algı/füzyon mimarilerine (AD-06/07/08), planlama ve kontrolden (AD-09/10/11) üretim ADAS fonksiyonlarına (AD-12/13/14/15), fonksiyonel emniyet ve siber güvenlikten (AD-16/17/19/20/21) doğrulama metodolojisine (AD-22/23/24/25), küresel regülasyondan (AD-26/27) emniyet vakalarına ve gelecek nesil E/E mimarilerine (AD-28/29) uzanan bir yolu tamamladınız — ve şimdi bu dersle, tüm bu parçaların bir kaza anında kimin sorumlu olacağını nasıl belirlediğini gördünüz.
ADAS & Automated Driving Academy, bir ARACIN otonomi katmanını derinlemesine kapsıyordu — ama bu katman, aracın geri kalanının üzerine İNŞA EDİLİR. Öğrendiğiniz algılama, karar alma ve emniyet mimarisi kavramlarını aracın diğer temel alt sistemlerine bağlamak isterseniz, bu akademinin üç kardeş izi doğal bir sonraki adımdır:
- MOTOR-01 ile başlayan Motor Academy: ADAS’ın ACT aşamasında komut verdiği elektrik motorunun kendisinin — FOC, MTPA, alan zayıflatma, termal/mekanik sınırlar — nasıl çalıştığını derinlemesine öğrenin.
- EV-01 ile başlayan EV Academy: ADAS’ın üzerine kurulduğu elektrikli aracın kendisini — güç aktarma organları, şarj mimarisi, araç sistemi seviyesinde mühendislik kararlarını — öğrenin.
- BMS-01 ile başlayan BMS Academy: Motoru (ve dolayısıyla ADAS’ın ACT aşamasını) besleyen bataryanın kimyası, güvenliği ve yönetim sistemini derinlemesine öğrenin — bu derste ve AD-19’da işlenen fonksiyonel emniyet kavramlarının çoğu, batarya seviyesinde yeniden karşınıza çıkacak.
Otonom sürüş mühendisliği, hiçbir zaman izole bir disiplin değildir — sensörden aktüatöre, aktüatörden motora, motordan bataryaya uzanan tek bir mühendislik zincirinin en üst katmanıdır. Bu akademiyi tamamladığınız için tebrikler; zincirin geri kalanını keşfetmeye hazırsınız.
Teknik Diyagramlar
Quiz
SAE Seviye 2 ile Seviye 3 arasındaki en kritik hukuki ve operasyonel fark nedir?
En kritik eşik sorumluluk devridir. Seviye 2'de eller serbest olsa dahi tüm yasal sorumluluk sürücüdedir. Seviye 3'te ise sistem devredeyken sorumluluk araç üreticisine geçer.
SAE Seviye 4 (L4) bir robotaksi ile Seviye 5 (L5) bir araç arasındaki temel ODD (Operasyonel Tasarım Alanı) farkı nedir?
L4 sistemler önceden haritalanmış belirli coğrafi alanlarda ve tanımlı ODD sınırlarında çalışır; L5 ise insanın araba sürebildiği her yerde ve her koşulda sınırsız çalışmayı gerektirir.
Seviye 3 otonom bir araç otoyolda giderken devir talebi (Transition Demand) verdikten sonra sürücü 10 saniye içinde kontrolü almazsa sistem ne yapmak zorundadır?
Sürücü belirlenen devir süresinde yanıt vermezse sistem derhal Minimum Risk Manevrası (MRM) icra ederek aracı şeridinde veya emniyet şeridinde emniyetli duruma (MRC) getirmek zorundadır.
Otonom araçların seviyesi L2'den L3 ve L4'e yükseldikçe sigorta ve hukuk sisteminde gerçekleşen paradigma değişimi nedir?
Seviye 3 ve üzerinde insan sürücü devreden çıktığı için kazalarda sürücü kusuru yerine üreticinin ürün sorumluluğu (Product Liability) ve kusursuz sorumluluk ilkeleri geçerli olur.
Sözlük (Glossary)
| English Term | Türkçe | Tanım |
|---|---|---|
| SAE J3016 | SAE J3016 Standardı | Kara yolu motorlu taşıtlarındaki sürüş otomasyonu seviyelerini L0 (otomasyon yok) ile L5 (tam otomasyon) arasında sürücü ve sistem sorumluluklarına göre taksonomize eden uluslararası referans standart. |