
- ADAS (Advanced Driver Assistance Systems) tanımını ve temel aktif güvenlik mimarisini açıklayabilmek.
- Pasif güvenlik ile aktif güvenlik arasındaki operasyonel ve zamansal farkı ayırt edebilmek.
- Sense → Perceive → Plan → Act dört aşamalı mühendislik boru hattını aktör ve aktüatör seviyesinde analiz edebilmek.
- Fail-safe (arızada güvenli kapanma) ile Fail-operational (arızada çalışmaya devam etme) sistem mimarilerini karşılaştırabilmek.
- ADAS teknolojilerinin tarihsel evrimini (adaptif hız sabitleyiciden DARPA Grand Challenge'a, Tesla Autopilot'tan Waymo'ya) ve bu akademinin 30 derslik yol haritasını özetleyebilmek.
AD-01 — ADAS Nedir? Temel Prensipler ve Tarihsel Evrim
ASSUMPTION — Bu ders, AUTOVOLTIX ADAS & AUTOMATED DRIVING ACADEMY’nin giriş dersidir. Burada kurulan kavramsal temel (algılama, karar alma, aktüatör yönetimi ve fonksiyonel güvenlik sınırları), 30 derslik parkurun tamamının — sensörlerden (AD-04/05) algı füzyonuna (AD-06/07), planlamadan (AD-09/10/11) fonksiyonel emniyete (AD-19/20) kadar — üzerine inşa edileceği omurgadır.
Bu derste şunları öğreneceksin:
- ADAS (Advanced Driver Assistance Systems) tanımını ve temel aktif güvenlik mimarisini açıklayabilmek.
- Pasif güvenlik ile aktif güvenlik arasındaki operasyonel ve zamansal farkı ayırt edebilmek.
- Sense → Perceive → Plan → Act dört aşamalı mühendislik boru hattını aktör ve aktüatör seviyesinde analiz edebilmek.
- Fail-safe (arızada güvenli kapanma) ile Fail-operational (arızada çalışmaya devam etme) sistem mimarilerini karşılaştırabilmek.
- ADAS teknolojilerinin tarihsel evrimini ve bu akademinin yol haritasını özetleyebilmek.
- ADAS’ın Mühendislik Tanımı ve Kapsamı
- Dört Aşamalı Boru Hattı: Sense → Perceive → Plan → Act
- Neden Otomotiv Yazılımı Farklıdır: Fonksiyonel Emniyet ve Yedeklilik
- Kısa Ama Doğru Bir Tarihçe: Sabit Hız Kontrolünden Waymo’ya
- Akademinin Yol Haritası
1. ADAS’ın Mühendislik Tanımı ve Kapsamı
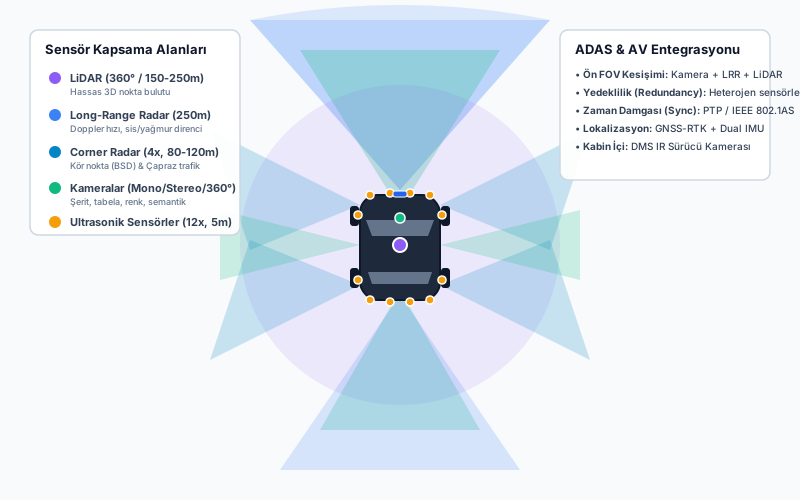
FACT — ADAS (Advanced Driver Assistance Systems — İleri Sürüş Destek Sistemleri); araç çevresini algılayan sensörler (kamera, radar, ultrasonik, LiDAR), bu verileri işleyen elektronik kontrol üniteleri (ECU / domain controller) ve araç dinamiğine müdahale edebilen aktüatörler (EPS direksiyon, e-Booster/ESP fren, güç aktarma) aracılığıyla sürücünün güvenliğini ve konforunu artıran sistemler bütünüdür. Kritik nokta: ADAS’ta sürüşün nihai hukuki ve operasyonel sorumluluğu her zaman insan sürücüdedir — bu ayrım AD-02’de detaylandırılacak Automated Driving (ADS) tanımından ADAS’ı ayıran temel çizgidir.
Tarihsel olarak otomotiv güvenliği iki temel faza ayrılır:
- Pasif Güvenlik (Passive Safety): Kaza oluştuktan sonra araç içerisindekileri ve yayaları korumaya odaklanır. Deformasyon bölgeleri (crumple zones), hava yastıkları (airbags) ve piroteknik emniyet kemeri gergileri bu sınıftadır. Enerji zaten kinetik forma dönüşmüştür; amaç bu enerjiyi kontrollü şekilde sönümlemektir.
- Aktif Güvenlik (Active Safety / ADAS): Kazanın oluşmasını önlemeye veya çarpışma anındaki kinetik enerjiyi minimize etmeye odaklanır. ABS, ESC, AEB (Otomatik Acil Fren) ve LKA (Şerit Takip Asistanı) bu kategoridedir. Amaç, enerjinin kinetik forma dönüşmesini baştan engellemek veya azaltmaktır.
| Özellik | Pasif Güvenlik | Aktif Güvenlik (ADAS) |
|---|---|---|
| Müdahale Zamanı | Çarpışma anı ve sonrası (0 – 200 ms) | Çarpışma öncesi (t > 1.5 – 3.0 saniye) |
| Birincil Amaç | Yaralanma/ölüm şiddetini azaltmak | Çarpışmayı tamamen engellemek / hızı düşürmek |
| Temel Donanım | İvme sensörleri, piroteknik tüpler, şasi | Kamera, radar, LiDAR, akıllı fren/direksiyon |
| Enerji Yönetimi | Kinetik enerjiyi sönümleme | Kinetik enerjiyi kontrollü frenlemeyle yok etme |
| Örnek Teknoloji | Airbag, gerdirmeli emniyet kemeri, çökme kutuları | ABS, ESC, AEB, ACC, LKA, BSD |
| Başarısızlık Modu | Yapısal (deformasyon tükenir) | Algısal (sensör/algoritma yanlış karar verir) |
INTERPRETATION — Modern Euro NCAP puanlama sistemi artık araç güvenliğinin çoğunluğunu ADAS’a (Safety Assist puanı) dayandırıyor; pasif güvenlik (yapısal test) tek başına 5 yıldız almaya yetmiyor. Bu, aktif güvenliğin pazarlama değil, düzenleyici bir zorunluluk haline geldiğinin göstergesidir.
2. Dört Aşamalı Boru Hattı: Sense → Perceive → Plan → Act
FACT — Marka veya özellik adı ne olursa olsun (Otomatik Acil Fren, Şerit Takip, Adaptif Hız Sabitleyici, Otoyol Pilotu), her ADAS/AD sistemi aynı dört aşamalı mühendislik boru hattını çalıştırır. Bu boru hattı otomotiv sınıfı CAN FD, FlexRay veya Otomotiv Ethernet ağları üzerinden tipik olarak 10–50 ms çevrim süreleriyle (cycle time) kesintisiz tekrarlanır.
[ ÇEVRE ]
   │
   ▼
1. SENSE (Algılama) ──────► Kamera, Radar, Ultrasonik, LiDAR, IMU, GNSS
   │  Ham sinyal: piksel matrisi, radar nokta bulutu, ToF mesafe listesi
   ▼
2. PERCEIVE (Yorumlama) ──► Nesne tespiti + sınıflandırma + izleme + sensör füzyonu
   │  Çıktı: "35m ileride, -60 km/h bağıl hızla yaklaşan bir binek araç"
   ▼
3. PLAN (Karar / Plan) ────► Davranış ve yörünge planlayıcı (TTC hesabı, manevra seçimi)
   │  Çıktı: "-8 m/s² acil yavaşlama" veya "0.3 rad direksiyon açısı"
   ▼
4. ACT (Eyleme Geçme) ─────► ESP/e-Booster fren, EPS direksiyon, İnverter/gaz kelebeği
   │
   ▼
[ ARAÇ HAREKETİ ] ─────────► Çevre durumunu günceller (Kapalı Çevrim)
Aşamaların her biri, akademinin ilerleyen bölümlerinde ayrı derslerin konusu olacak kadar derindir:
- Sense (AD-04, AD-05): Sensörün fiziksel çalışma prensibi (radar Doppler etkisi, LiDAR ToF, kamera CMOS) ve fiziksel sınırları (çözünürlük, menzil, hava koşullarına duyarlılık).
- Perceive (AD-06, AD-07, AD-08): Ham sensör verisinin bir “dünya modeline” (world model) dönüştürülmesi — nesne tespiti, sınıflandırma, çoklu-çerçeve izleme (tracking), sensör füzyonu (erken/geç/derin füzyon) ve konumlandırma (localization).
- Plan (AD-09, AD-10, AD-11): Diğer trafik katılımcılarının niyetinin tahmini (prediction), davranış planlama (şerit değiştir/bekle/geç) ve bu kararı geometrik bir yörüngeye (trajectory) dönüştürme.
- Act: Planlanan yörüngeyi fiziksel dünyada gerçekleştiren düşük seviye kontrol döngüleri (direksiyon torku, fren basıncı, tork komutu) — AD-11’de detaylandırılacak.
CRITICAL — Popüler anlatımlarda sıkça karşılaşılan basitleştirilmiş “Sense-Plan-Act” (üç aşamalı) modeli, Perceive aşamasını Sense’in içine gizler. Bu, mühendislik açısından yanıltıcıdır: ham radar nokta bulutu veya kamera piksel matrisi başlı başına bir “nesne” değildir — bunun bir “araç”, bir “yaya” veya “gürültü” olduğuna karar veren ayrı, hesaplama açısından ağır bir algı (perception) katmanı vardır. Bu akademide bu iki aşama bilinçli olarak ayrılıyor çünkü AD-06/AD-07’nin tamamı bu ayrıma dayanıyor.
EXAMPLE — Bir AEB (Otomatik Acil Fren) senaryosunda dört aşama şöyle işler:
- Sense: Ön camdaki mono kamera ve radyatör ızgarasındaki 77 GHz radar öndeki duran aracı tespit eder. Kamera ham piksel akışı, radar ham nokta bulutu üretir (mesafe = 35 m, bağıl hız = −60 km/h).
- Perceive: Sensör füzyon algoritması kamera ve radar tespitlerini tek bir izlenen nesneye (track) birleştirir: sınıf = “binek araç”, konum ve hız kovaryansı ile birlikte tek bir güven skoru (confidence) üretir.
- Plan: ADAS ECU’su Çarpışma Zamanını (TTC = 35 / 16.6 ≈ 2.1 saniye) hesaplar. Sürücünün frene basmadığını doğrular ve −8 m/s² acil yavaşlama kararı üretir.
- Act: Karar mesajı CAN FD üzerinden ESP / elektronik fren güçlendiriciye (e-Booster) iletilir. Hidrolik basınç 40 ms içinde 100 bar’a çıkarılarak araç durdurulur.
3. Neden Otomotiv Yazılımı Farklıdır: Fonksiyonel Emniyet ve Yedeklilik
Bir mobil uygulama çöktüğünde kullanıcı uygulamayı yeniden başlatır. Bir ADAS yazılımı 120 km/h’de çöktüğünde sonuç geri döndürülemez olabilir. Bu asimetri, otomotiv yazılımını tüketici yazılımından temelde ayırır ve ISO 26262 (Fonksiyonel Emniyet — Karayolu Araçları) standardının tüm çatısını oluşturur; bu standart AD-19’da ayrıntılı işlenecektir.
ADAS sistemlerinin fonksiyonel emniyet tasarımında iki temel mimari yaklaşım mevcuttur:
-
Fail-Safe (Arızada Emniyetli Kapanma):
- Sistem bir donanım arızası, sensör kirlenmesi veya yazılım anomalisi algıladığında, fonksiyonu kontrollü şekilde kapatır (deaktive eder) ve kontrolü derhal insan sürücüye bırakır.
- Örnek: Kamera camı karla kaplandığında Şerit Takip Sistemi (LKA)‘nın sesli uyarı vererek devreden çıkması. L0, L1 ve L2 ADAS sistemlerinin tamamı temelde fail-safe mimaridedir — çünkü “kapalı” durumda dahi sürücü zaten sürüşün birincil operatörüdür, sistem devre dışı kalsa da araç kontrolsüz kalmaz.
-
Fail-Operational (Arızada Çalışmaya Devam Eden):
- Sistem birincil bileşeninde arıza yaşansa dahi, yedekli (redundant) ikincil donanım sayesinde fonksiyonu emniyetli şekilde sürdürmeye devam eder.
- Örnek: L3/L4 otonom sürüş sistemlerinde birincil direksiyon ECU’su arızalandığında, ikinci bağımsız sargılı direksiyon motorunun (dual-winding EPS) ve ikinci, bağımsız güç kaynaklı fren aktüatörünün aracı emniyetle şeritte tutarak güvenli duruşa (Minimal Risk Condition — MRC) ulaştırması.
| Kriter | Fail-Safe | Fail-Operational |
|---|---|---|
| Arıza Sonrası Durum | Fonksiyon kapanır, insan devralır | Fonksiyon (kısıtlı da olsa) devam eder |
| Gerekli Donanım Yedekliliği | Tek kanal yeterli | Çift/üçlü kanal (dual EPS, dual fren, ikinci güç hattı) |
| Tipik SAE Seviyesi | L0 – L2 | L3 – L4 (L5 teorik olarak zorunlu kılar) |
| Varsayım | İnsan her an devralmaya hazır | İnsan devralmayabilir veya araçta hiç bulunmayabilir |
| Maliyet Etkisi | Düşük (tek sensör/aktüatör seti) | Yüksek (yedekli güç, işlem, iletişim hatları) |
CRITICAL — Sürücünün sürekli gözetiminin zorunlu olduğu L1 ve L2 sistemlerde fail-safe yeterli kabul edilirken; sürücünün anlık müdahalesinin beklenmediği L3 ve sürücüsüz L4 sistemlerde donanımsal ve elektriksel fail-operational mimari yasal ve teknik bir zorunluluktur. Bu, X-by-Wire (steer-by-wire, brake-by-wire) mimarilerinin neden yedekli güç kaynağı, yedekli işlemci ve yedekli iletişim veri yolu gerektirdiğinin doğrudan sebebidir — mekanik direksiyon miline geri dönüş yolu olmayan bir sistemde, elektronik arıza = tam kontrol kaybı demektir.
4. Kısa Ama Doğru Bir Tarihçe: Sabit Hız Kontrolünden Waymo’ya
| Yıl | Kilometre Taşı | Mühendislik Önemi |
|---|---|---|
| 1958 | Chrysler, Ralph Teetor’ın patentlediği mekanik “cruise control”ü Imperial modelinde sunar. | İlk boyuna otomasyon — hız sabit tutulur, ancak çevre algısı sıfırdır; önündeki araca çarpar. |
| 1995 | Mitsubishi (Japonya pazarı, Debonair) lazer tabanlı ilk adaptif hız sabitleyicilerden birini piyasaya sürer. | İlk kez sistem önündeki araca göre hız ayarlar — ilkel bir Sense→Act döngüsü. |
| 1999 | Mercedes-Benz S-Class (W220), radar tabanlı Distronic ACC’yi tanıtır. | Radar tabanlı ACC’nin kitlesel üretime girişi; lazerin aksine yağmur/sis performansı daha iyi. |
| 2000’lerin ortası | Honda ve Toyota gibi üreticiler kamera tabanlı Şerit Takip Asistanı (LKA) sunar. | Yanal eksende ilk otomasyon; boyuna (ACC) ve yanal (LKA) hâlâ ayrı, birbirinden bağımsız sistemler. |
| 2004–2007 | DARPA Grand Challenge: 2004’te hiçbir araç çölü bitiremez; 2005’te Stanford’un “Stanley”i (Sebastian Thrun ekibi) kazanır; 2007 Urban Challenge’da CMU’nun “Boss”u şehir trafiğini simüle eden bir parkuru tamamlar. | Modern algı yığınının (LiDAR tabanlı haritalama, olasılıksal sensör füzyonu, gerçek zamanlı yol planlama) akademik/endüstriyel araştırma patlamasının fitilini ateşler; bu yarışmaların mühendisleri sonradan Google’ın (Waymo’nun öncülü) otonom araç ekibini kurar. |
| 2014 | Tesla, Model S’te “Autopilot” adını verdiği, Mobileye EyeQ3 donanımlı bir sistemi piyasaya sürer. | Tüketiciye yönelik, birleşik boyuna+yanal kontrol (SAE Level 2) sistemlerini kitlesel pazara taşır ve “otonom sürüş” teriminin popüler kültürde yaygınlaşmasına — ve AD-03’te ele alınacak isimlendirme tartışmasına — yol açar. |
| 2020 (Aralık) | Waymo, Phoenix, Arizona’da güvenlik şoförü olmayan tam sürücüsüz robotaksi hizmetini halka açar. | Sınırlı bir ODD içinde gerçek bir SAE Level 4 ticari hizmetin somut kanıtı — AD-03 ve AD-15’te derinlemesine incelenecek. |
| 2021–2022 | Mercedes-Benz Drive Pilot, Almanya’da UNECE R157 (ALKS) kapsamında tip onayı alır; ardından ABD’de Nevada ve California’da seçili eyalet onaylarını kazanır. | Belirli, dar bir ODD (otoyol, ≤60 km/h, trafik sıkışıklığı) içinde çalışan, gerçek ve dar-sertifikalı bir SAE Level 3 örneği — AD-03’te vaka incelemesi olarak ele alınacak. |
ASSUMPTION — Tabloda yer alan bazı öncelik iddiaları (örn. “ilk” adaptif hız sabitleyici) sektör kaynakları arasında küçük tarih/pazar farklılıkları içerebilir; Mitsubishi’nin 1995 lazer sistemi ile Mercedes’in 1999 radar sistemi arasındaki teknoloji farkı (lazer vs. radar) kesin olsa da “dünyada ilk” unvanının tam olarak hangi modele ait olduğu kaynaktan kaynağa değişebilir. Bu ders için önemli olan kronoloji ve teknoloji sıçraması, mutlak öncelik unvanı değildir.
5. Akademinin Yol Haritası
Bu ders, 30 derslik AUTOVOLTIX ADAS & Automated Driving Academy’nin yalnızca ilk adımıdır. Sıradaki dersler şu sekiz ana parkur (track) etrafında organize edilmiştir:
| Parkur | Ders Aralığı | Odak |
|---|---|---|
| Temeller (Fundamentals) | AD-01 – AD-03 | Tanımlar, DDT, SAE J3016 taksonomisi (şu an buradasın) |
| Sensörler (Sensors) | AD-04 – AD-05 | Kamera, radar, LiDAR, ultrasonik, IMU, GNSS fiziği ve sınırları |
| Algı & Füzyon (Perception & Fusion) | AD-06 – AD-08 | Nesne tespiti, sensör füzyon mimarileri, konumlandırma (SLAM, HD haritalar) |
| Planlama & Kontrol (Planning & Control) | AD-09 – AD-11 | Niyet kestirimi, davranış/yörünge planlama, yanal-boyuna kontrol |
| Özellikler & Mimari (Features & Architecture) | AD-12 – AD-15 | AEB/ACC/LKA gibi somut özellikler, otoyol pilotu, otonom park, robotaksi mimarisi |
| Emniyet & Siber Güvenlik (Safety & Cybersecurity) | AD-16 – AD-21 | ODD, fallback/MRM, DMS, ISO 26262, SOTIF, ISO/SAE 21434 |
| Doğrulama & Test (Validation & Testing) | AD-22 – AD-25 | MIL/SIL/HIL/VIL, senaryo tabanlı test, uç senaryolar, zorlu hava koşulları |
| Regülasyon & Gelecek (Regulation & Future) | AD-26 – AD-30 | Küresel regülasyonlar, üretici incelemesi, güvenlik vakası (UL 4600), gelecek E/E mimarileri |
Sıkça Sorulan Sorular (FAQ)
S: ADAS ile Otonom Sürüş (Automated Driving) aynı şey midir?
FACT — Hayır. ADAS, sürücüye yardım eden ve sorumluluğun tamamen insanda kaldığı sistemlerdir (L0–L2). Otomasyonlu sürüş sistemleri (ADS) ise belirli bir operasyonel alanda (ODD) tüm sürüş görevini ve hukuki sorumluluğu sistemin üstlendiği seviyeleri (L3–L5) ifade eder. Bu ayrım AD-02’de tam olarak formülleştirilecek.
S: Yağmur veya karda ADAS neden devre dışı kalır?
FACT — Kamera camının silinememesi, radar radomunda ıslak kar birikmesi veya yol şerit çizgilerinin su birikintisiyle kaybolması sensör güvenilirlik skorunu (confidence) düşürür. Fail-safe mimari, yanlış pozitif müdahaleleri önlemek için sistemi güvenli moda alarak kapatır. Bu konu AD-05 ve AD-25’te ayrıntılı işlenecek.
S: DARPA Grand Challenge neden bu kadar önemli sayılıyor?
FACT — 2004’teki ilk yarışmada hiçbir araç 240 km’lik çöl parkurunu bitiremedi (en iyi takım sadece 12 km gidebildi). Bu “başarısızlık”, akademik ve endüstriyel camiada gerçek dünya otonom sürüşünün ne kadar zor bir problem olduğunu gösterdi ve sonraki üç yıl içinde algı, planlama ve haritalama alanlarında yoğun araştırma yatırımını tetikledi — modern otonom sürüş şirketlerinin çekirdek mühendis kadrosunun önemli bir kısmı doğrudan bu yarışmalardan çıktı.
Güvenlik Uyarısı (Functional Safety & Responsibility)
[!IMPORTANT] L1 ve L2 ADAS özellikleri (ACC, Şerit Ortalama, Otoyol Asistanı) kesinlikle aracı “kendi kendine giden” hale getirmez. Sürücü ellerini direksiyonda tutmak, yolu sürekli izlemek ve her an mekanik müdahaleye hazır olmak zorundadır. Bu prensip AD-03’te “Tesla isimlendirme tartışması” vaka incelemesiyle somutlaştırılacaktır.
Özet
- ADAS, kazaları önlemeyi amaçlayan aktif güvenlik teknolojileridir; pasif güvenlikten farklı olarak çarpışma öncesi devreye girer.
- Her ADAS/AD sistemi, marka adından bağımsız olarak Sense → Perceive → Plan → Act dört aşamalı boru hattını çalıştırır; Perceive aşaması ham sensör verisini bir dünya modeline dönüştürür.
- Otomotiv yazılımı, güvenlik-kritik doğası nedeniyle ISO 26262 fonksiyonel emniyet çerçevesine tabidir; L0-L2 sistemler fail-safe, L3+ sistemler fail-operational mimari gerektirir.
- ADAS’ın tarihi, 1958 mekanik cruise control’den 1999 radar tabanlı ACC’ye, 2004-2007 DARPA Grand Challenge’dan 2014 Tesla Autopilot’a ve 2020 Waymo’nun sürücüsüz robotaksi hizmetine uzanan sürekli bir evrimdir.
- Bu akademi sekiz parkur (Temeller, Sensörler, Algı & Füzyon, Planlama & Kontrol, Özellikler & Mimari, Emniyet & Siber Güvenlik, Doğrulama & Test, Regülasyon & Gelecek) etrafında 30 derste bu evrimi mühendislik derinliğiyle işler.
Kaynaklar ve Doğrulama Notu
Kaynaklar: SAE J3016 Taxonomy, ISO 26262:2018 Road Vehicles — Functional Safety, Winner et al. — Automotive Handbook on ADAS, Thrun et al. — “Stanley: The Robot that Won the DARPA Grand Challenge” (Journal of Field Robotics), NHTSA — Automated Driving Systems 2.0: A Vision for Safety. Bu derste yer alan tarihsel tarihler ve teknik eşikler (örn. ACC menzil/hız değerleri, DARPA Grand Challenge sonuçları) kamuya açık üretici duyuruları ve akademik literatürle doğrulanmıştır; ASSUMPTION olarak işaretlenen “ilk” unvanı iddiaları kaynaklar arası küçük farklılıklar içerebilir.
Sıradaki Ders
- AD-02 — Automated Driving Nedir? Otomasyon Spektrumu: Dinamik Sürüş Görevi (DDT)‘nin yanal kontrol, boyuna kontrol ve OEDR alt görevlerine ayrıştırılması; “otonom” kelimesinin neden mühendislik camiasında terk edildiği; L2/L3 sınırındaki otomasyon rehaveti (automation complacency) riski.
Teknik Diyagramlar
Quiz
ADAS sistemleri otomotiv güvenliğinde hangi temel kategoriye girer?
ADAS sistemleri kazayı meydana gelmeden önce önlemeyi hedefleyen aktif güvenlik sistemleridir.
ADAS mimarisindeki temel kapalı çevrim döngüsünün doğru sıralaması nedir?
Evrensel döngü: Algıla (Sense) → Karar Ver / Planla (Plan) → Eyleme Geç / Uygula (Act).
"Fail-Safe" mimari ile "Fail-Operational" mimari arasındaki kritik fark nedir?
Fail-Safe arızada güvenli kapanır, Fail-Operational ise yedek sistemle çalışmayı sürdürür.
Bir AEB (Otomatik Acil Fren) sisteminde TTC (Time-to-Collision) formülü nedir?
TTC = d_rel / v_rel olarak hesaplanır.
Neden L2 sistemlerde Fail-Safe yeterliyken L4 Robotaksi sistemlerinde Fail-Operational zorunludur?
L2'de izleme ve devralma sorumluluğu insandadır; L4'te insan devralması olmadığı için sistem arızada kendi emniyetini sağlamalıdır.
Sözlük (Glossary)
| English Term | Türkçe | Tanım |
|---|---|---|
| Advanced Driver Assistance Systems (ADAS) | İleri Sürüş Destek Sistemleri (ADAS) | Sürücünün durumsal farkındalığını artıran, kritik anlarda uyarı veren veya acil fren/direksiyon müdahalesiyle kazaları önleyen elektronik ve algoritmik aktif güvenlik donanımları bütünü. |
| Autonomous Emergency Braking (AEB) | Otomatik Acil Fren (AEB) | Öndeki araç, yaya veya bisikletliyle olası bir çarpışmayı radar ve kamera füzyonuyla tespit eden ve sürücü tepki vermediğinde otomatik olarak maksimum hidrolik fren basıncı uygulayan aktif güvenlik sistemi. |