
- Piyasadaki önde gelen otonom sürüş mimarilerini (Tesla, GM, Ford, Mercedes-Benz, Waymo ve diğerleri) SAE seviyesine göre organize edip mühendislik seviyesinde ayrıştırmak.
- Pazarlama söylemleri ile üreticinin fiilen sertifikalandırdığı/beyan ettiği SAE otomasyon seviyesi arasındaki farkı, özellikle Tesla FSD (Supervised) örneğinde, tutarlı biçimde ayırt etmek.
- Salt Kamera (Vision-First) felsefesi ile LiDAR-dahil Çoklu-Sensör (Multi-Modal) felsefesini, her iki tarafın gerekçesini adil biçimde sunarak karşılaştırmak.
- Endüstrinin genel yörüngesini (L2 kapsamının genişlemesi, temkinli L3 yayılımı, coğrafi-sınırlı L4 robotaksi büyümesi) 30 derslik izlencenin sentezi olarak değerlendirmek.
Gerçek Dünya Sistemleri ve Üretici İncelemesi: Endüstri Analizi
ASSUMPTION — Katılımcının SAE J3016 seviyeleri (AD-03), sensör fizik temelleri (AD-04), sensör füzyonu yaklaşımları (AD-07) ve AD-26’da işlenen yasal sorumluluk çerçevesini iyi kavradığı varsayılmaktadır.
Bu derste şunları öğreneceksin:
- Endüstriyel Karşılaştırma Matrisi — piyasadaki başlıca sistemlerin SAE seviyesi, sensör mimarisi ve sorumluluk rejimi.
- Seviye 2 Manzarası — bugünün ana akımı: Tesla FSD (Supervised), GM Super Cruise, Ford BlueCruise ve mainstream otoyol asistanı paketleri.
- Seviye 3 — Mercedes-Benz Drive Pilot: dar kapsamlı ama gerçek, sertifikalı bir örnek.
- Seviye 4 — Waymo’nun ticari robotaksi hizmeti ve sektördeki diğer oyuncuların temkinli bir görünümü.
- Felsefi Ayrım — Vision-First (salt görü) ile Çoklu-Sensör Yedekliliği arasındaki, hâlâ çözülmemiş mühendislik/iş tartışması.
- Endüstrinin Yörüngesi — 30 derslik izlencenin sentezi olarak nereye gidiyoruz.
Otonom sürüş endüstrisinde mühendislik gerçekleri ile pazarlama terminolojisi sıklıkla çatışır. “Otopilot”, “Tam Kendi Kendine Sürüş (Supervised)” veya “Eller Serbest” gibi ticari isimler son kullanıcıda sistemin aracı tamamen devraldığı yönünde tehlikeli bir yanılsama yaratabilir.
CRITICAL — Bu dersin kuralı nettir: bir sistemin gerçek yeteneği, ürün adıyla değil, üreticinin resmi olarak beyan ettiği/sertifikalandırdığı SAE seviyesiyle değerlendirilir. Bir isim ne kadar iddialı olursa olsun (“Full Self-Driving” gibi), bu bölümde her sistem önce Üretici İddiası (varsa pazarlama adı) sonra fiili SAE seviyesi olarak ayrı ayrı etiketlenecek.
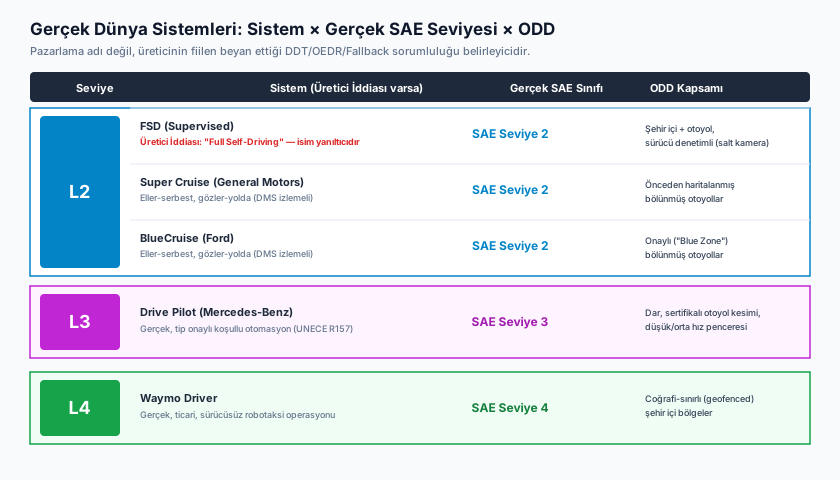
1. Endüstriyel Karşılaştırma Matrisi
| Sistem | Üretici / Geliştirici | Fiili SAE Seviyesi | Sensör Mimarisi | Sorumluluk (Liability) | ODD Kapsamı |
|---|---|---|---|---|---|
| FSD (Supervised) (Üretici İddiası: “Full Self-Driving”) | Tesla | SAE Seviye 2 | Salt Kamera (çoklu CMOS, radarsız/LiDARsız üretim donanımı) | Sürücüde (sürekli dikkat ve müdahaleye hazır olma şart) | Şehir içi ve otoyol, sürücü denetimli |
| Super Cruise | General Motors | SAE Seviye 2 (eller-serbest, gözler-yolda) | Radar + Kamera + Önceden-haritalanmış hassas yol verisi + DMS | Sürücüde | Önceden haritalanmış bölünmüş otoyollar |
| BlueCruise | Ford | SAE Seviye 2 (eller-serbest, gözler-yolda) | Kamera + Radar + DMS | Sürücüde | Onaylı (“Blue Zone”) bölünmüş otoyollar |
| Drive Pilot | Mercedes-Benz | SAE Seviye 3 | LiDAR + Uzun Menzilli Radar + Stereo Kamera + Yol Islaklığı Sensörleri + RTK-GNSS | Üreticide (sistem devredeyken) | Belirli, onaylı otoyol kesimleri, dar hız/trafik penceresi |
| Waymo Driver | Alphabet (Waymo) | SAE Seviye 4 | Çoklu LiDAR + Çoklu Radar + Çoklu Kamera + Akustik Sensörler | İşletmecide (Waymo) | Coğrafi-sınırlı (geofenced) şehir içi bölgeler |
FACT — Bir sistemin SAE otomasyon seviyesi pazarlama adıyla değil, dinamik sürüş görevinin (DDT), devir talebinin (transition demand) ve hukuki sorumluluğun sürücü ile sistem arasındaki fiili/yasal paylaşımıyla belirlenir (bkz. AD-03, AD-26).
2. Seviye 2 Manzarası: Bugünün Ana Akımı
2.1 Tesla FSD (Supervised) — Üretici İddiası vs Fiili Seviye
- Üretici İddiası: “Full Self-Driving (Supervised)” — isim, kendi kendine sürüş yeteneğini çağrıştırır.
- Fiili SAE Seviyesi: 2. Sürücü her an yola bakmak ve müdahaleye hazır olmak zorundadır; dinamik sürüş görevinin nihai sorumluluğu tamamen sürücüdedir.
- Mimari: Salt görsel algı (birden fazla CMOS kamera) ve uçtan uca sinir ağı tabanlı bir sürüş politikası. Üretim araçlarında radar ve ultrasonik sensörler kaldırılmıştır.
- Mühendislik değerlendirmesi: Şehir içi karmaşık manevralarda görünürde yüksek kabiliyet sergileyebilir, ancak bu davranışsal akıcılık SAE seviyesini değiştirmez — seviye, yeteneğin görünümüyle değil, sistemin yasal/işlevsel sorumluluk sınırıyla tanımlanır.
WARNING — “Full Self-Driving” ticari bir marka adıdır, bir düzenleyici sertifikasyon değildir. Bu isimle bir sistemin bağımsız sürüş yaptığı sonucuna varmak, bu dersin en temel uyarısının tam karşılığıdır: isim ile SAE seviyesi arasındaki boşluk, kullanıcı güvenliği açısından endüstrideki en yaygın yanlış anlaşılma kaynağıdır.
2.2 GM Super Cruise ve Ford BlueCruise — Eller-Serbest ama Yine Seviye 2
Super Cruise ve BlueCruise, “eller-serbest” (hands-free) olmaları nedeniyle sıklıkla daha yüksek bir otomasyon seviyesiyle karıştırılır — ama eller serbest olmak SAE seviyesini tek başına değiştirmez. Her iki sistem de:
- Önceden yüksek hassasiyetle haritalanmış, bölünmüş otoyollarla sınırlıdır (geniş bir ODD değil, dar ve onaylı bir koridor).
- Bir gözler-yolda gereksinimi (DMS ile sürekli izlenen) taşır — sürücü ellerini direksiyondan çekebilir ama dikkatini yoldan çekemez.
- Dinamik sürüş görevinin nihai yasal sorumluluğunu sürücüde tutar.
INTERPRETATION — “Eller serbest” ile “gözler serbest” (L3’ün ayırt edici özelliği, bkz. AD-26 §1.1) arasındaki fark, bu üç sistemi (Tesla FSD, Super Cruise, BlueCruise) SAE Seviye 3’ten ayıran tam sınırdır. Üçü de belirli görevleri otomatikleştirir, ama üçünde de sürücü bilişsel olarak sürüş görevinden hiç ayrılmaz.
2.3 Mainstream Otoyol Asistanı Paketleri
Çoğu büyük OEM’in (adaptif hız sabitleyici + şerit merkezleme birleşimi şeklindeki) otoyol asistanı paketleri de aynı kategoridedir: Seviye 2, sürücü sorumluluğu devam eder, sistem yalnızca belirli bir ODD içinde (genelde bölünmüş otoyol, iyi görünürlük) çalışır. Bu, bugün yollarda en yaygın bulunan otomasyon katmanıdır ve endüstrinin büyük çoğunluğu hâlâ bu seviyededir.
3. Seviye 3: Mercedes-Benz Drive Pilot
Drive Pilot, bu dersin verebileceği en net gerçek, üretimde, dar-kapsamlı sertifikalı L3 örneğidir.
- Mimari: LiDAR + uzun menzilli radar + stereo kamera + yol ıslaklığı mikrofonları + RTK-GNSS’in birleştiği çoklu-sensör füzyonu; direksiyon, fren ve elektrik şebekesi çift-devreli (redundant) tasarlanmıştır — çünkü L3’te sistem, insan değil, aktif olarak DDT’yi yürütür.
- Yasal durum: UNECE R157 çerçevesi altında (bkz. AD-26 §1) belirli pazarlarda tip onayı almış, ticari olarak satılan bir SAE Seviye 3 sistemidir.
- ODD: Dar ve muhafazakâr — onaylı otoyol kesimleri, belirli trafik yoğunluğu (genellikle sıkışık trafik senaryosu) ve sınırlı bir hız penceresi ile sınırlıdır.
- Sorumluluk: Sistem devredeyken sürücü yasal olarak dikkatini yoldan (örneğin araç içi ekrana) çevirebilir; bu pencerede kaza sorumluluğu üreticiye aittir — AD-26’da incelediğimiz DSSAD kaydı bu geçişin tam olarak ne zaman gerçekleştiğini belgeler.
INTERPRETATION — Drive Pilot’un ODD’sinin bu kadar dar tutulması tesadüf değildir: üretici, sistem devredeyken hukuki sorumluluğu üstlendiği için ODD sınırlarını mümkün olduğunca muhafazakâr tutmakta fayda görür. Bu, AD-26’daki “regülasyon asgari tabanı belirler, üretici daha da sıkılaştırabilir” gözleminin somut bir örneğidir.
4. Seviye 4: Waymo ve Robotaksi Alanı
4.1 Waymo Driver — Gerçek, Ticari, Sürücüsüz
Waymo’nun robotaksi hizmeti, bu dersin en net gerçek, ticari SAE Seviye 4 örneğidir: araçta bir güvenlik sürücüsü bulunmaz, dinamik sürüş görevinin tüm sorumluluğu işletmeci Waymo’dadır ve sistem yalnızca coğrafi olarak sınırlı (geofenced), önceden yoğun biçimde haritalanmış şehir içi bölgelerde çalışır. Mimari, çoklu LiDAR + çoklu radar + çoklu kamera + akustik sensörlerden (siren tespiti gibi) oluşan, ağır yedeklilik-öncelikli bir yaklaşımı yansıtır.
4.2 Diğer Robotaksi Oyuncuları — Temkinli Bir Bakış
ASSUMPTION — Robotaksi alanı son derece hızlı değişen bir sektördür; şirketlerin operasyonel durumu (aktif mi, askıya alınmış mı, hangi şehirlerde, hangi ölçekte) sık sık değişebilir. Aşağıdaki isimler bu alanda faaliyet göstermiş veya gösteren şirketlere örnek olarak verilmiştir; kesinlik iddiası taşımaz — herhangi birinin şu anki tam operasyonel durumu, ölçeği veya güncel SAE sertifikasyonu için ilgili şirketin güncel açıklamalarına ve yerel düzenleyici kayıtlara bakılmalıdır:
- Cruise (GM iştiraki) — ABD’de robotaksi operasyonu yürütmüş bir şirket olarak bilinir; güncel operasyonel kapsamı bu ders kapsamında doğrulanmamıştır.
- Zoox (Amazon iştiraki) — özel tasarım (steering wheel’siz) araçlarla robotaksi geliştirmesi yapan bir şirket olarak bilinir.
- Baidu Apollo Go — Çin’de birden fazla şehirde robotaksi hizmeti sunduğu kamuya açık olarak duyurulmuş bir platformdur.
- WeRide ve Pony.ai — Çin merkezli, robotaksi ve/veya robotruck alanında faaliyet gösterdiği bilinen şirketlerdir.
Bu listenin amacı alanın genişliğini göstermektir; her birinin güncel SAE seviyesi, şehir kapsamı ve ticari/sürücüsüz durumu ayrı ayrı doğrulanmalıdır.
5. Felsefi Ayrım: Vision-First mi, Çoklu-Sensör Yedekliliği mi?
Endüstride hâlâ çözülmemiş, gerçek bir mühendislik ve iş stratejisi tartışması sürmektedir. Bu bölüm her iki tarafı da kendi ifade ettiği gerekçeyle, taraf tutmadan sunar (AD-04/AD-07’de işlediğimiz sensör fiziğine dayanarak).
[ YAKLAŞIM 1: VISION-FIRST (SALT/AĞIRLIKLI GÖRÜ) ]
- Örnek: Tesla'nın beyan ettiği yaklaşım
- Gerekçe (üreticinin ifadesiyle): "İnsanlar dünyayı esas olarak görüşle sürebiliyorsa,
  yeterince zengin kamera verisi + güçlü bir sinir ağı, hız ve derinliği de görüntüden
  çıkarabilir. Ek modaliteler donanım maliyeti, aerodinamik/estetik ödün ve füzyon
  katmanında çelişen sinyaller (ör. radar bir menfez kapağını engel sanırken kameranın
  yolun boş olduğunu görmesi) ekler."
- Karşı görüş: AD-25'te işlediğimiz sis/gece-parlama gibi koşullarda kamera fiziksel
  olarak bilgi kaybeder; radar/LiDAR'ın aktif, illüminasyon-bağımsız ölçümü bu
  koşullarda yoktur.

[ YAKLAŞIM 2: MULTI-MODAL / ÇOKLU-SENSÖR YEDEKLİLİĞİ ]
- Örnek: Waymo'nun beyan ettiği yaklaşım; çoğu diğer L3/L4 geliştiricisi
- Gerekçe (üreticinin ifadesiyle): "Kamera, radar ve LiDAR birbirinden bağımsız
  fiziksel prensiplerle çalışır (AD-04). Hiçbir optik sistem %100 güvenilir değildir;
  bağımsız modaliteler birbirini çapraz doğrulamalıdır — özellikle sürücüsüz (driver-out)
  operasyonda, tek bir modalitenin başarısızlığında bile güvenli kalabilmek gerekir."
- Karşı görüş: Yüksek donanım maliyeti, aerodinamik sürtünme, sensör temizleme
  karmaşıklığı (AD-25 §2-3) ve yüksek güç tüketimi.
INTERPRETATION — Bu dersin amacı bir tarafın “doğru” olduğuna karar vermek değildir — endüstri bunu henüz kendi içinde çözmüş değildir. Amaç, her iki tarafın da AD-04/AD-07’de öğrendiğiniz sensör fiziğine dayanan somut, ölçülebilir bir gerekçesi olduğunu görmenizdir: tartışma “kim haklı” değil, “hangi maliyet/risk dengesi, hangi ODD ve hangi sorumluluk rejimi için kabul edilebilir” sorusudur. Seviye 2’de (sorumluluk sürücüde kaldığı sürece) vision-first daha savunulabilir bir tercihken, sürücüsüz Seviye 4 operasyonda (sorumluluk tamamen işletmecide olduğunda) çoklu-modalite yedekliliği endüstride baskın tercih olmuştur.
6. Endüstrinin Yörüngesi: 30 Derslik İzlencenin Sentezi
Bu dersle birlikte, AD-03’te SAE seviyelerini tanımlamaktan başlayıp AD-04/AD-05’te sensör fiziğini, AD-07’de füzyonu, AD-16’da ODD’yi, AD-25’te çevresel koşulları ve AD-26’da yasal çerçeveyi işlediğimiz izlencenin parçaları burada birleşiyor. Endüstrinin genel yörüngesi üç paralel eğilimle özetlenebilir:
- Seviye 2 kapsamı istikrarlı biçimde genişliyor. Otoyol-sınırlı adaptif hız sabitleyiciden başlayan yetenek, şehir içi manevralara kadar uzanıyor — ama SAE seviyesi (ve dolayısıyla sürücü sorumluluğu) sabit kalıyor.
- Seviye 3 yayılımı temkinli ve yavaş. Bunun nedeni teknik değil, büyük ölçüde AD-03’te işlediğimiz sorumluluk sorusudur: bir üretici DDT’yi fiilen üstlendiği an, kaza sorumluluğunu da üstlenir — bu da dar ODD’ler ve muhafazakâr devreye alma ile sonuçlanıyor.
- Coğrafi-sınırlı Seviye 4 robotaksi büyümesi devam ediyor, ama şehir-şehir, geofence-geofence ilerleyen, ölçeklendirmesi yavaş bir model olarak.
FACT — Bu üç eğilim birlikte okunduğunda ortaya çıkan resim şudur: tam otonom, her yerde çalışan bir “Seviye 5” aracın kısa vadede yaygınlaşması beklenmiyor; bunun yerine endüstri, her biri kendi ODD’sinde optimize edilmiş, birbirinden farklı otomasyon katmanlarının (dar L2 → geniş L2 → dar L3 → geofenced L4) kademeli ve paralel gelişimini yaşıyor.
Sıkça Sorulan Sorular (FAQ)
S: Tesla FSD “Full Self-Driving” adını taşıdığına göre neden Seviye 2 sayılıyor?
FACT — Çünkü SAE seviyesi ürün adına değil, dinamik sürüş görevinin (DDT) yasal/işlevsel olarak kimde olduğuna bakar (AD-03). FSD (Supervised) kullanılırken sürücü her an yola bakmak ve müdahaleye hazır olmak zorundadır ve kaza sorumluluğu sürücüdedir — bu tam olarak SAE Seviye 2’nin tanımıdır, isim ne olursa olsun.
S: Mercedes Drive Pilot neden geniş bir ODD’de değil, dar bir pencerede çalışıyor?
INTERPRETATION — Çünkü Mercedes, sistem devredeyken kaza sorumluluğunu üstleniyor (AD-26 §8); ODD’yi ne kadar dar ve muhafazakâr tutarsa, sensör menzili/fren mesafesi güvenlik marjı o kadar yüksek olur. Bu, düzenleyici bir zorunluluktan çok, üreticinin kendi risk yönetimi tercihidir.
S: Cruise, Zoox, Apollo Go gibi diğer robotaksi şirketlerinin şu anki durumu nedir?
ASSUMPTION — Bu alan hızla değişiyor ve bu ders belirli bir tarihte donmuş kesin bir operasyonel durum iddiasında bulunmuyor. Güncel bilgi için ilgili şirketin resmi açıklamalarına ve faaliyet gösterdiği yerin düzenleyici kayıtlarına bakılmalıdır.
Özet
- Bir sistemin gerçek yeteneği ürün adıyla değil, üreticinin fiilen beyan ettiği/sertifikalandırdığı SAE seviyesiyle değerlendirilir; bu dersin en kritik disiplini budur.
- Bugünün ana akımı Seviye 2’dir: Tesla FSD (Supervised — Üretici İddiası “Full Self-Driving”), GM Super Cruise ve Ford BlueCruise “eller serbest” olsalar da hepsi sürücü sorumluluğunun sürdüğü, gözler-yolda gerektiren Seviye 2 sistemlerdir.
- Mercedes-Benz Drive Pilot, dar ama gerçek ve tip onaylı bir Seviye 3 örneğidir; sorumluluk sistem devredeyken üreticiye geçer.
- Waymo Driver, gerçek ve ticari bir Seviye 4 örneğidir; sürücüsüz, coğrafi-sınırlı çalışır. Diğer robotaksi oyuncuları (Cruise, Zoox, Baidu Apollo Go, WeRide, Pony.ai) hızla değişen bir alanda faaliyet gösterir, güncel durumları bu ders kapsamında iddia edilmez.
- Vision-First ile çoklu-sensör yedekliliği arasındaki felsefi ayrım hâlâ çözülmemiştir; her iki taraf da AD-04/AD-07’nin sensör fiziğine dayanan somut gerekçeler sunar.
- Endüstrinin genel yörüngesi: genişleyen Seviye 2 kapsamı, temkinli/yavaş Seviye 3 yayılımı ve coğrafi-sınırlı Seviye 4 robotaksi büyümesi — üçü birlikte, tam Seviye 5’in kısa vadede beklenmediği kademeli bir tablo çiziyor.
Kaynaklar ve Doğrulama Notu
Bu derste sunulan SAE seviye sınıflandırmaları SAE J3016 terminolojisine, yasal sorumluluk çerçeveleri AD-26’da işlenen UNECE R157 ve EU GSR II çerçevesine dayanmaktadır. Üretici-özgü mimari ve pazarlama detayları (Tesla, GM, Ford, Mercedes-Benz, Waymo) kamuya açık üretici açıklamalarına dayanır. Robotaksi alanındaki diğer şirketlere (Cruise, Zoox, Baidu Apollo Go, WeRide, Pony.ai) ve bazı bölgesel sertifikasyonlara (Japonya’daki Honda örneği, bkz. AD-26 §5) ilişkin ifadeler ASSUMPTION olarak işaretlenmiştir; bu alan hızla değiştiğinden kesin ve güncel operasyonel durum için ilgili şirketlerin/düzenleyicilerin güncel açıklamaları doğrulanmalıdır.
Sıradaki Ders
- AD-28 — Otonom Sürüş Emniyet Vakası: Safety Case ve UL 4600 Standardı: Bu derste incelediğimiz gerçek sistemlerin her birinin arkasında, “bu sistem yeterince güvenli mi” sorusuna sistematik ve denetlenebilir bir cevap veren bir emniyet vakası (safety case) metodolojisi ve UL 4600 standardı bulunur — bir sonraki derste bu çerçeveyi inceleyeceğiz.
Teknik Diyagramlar
Quiz
Mercedes-Benz Drive Pilot sistemi aktif olarak devredeyken gerçekleşen bir kazada birincil hukuki sorumluluk kime aittir?
Mercedes-Benz Drive Pilot, onaylı bir SAE Seviye 3 sistemidir. Sistem ODD sınırları içinde devredeyken meydana gelen kazalarda yasal ve mali sorumluluk üreticiye (Mercedes-Benz) aittir.
Tesla'nın 'FSD (Supervised)' sistemi pazarlama adına rağmen mühendislik ve regülasyon açısından hangi SAE otomasyon seviyesindedir?
Tesla FSD Supervised, sürücünün her an yolu izlemesini ve müdahaleye hazır olmasını zorunlu kıldığı için teknik ve yasal olarak kesinlikle bir SAE Seviye 2 sistemidir.
Waymo Driver robotaksi mimarisinde araçta insan sürücü bulunmamasına rağmen sistemin SAE Seviye 5 değil de SAE Seviye 4 olarak sınıflandırılmasının temel teknik sebebi nedir?
Seviye 5 her yerde ve her hava koşulunda çalışmayı gerektirir. Waymo Driver yalnızca yüksek hassasiyetli haritaları çıkarılmış belirli coğrafi alanlarda (ODD) çalıştığı için SAE Seviye 4'tür.
'Pure Vision' (Salt Görsel) mimarisi ile 'True Redundancy' (Çoklu Sensör Yedekliliği) mimarisi arasındaki temel emniyet felsefesi çatışması nedir?
Pure Vision yalnızca optik fotonlara ve derin öğrenmeye dayanır; True Redundancy ise optik körlük durumlarında radar ve LiDAR'ın bağımsız fiziksel güvenlik ağı oluşturmasını savunur.