
- Otomatik Park Asistanı (APA), Uzaktan Park Asistanı (RPA), Akıllı Çağırma (Summon) ve Otonom Vale Parkı (AVP) seviyelerini SAE otomasyon spektrumu içinde konumlandırabilmek.
- 12 ultrasonik sensör ve 360° Çevre Görüş Kameraları (AVM) ile park yeri geometrisi tespitinin nasıl çalıştığını açıklayabilmek.
- Dar alanlarda geri manevra için Reeds-Shepp ve Dubins eğrileriyle yörünge üretimini analiz edebilmek.
- ISO 23374 standardı kapsamında Tip 1 (araç-merkezli) ve Tip 2 (altyapı-destekli) Otonom Vale Parkı (AVP) mimarilerini karşılaştırabilmek.
- Kapalı otoparkların neden GPS'siz (GPS-denied) ortamlar olduğunu ve bunun altyapı-destekli otomasyon tercihini nasıl doğurduğunu kavramak.
- Parkın, üreticiler için düşük riskli bir 'otomasyon kum havuzu' olarak neden tercih edildiğini mühendislik gerekçeleriyle açıklayabilmek.
AD-14 — Otomatik Park Sistemleri: APA’dan Otonom Valeye (AVP)
FACT — Park manevrası, bir aracın karşılaştığı en düşük hızlı (genellikle < 10 km/h) ama en yüksek hassasiyet gerektiren sürüş görevlerinden biridir — santimetrelik toleranslarla, dar alanlarda, ileri-geri manevralarla. Tam da bu yüzden park otomasyonu, otonom sürüş teknolojilerinin ticari olarak en erken ve en yaygın devreye girdiği alandır: hız düşük olduğundan risk bütçesi küçüktür, ama geometrik hassasiyet talebi yüksektir — bu kombinasyon, üreticilere düşük riskle yüksek otomasyon seviyelerini test etme fırsatı verir.
Bu derste park otomasyonunun APA’dan başlayıp tam otonom vale parkına (AVP) uzanan olgunluk merdivenini, bu merdivenin her basamağındaki donanım/algoritma gereksinimlerini ve altyapı-destekli otomasyonun neden kapalı otoparklar için özel bir mühendislik cevabı olduğunu inceleyeceğiz:
- Park Otomasyonu Olgunluk Merdiveni: APA → RPA → Summon → AVP
- APA (Automated Parking Assist): Ultrasonik Tabanlı Yer Tespiti ve Otomatik Direksiyon
- RPA (Remote Parking Assist): Araç Dışından Kontrol
- Summon / Akıllı Çağırma: Sınırlı ODD İçinde L4-Benzeri Otonomi
- Algılama Paketi: 12x Ultrasonik Sensör + 360° Çevre Görüş (AVM)
- Dar Alan Yörünge Planlama: Reeds-Shepp ve Dubins Eğrileri
- AVP (Otonom Vale Parkı): Altyapı-Destekli Otomasyon ve ISO 23374
- Park Neden İyi Bir “Otomasyon Kum Havuzu”dur?
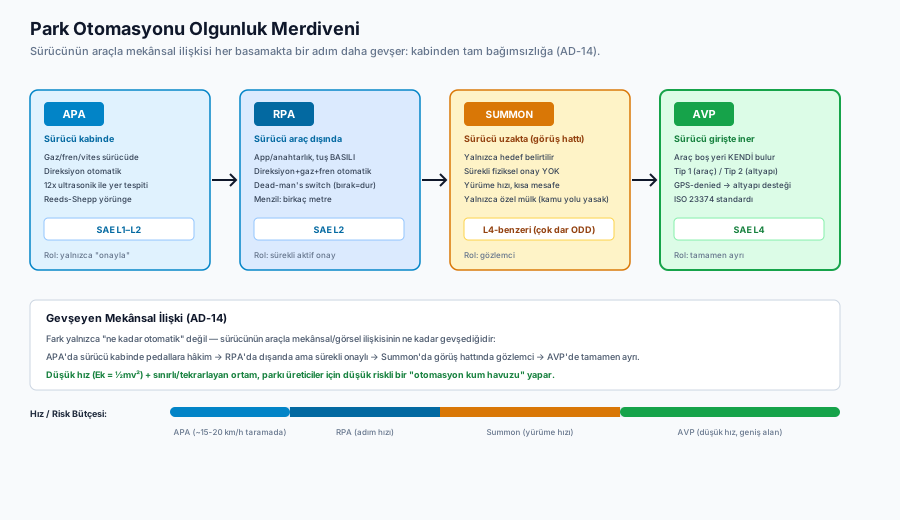
1. Park Otomasyonu Olgunluk Merdiveni: APA → RPA → Summon → AVP
Otoyol otomasyonunda olduğu gibi (AD-13), park otomasyonu da kademeli bir merdivenle olgunlaşır — her basamak bir öncekinin üzerine, sürücünün araçla fiziksel/mekânsal ilişkisini bir adım daha gevşeten yeni bir yetenek ekler.
Park Otomasyonu Olgunluk Merdiveni:

  APA                    RPA                    Summon                  AVP
  ───                    ───                    ───────                 ───
  Sürücü kabinde          Sürücü araç dışında     Sürücü araçtan          Sürücü otopark
  Gaz/fren/vites          Anahtar/app ile          uzakta (görüş           girişinde iner
  sürücüde                tuşa basılı tutar        hattında/yakın)         Araç TAMAMEN
  Direksiyon otomatik     Direksiyon+gaz+fren      Araç kısa mesafeyi      bağımsız park eder
  SAE: L1-L2              otomatik                 kendi kat eder          ve geri çağrılır
                          SAE: L2                  SAE: L4-benzeri         SAE: L4 (ISO 23374)
(çok dar ODD)- APA (Automated Parking Assist): Sürücü aracın içindedir ve gaz/fren/vitesi kontrol eder; sistem yalnızca direksiyonu (bazı gelişmiş uygulamalarda gaz/freni de) yönetir. Uygulamaya göre SAE Seviye 1 (yalnızca direksiyon otomatik) veya Seviye 2 (direksiyon + hız kontrolü otomatik) olabilir.
- RPA (Remote Parking Assist): Sürücü araç dışındadır; akıllı telefon uygulaması veya anahtarlık üzerinden bir tuşa basılı tutarak aracın dar bir garaja veya sıkışık bir yere girmesini/çıkmasını sağlar. Direksiyon, gaz ve fren tamamen otomatiktir; sürücünün rolü yalnızca “devam et” onayını sürekli vermektir — parmağını tuştan çekerse araç anında durur (bir tür ölü-adam anahtarı/dead-man’s switch).
- Summon / Akıllı Çağırma: Araç, sürücünün bulunduğu noktaya (örn. yağmurda kapı önüne) kısa bir mesafeyi kendi başına kat ederek gelir. Bu, çok dar bir ODD içinde (özel mülk, düşük hız, sınırlı mesafe, genellikle görüş hattı içinde) L4-benzeri bir yetenektir — sürücü aracın içinde değildir ve DDT’nin tamamı sistemdedir, ama ODD o kadar dar ve hız o kadar düşüktür ki (yürüme hızı) risk bütçesi minimaldir.
- AVP (Automated Valet Parking): Sürücü otoparkın giriş/bırakma noktasında iner. Araç, katlı bir otopark yapısı içinde herhangi bir boş yeri kendi başına bulur, oraya park eder ve çağrıldığında geri gelir — tam anlamıyla Seviye 4, ISO 23374 standardı kapsamında tanımlanır.
INTERPRETATION — Bu dört basamak arasındaki fark yalnızca “ne kadar otomatik” değil, “sürücünün araçla mekânsal/görsel ilişkisi ne kadar gevşiyor” sorusudur. APA’da sürücü hâlâ kabindedir ve pedallara hâkimdir; RPA’da sürücü dışarıdadır ama görüş hattı içindedir ve sürekli onay verir; Summon’da görüş hattı gevşer ama mesafe/hız çok kısıtlıdır; AVP’de sürücü tamamen ayrılır ve aracın “herhangi bir boş yeri” bulma sorumluluğu tamamen sisteme geçer.
2. APA (Automated Parking Assist): Ultrasonik Tabanlı Yer Tespiti ve Otomatik Direksiyon
APA’nın algılama omurgası, AD-04’te incelediğimiz ultrasonik sensörlerdir. Ultrasonik sensörler kısa menzilde (~0.1–5 m) yüksek hassasiyetli mesafe ölçümü sağladığından, park yeri geometrisi gibi düşük hızlı/yakın mesafeli görevler için kamera veya radardan daha uygun maliyetli ve güvenilirdir.
Yer tespiti algoritması şu şekilde işler:
- Araç, park ceplerinin yanından yavaşça (~15-20 km/h) geçerken yan ultrasonik sensörler sürekli mesafe taraması yapar.
- İki komşu araç arasındaki boşluğun genişliği ve derinliği, ardışık mesafe ölçümlerinden bir “boşluk profili” (gap profile) olarak çıkarılır.
- Boşluk, aracın minimum park için gereken geometrik eşiği (tipik olarak aracın kendi boyu + ~0.7-1 m güvenlik payı) aşarsa, sistem sürücüye “uygun yer bulundu” bildirimi verir.
- Sürücü onayladığında (veya RPA’da tuşu basılı tuttuğunda), sistem önceden hesaplanmış bir yörüngeyi (bkz. Bölüm 6) izleyerek direksiyonu otomatik yönetir; sürücü yalnızca gaz/fren/vitesi kontrol eder (APA’nın temel biçiminde).
FACT — APA’nın SAE seviyesi uygulamaya göre değişir: yalnızca direksiyonu yöneten, gaz/freni sürücüde bırakan klasik APA Seviye 1’dir (tek bir otomasyon fonksiyonu — direksiyon). Gaz/freni de otomatik yöneten gelişmiş APA uygulamaları ise Seviye 2’dir (birden fazla otomasyon fonksiyonu eşzamanlı). Bu, AD-02’de incelediğimiz “SAE seviyesi fonksiyon sayısına değil, hangi fonksiyonların otomatikleştiğine bakar” ilkesinin somut bir örneğidir.
3. RPA (Remote Parking Assist): Araç Dışından Kontrol
RPA, APA’nın üzerine bir katman daha ekler: sürücünün araç dışına çıkabilmesi. Bunun tipik kullanım senaryosu, çok dar bir garaja veya iki aracın çok yakın park ettiği bir alana girerken, kapıları açacak yer olmadığı için sürücünün içeride kalamayacağı durumlardır.
- Sürücü, akıllı telefon uygulaması veya anahtarlık üzerindeki bir tuşu sürekli basılı tutmak zorundadır — bu, bir ölü-adam anahtarı (dead-man’s switch) görevi görür. Parmak tuştan çekilirse veya bağlantı (Bluetooth/Wi-Fi) kesilirse araç anında durur.
- Sistem, aracın etrafındaki ultrasonik/kamera verisiyle engelleri (özellikle sürücünün göremediği açılardaki yayaları/hayvanları) sürekli tarar; beklenmedik bir nesne algılandığında otomatik olarak durur.
- Menzil tipik olarak birkaç metreyle sınırlıdır (üretici/model bazlı değişir) — bu, RPA’nın Summon’dan ayrıldığı temel noktadır: RPA çok kısa, doğrudan bir manevra (garaja giriş/çıkış) içindir, Summon ise sürücüye doğru daha uzun bir yürüyüş mesafesini kat edebilir.
CRITICAL — RPA hâlâ SAE Seviye 2’dir, Seviye 4 değildir: sürücü aracın dışında olsa da, tuşu sürekli basılı tutarak “aktif gözetim” sağlamak zorundadır ve DDT-fallback sorumluluğu hâlâ insandadır (tuşu bırakmak = anında dur komutu). Sürücünün aracın içinde OLMAMASI, otomasyon seviyesini otomatik olarak yükseltmez — belirleyici olan gözetim ve müdahale yapısıdır.
4. Summon / Akıllı Çağırma: Sınırlı ODD İçinde L4-Benzeri Otonomi
Summon (bazı üreticilerde “Smart Summon”), aracın sürücünün bulunduğu noktaya kısa bir mesafeyi kendi başına kat etmesidir — sürücü artık bir tuşu sürekli basılı tutmaz, yalnızca hedefi (kendi konumunu veya bir park yerini) belirtir ve aracı gözlemler.
Bu, önceki iki basamaktan niteliksel olarak farklıdır: DDT’nin tamamı (algılama, planlama, kontrol) sistemdedir, insan sürekli aktif bir gözetim sinyali vermez. Bu tanım gereği L4’e yaklaşan bir yetenektir — ancak ODD o kadar dar tutulur ki risk bütçesi düşük kalır:
- Mekân: Yalnızca özel mülk (otopark, kişisel garaj çevresi) — kamu yoluna çıkış yasaktır.
- Hız: Yürüme hızıyla sınırlı (tipik olarak birkaç km/h).
- Mesafe: Kısa (tipik olarak birkaç düzine metre).
- Gözetim: Sürücünün aracı görüş hattında tutması ve bir mobil uygulama üzerinden sürekli “canlı” bir bağlantı sağlaması genellikle şarttır; bağlantı kesilirse araç durur.
EXAMPLE — Bir sürücü yağmurda AVM’li bir markette alışveriş arabasıyla çıkar, telefon uygulamasından “aracımı çağır” der. Araç park yerinden ayrılır, otopark içindeki yaya geçitlerinde durur, engelleri (yürüyen insanlar, alışveriş arabaları) algılayıp durur/devam eder ve sürücünün önünde durur. Sürücü bu süreç boyunca uygulama ekranından aracı izler ve gerektiğinde uzaktan durdurabilir.
ASSUMPTION — Summon/Smart Summon özelliğinin tam olarak hangi ülkelerde/eyaletlerde aktif olduğu ve özel mülk dışı (örn. otopark çıkışına bitişik özel yol) senaryolardaki yasal sınırları üretici ve bölgeye göre değiştiğinden, bu derste genel mimari ilkeler esas alınmış, kesin bir kapsam listesi verilmemiştir.
5. Algılama Paketi: 12x Ultrasonik Sensör + 360° Çevre Görüş (AVM)
Park otomasyonunun donanım omurgası, AD-04’te tanıtılan iki sensör tipinin füzyonudur:
- 12 Ultrasonik Sensör (USS): Ön tamponda 6, arka tamponda 6 sensör. Köşelerdeki sensörler (kısa menzilli, ~0.1-2.5 m) çok yakın engelleri (bordür, direk, başka bir araç) hassas ölçer; orta sensörler (~0.3-5 m) daha uzak nesneleri ve park ceplerinin genel geometrisini tarar.
- Around View Monitoring (AVM — 4 Balıkgözü Kamera): Ön ızgara, arka tampon/bagaj kapağı ve iki yan aynanın altına yerleştirilmiş, her biri ~190° görüş açısına sahip balıkgözü (fisheye) kameralar. Dört kameranın görüntüleri, homografi dönüşümü (her kameranın optik eksenini zemin düzlemine izdüşürüp dikişleyen bir görüntü işleme tekniği) ile birleştirilerek aracın tepeden görünümünü simüle eden tek bir “kuşbakışı” (bird’s-eye) görüntü üretilir.
| Sensör | Menzil | Birincil Görev |
|---|---|---|
| Köşe USS (4 adet) | ~0.1-2.5 m | Çok yakın engel (bordür, direk) tespiti |
| Orta USS (8 adet) | ~0.3-5 m | Park cebi genişlik/derinlik profili |
| AVM Kamerası (4 adet) | Görsel, ~190° FOV | Zemin çizgileri, yaya, bariyer tanıma |
FACT — Ultrasonik sensörler mesafe ölçümünde güçlüdür ama nesnenin ne olduğunu ayırt edemez (bir bordür mü, bir çocuk mu — yalnızca “bir şey var” bilgisini verir). AVM kameraları ise zemindeki park çizgilerini, tekerlek duraklarını ve boyanmış engelli/elektrikli araç park işaretlerini görsel olarak tanıyabilir. Bu füzyon, hem geometrik hassasiyeti (ultrasonik) hem semantik anlamı (kamera) aynı anda sağlar.
6. Dar Alan Yörünge Planlama: Reeds-Shepp ve Dubins Eğrileri
Otoyolda araç neredeyse hiç geri viteste hareket etmez; ancak paralel veya dikey park, ileri-geri manevra dizileri gerektirir. Bu yüzden yörünge planlama katmanı, tek yönlü hareketi varsayan klasik eğrilerden farklı bir matematiksel araç kullanır.
- Dubins Eğrileri: Yalnızca ileri hareket eden, sabit bir minimum dönüş yarıçapına () sahip bir aracın iki konfigürasyon (konum + yönelim) arasındaki en kısa yolu, düz çizgi ve sabit yarıçaplı yay segmentlerinin kombinasyonuyla hesaplar.
- Reeds-Shepp Eğrileri: Dubins’in genellemesidir — aracın hem ileri hem geri hareket edebildiğini varsayar. Park manevralarının neredeyse tamamı (özellikle paralel park) ileri-geri vites değişimi gerektirdiğinden, gerçek park planlayıcıları Reeds-Shepp ailesini kullanır.
Planlama süreci üç adımda özetlenebilir:
- Sensör verisinden (Bölüm 5) boş park cebinin geometrisi ve komşu engellerin konumu çıkarılır.
- Aracın mevcut konfigürasyonundan (x, y, yönelim açısı) hedef park konfigürasyonuna, minimum dönüş yarıçapı kısıtını ihlal etmeyen, ileri/geri segmentlerden oluşan en kısa Reeds-Shepp yolu hesaplanır.
- Bu yol, direksiyon açısı ve vites komutlarına (ileri/geri geçiş noktaları dahil) dönüştürülerek düşük seviyeli kontrolöre (aktüatörlere) gönderilir; yol boyunca sensörler engel algılarsa yörünge anlık olarak yeniden planlanır (replanning).
INTERPRETATION — Reeds-Shepp yörüngeleri “en kısa yol” değil, “aracın kinematik kısıtlarına (minimum dönüş yarıçapı, ileri/geri geçiş maliyeti) uyan en kısa yol” hesaplar. Bu ayrım önemlidir: matematiksel olarak en kısa yol genellikle aracın fiziksel olarak takip edemeyeceği bir eğri olurdu; Reeds-Shepp bu kısıtı doğrudan optimizasyon probleminin içine gömer.
7. AVP (Otonom Vale Parkı): Altyapı-Destekli Otomasyon ve ISO 23374
AVP, park otomasyonunun zirvesidir: sürücü otoparkın giriş noktasında iner, araç kapalı bir katlı otopark yapısı içinde herhangi bir boş yeri kendi başına bulur, oraya park eder ve bir mobil uygulama üzerinden çağrıldığında geri gelir. ISO 23374 standardı, bu senaryonun güvenlik ve fonksiyonel gereksinimlerini tanımlar.
AVP iki farklı mimari felsefeyle uygulanabilir:
Tip 1 — Araç-Merkezli (Vehicle-Centric)
Araç, kendi LiDAR/kamera/ultrasonik sensörleriyle otoparkı gerçek zamanlı haritalar (SLAM benzeri teknikler), boş yerleri kendi algılama yığınıyla tespit eder ve bağımsız hareket eder. Bu yaklaşım, AD stack’inin geri kalanında (AD-02’den beri incelediğimiz) gördüğümüz “araç-özerkliği” felsefesiyle tutarlıdır — otoparkın altyapısına bağımlı değildir.
Tip 2 — Altyapı-Destekli (Infrastructure-Centric)
Otopark tavanına monte edilmiş sabit kameralar/beacon’lar ve merkezi bir sunucu, otoparkın tamamını sürekli izler; boş yerleri tespit eder, araçlara rota komutlarını kablosuz (5G/V2X) olarak gönderir. Araç bu modda büyük ölçüde bir aktüatör kölesi gibi çalışır — kendi algılama yığını yalnızca acil fren/çarpışmadan kaçınma gibi son-an güvenlik fonksiyonu için devrede kalır.
CRITICAL — Neden Altyapı Desteği Gerekir? — Kapalı katlı otoparklar, AD stack’inin geri kalanının varsaydığı çalışma koşullarından sistematik olarak sapar:
- GPS’siz (GPS-Denied) Ortam: Beton katlar arası GNSS sinyali neredeyse tamamen kesilir; araç kendi konumunu GPS ile belirleyemez.
- Düşük Görüş Koşulları: Geceleri veya bodrum katlarda doğal ışık yoktur; kamera tabanlı algılamanın güvenilirliği düşer.
- Tekrarlayan/Belirsiz Geometri: Her kat neredeyse aynı görünür (aynı sütunlar, aynı çizgiler), bu da yalnızca araç sensörlerine dayanan SLAM için karışıklık (aliasing) riski yaratır.
Bu üç faktör, otoparkı araç-özerkliği felsefesinin zayıfladığı özel bir ortam yapar — bu yüzden ISO 23374’ün Tip 2 mimarisi, akıllı otopark altyapısının (sabit kameralar, konum işaretleri/beacon’lar) sorumluluğu araçla paylaşmasını öngörür. Bu, AD stack’inin diğer bölümlerinde (otoyol, şehir içi sürüş) gördüğümüz “sensör her şeyi araç üstünde taşır” felsefesinden bilinçli bir sapmadır.
FACT — Pratikte çoğu üretici, Tip 1 ve Tip 2’nin bir hibridini benimser: araç kendi sensörleriyle temel güvenliği (acil fren, engel algılama) her zaman bağımsız sağlar, ancak konumlandırma ve yer tahsisi gibi görevlerde mevcutsa altyapı verisinden faydalanır — altyapı yoksa araç yalnız başına (Tip 1 moduna düşerek) çalışmaya devam edebilir.
8. Park Neden İyi Bir “Otomasyon Kum Havuzu”dur?
FACT — Park otomasyonu, yüksek otomasyon seviyelerinin (L4) kamuya açık yollarda henüz hazır olmadığı üreticiler için bile erken devreye alınabilir — çünkü park, mühendislik açısından bir “kum havuzu” (sandbox) sunar:
- Düşük Kinetik Enerji = Düşük Risk: bağıntısı gereği, hız düştükçe kinetik enerji karesel olarak azalır. 5 km/h’de bir çarpışmanın sonucu, 100 km/h’dekiyle kıyaslanamayacak kadar hafiftir — bu da doğrulama (validation) yükünü, aynı otonomi seviyesi için otoyola göre çok daha düşük tutar.
- Sınırlı (Bounded) Ortam: Bir otopark, otoyoldan bile daha yapılandırılmış ve kapalıdır — sabit giriş/çıkış noktaları, öngörülebilir trafik akışı (çoğunlukla yaya ve düşük hızlı araç), dış hava koşullarından (yağmur, kar, doğrudan güneş kamaşması) büyük ölçüde izole bir ortam.
- Tekrarlayan Senaryo Uzayı: Bir kez haritalanmış bir otopark, gün be gün neredeyse aynı kalır (dinamik unsurlar yalnızca araçlar/yayalardır) — bu da otoyoldaki geofencing mantığına (bkz. AD-13, Bölüm 5.C) benzer şekilde, dar bir ODD içinde erken doygunluğa ulaşmayı kolaylaştırır.
Bu nedenle AVP, birçok üretici ve teknoloji şirketi için L4’ü ticari olarak kanıtlayacakları ilk gerçek dünya alanı olarak konumlanır — kamuya açık yollarda L4’e geçmeden önce, kontrollü ve düşük riskli bir ortamda tam otonom operasyonun (algılama, planlama, kontrol, filo yönetimi) uçtan uca doğrulanmasını sağlar. AD-15’te ele alacağımız robotaksi mimarisindeki yedeklilik ilkelerinin birçoğu, kavramsal olarak AVP geliştirme sürecinde de test edilir — ancak robotaksi kamu yolunda çalıştığından risk bütçesi çok daha geniştir.
Sık Sorulan Sorular
S1: Summon, tam bir Seviye 4 robotaksi ile aynı şey midir? Hayır. İkisi de DDT’nin tamamını insan gözetimi olmadan yürütür, ancak Summon’ın ODD’si (özel mülk, yürüme hızı, birkaç düzine metre) robotaksininkinden (kamu yolu, trafik hızı, kilometrelerce rota) kıyaslanamayacak kadar dardır. Summon, “L4-benzeri” bir yetenektir; resmi olarak L4 sertifikasyonu genellikle AVP ve robotaksi gibi daha geniş kapsamlı sistemler için aranır.
S2: AVP’de araç kendi sensörleri olmadan yalnızca altyapıya güvenebilir mi? Genellikle hayır — ISO 23374 kapsamındaki sistemlerde bile araç, acil fren ve çarpışmadan kaçınma gibi son-an güvenlik fonksiyonlarını kendi sensörleriyle bağımsız sağlamak zorundadır. Altyapı, konumlandırma ve yer tahsisini kolaylaştırır ama nihai güvenlik sorumluluğunu tamamen devralmaz.
S3: RPA ile Summon arasındaki temel fark nedir? RPA’da sürücü sürekli bir tuşu basılı tutarak aktif onay verir (bırakırsa araç durur); Summon’da sürücü yalnızca hedefi belirtir ve aracı gözlemler, sürekli fiziksel bir onay sinyali gerekmez. Bu, Summon’ın DDT sorumluluğunu RPA’dan daha fazla sisteme kaydırdığı anlamına gelir.
Özet
- Park otomasyonu APA → RPA → Summon → AVP şeklinde kademeli bir merdivenle olgunlaşır; her basamak sürücünün araçla mekânsal/görsel ilişkisini bir adım daha gevşetir.
- APA, ultrasonik sensörlerle park yeri geometrisini tespit eder ve uygulamaya göre SAE Seviye 1 veya 2’dir; RPA sürücüyü araç dışına taşır ama sürekli onay (dead-man’s switch) gerektirir.
- Summon, çok dar bir ODD (özel mülk, yürüme hızı, kısa mesafe) içinde L4-benzeri bir otonomi sağlar.
- 12 ultrasonik sensör ve 4 balıkgözü AVM kamerası, geometrik hassasiyeti (ultrasonik) ve semantik anlamı (kamera) birlikte sağlayan temel algılama paketidir.
- Reeds-Shepp eğrileri, aracın ileri-geri vites değiştirebildiği dar alan manevralarında kinematik kısıtlara uyan en kısa yörüngeyi hesaplar.
- AVP (ISO 23374), Tip 1 (araç-merkezli) ve Tip 2 (altyapı-destekli) mimarileriyle uygulanabilir; kapalı otoparkların GPS’siz ve düşük görüşlü doğası, altyapı desteğini pratik bir gereklilik hâline getirir.
- Park, düşük kinetik enerji ve sınırlı/tekrarlayan ortamı sayesinde üreticiler için düşük riskli bir “otomasyon kum havuzu” sunar — kamuya açık yollarda L4’e geçmeden önce test alanı işlevi görür.
Kaynaklar ve Doğrulama Notu
- ISO 26262 (Fonksiyonel Güvenlik — Yol Araçları)
- ISO 21448 (SOTIF — Amaçlanan İşlevin Güvenliği)
- SAE J3016:2021 (Sürüş Otomasyonu Seviyeleri Taksonomisi)
- ISO 23374 (Intelligent Transport Systems — Automated Valet Parking Systems)
- Bosch Automated Valet Parking Teknik Genel Bakış Dokümantasyonu
ASSUMPTION — Summon/Smart Summon ve AVP özelliklerinin ülke/bölge bazlı yasal kapsamı ve hangi otopark yapılarının Tip 2 altyapısıyla donatıldığı sık değiştiğinden, bu derste mimari ilkeler esas alınmış, kesin dağıtım rakamları verilmemiştir; güncel kapsam için üretici ve otopark operatörü resmi kaynaklarına bakılmalıdır.
Sıradaki Ders
- AD-15 — Robotaxi Mimarisi: Donanım Yedekliliği ve Filo Operasyonları: İnsan yedeğinin bulunmadığı Seviye 4 robotaksilerde neden her kritik alt sistemin (sensör, hesaplama, aktüasyon, güç) yedekli tasarlanması gerektiği ve filo operasyonlarının (teleoperasyon, sevkiyat, bakım) gerçek dünya mühendisliği.
Teknik Diyagramlar
Quiz
Sürücünün otopark kapısında inip aracın kendi kendine boş yer bulup park ettiği Seviye 4 sisteme ne ad verilir?
AVP (ISO 23374) sürücüsüz katlı otopark vale park etme sistemidir.
Otomatik park sistemlerinde araç çevresini 360 derece tepeden görmek için hangi kameralar kullanılır?
Ön, arka ve ayna altlarındaki 4 balıkgözü kamera kuşbakışı çevre görüntüsü (AVM) oluşturur.
Dar park alanlarında ileri ve geri vites manevralarını minimum dönüş yarıçapıyla planlayan eğri türü hangisidir?
Reeds-Shepp eğrileri ileri ve geri yönlü dairesel yayları birleştirerek dar alanda en kısa park rotasını çıkarır.
Park yeri taramasında tampon köşelerindeki yan ultrasonik sensörler (Side USS) nasıl çalışır?
Yan ultrasonik sensörler araç hareket halindeyken iki araç arasındaki boş cebi akustik olarak haritalar.
ISO 23374 Tip 2 AVP (Altyapı Tabanlı) mimarisinde rota planlama ve kontrol kararlarını kim verir?
Tip 2 AVP'de otopark altyapısı aracı harici kameralarla izler ve sürüş komutlarını V2X ile araca gönderir.