
- ADAS sensör paketini oluşturan 6 temel modalitenin fiziksel prensiplerini açıklayabilmek.
- 77-81 GHz FMCW radar ile tek chirp çerçevesinde hem menzil hem Doppler bağıl hızının nasıl çözüldüğünü türetebilmek.
- ToF (Time-of-Flight) LiDAR sistemlerinde mekanik, katı-hal (MEMS) ve flaş mimarileri ile 905 nm/1550 nm güç-menzil dengesini göz güvenliği fiziğiyle değerlendirebilmek.
- Kamera FOV/çözünürlük dengesini ve çok-odaklı (trifocal) kamera kümesi mantığını kavramak.
- GNSS-RTK ve 6 Eksenli IMU entegrasyonuyla santimetre hassasiyetinde pozisyonlamanın temellerini ve neden gerekli olduğunu kavramak.
AD-04 — ADAS Sensörleri: Kamera, Radar, LiDAR, Ultrasonik, GNSS ve IMU
FACT — Otonom bir araç, hiçbir insan sürücünün sahip olmadığı bir algı setine sahiptir: aynı anda görünür ışığı, milimetre dalga radyo frekansını, kızılötesi lazer darbelerini, akustik basınç dalgalarını ve uydu zamanlama sinyallerini işler. Bu ders, o beş fiziksel modalitenin (ve tümleyicisi IMU’nun) donanım seviyesindeki çalışma prensiplerini, birbirine göre güçlü/zayıf yönlerini ve neden hiçbirinin tek başına yeterli olmadığının temelini atar.
Bu derste şunları öğreneceksin:
- Elektromanyetik Spektrum ve Sensör Modaliteleri — hangi dalga boyu hangi işi görür.
- Otomotiv Kameraları — mono/stereo, rolling/global shutter, HDR, çok-odaklı kamera kümeleri.
- 77-81 GHz FMCW Radar — tek chirp’te menzil ve hız çözümü, neden her havada çalışır, 4D görüntüleme radarı.
- LiDAR Mimarileri — mekanik, katı-hal (MEMS), flaş; 905 nm vs 1550 nm göz güvenliği fiziği.
- Ultrasonik Sensörler — neden hâlâ vazgeçilmez.
- GNSS-RTK + IMU Füzyonu — santimetre seviyesi konumlamanın temeli.
- Vaka İncelemesi: Sensör Paketi Felsefeleri — Tesla Vision, Waymo, Mercedes/BMW L3.
1. Elektromanyetik Spektrum ve Sensör Modaliteleri
FACT — Otonom araçlar tek bir sensöre bağımlı kalamaz; çünkü her fiziksel dalga boyunun madde ile etkileşimi (yansıma, saçılma, soğurma) köklü biçimde farklıdır. Bu fiziksel çeşitlilik, ders AD-05’te işleyeceğimiz “her sensörün bir kör noktası vardır” ilkesinin de kaynağıdır.
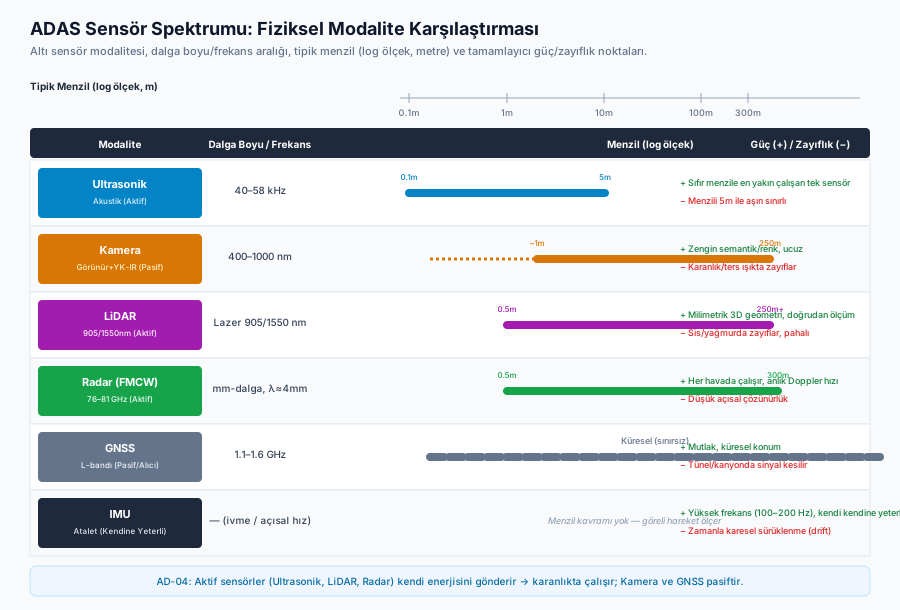
| Modalite | Dalga Boyu / Frekans | Tipik Menzil | Doğrudan Ölçtüğü | Aktif/Pasif |
|---|---|---|---|---|
| Ultrasonik | Akustik, 40–58 kHz | 0.1 – 5 m | Mesafe (ToF) | Aktif |
| Kamera | Görünür + yakın-IR, 400–1000 nm | 0 – 250 m | Işık şiddeti / renk | Pasif |
| LiDAR | Lazer, 905 nm veya 1550 nm | 0.5 – 250 m+ | Mesafe (ToF), yoğunluk | Aktif |
| Radar | Milimetre dalga, 76–81 GHz (λ ≈ 4 mm) | 0.5 – 300 m | Mesafe + bağıl hız | Aktif |
| GNSS | L-bandı, 1.1–1.6 GHz | Küresel | Mutlak konum | Pasif (alıcı) |
| IMU | — (atalet) | — | İvme, açısal hız | Kendi kendine yeterli |
Tablodaki “Aktif/Pasif” ayrımı kritik bir mühendislik sonucu doğurur: aktif sensörler (radar, LiDAR, ultrasonik) kendi enerjilerini ortama gönderip yansımasını ölçtükleri için karanlıkta çalışabilir; pasif sensörler (kamera) ortamdaki mevcut fotonlara muhtaç kalır.
2. Otomotiv Kameraları (Vision Sensors)
2.1 Mono vs Stereo
Tek kamera (mono) derinliği doğrudan ölçemez; 3D mesafe bilgisini nesnenin görünür boyutundan ve öğrenilmiş görsel ipuçlarından (perspektif, oklüzyon, boyut önceleri) bir sinir ağı ile tahmin eder. Stereo kamera çifti ise klasik triangülasyonla gerçek bir metrik derinlik üretir:
Burada odak uzaklığı, iki kamera arasındaki taban uzunluğu (baseline) ve disparite (aynı nesnenin iki görüntüdeki piksel kayması). Baseline ne kadar büyükse uzak mesafedeki derinlik hassasiyeti o kadar artar — ama araç gövdesine sığdırılabilecek baseline fiziksel olarak sınırlıdır (tipik olarak 12–20 cm), bu da stereo kameraların pratik derinlik menzilini otoyol mesafelerinde (150 m+) sınırlar.
2.2 Rolling Shutter vs Global Shutter
WARNING — Rolling shutter’lı bir CMOS sensör, görüntünün her satırını sırayla (üstten alta) milisaniyelik bir gecikmeyle okur. Sabit bir sahnede bu görünmez; ama sensöre göre yüksek bağıl hızda hareket eden bir nesne (örneğin karşı şeritten bağıl hızla yaklaşan bir araç, ya da dönen bir tekerlek) her satırda farklı bir anda “yakalanır”. Sonuç: dikey nesneler eğik (skew), döner nesneler bozuk (jello effect) görünür — bu da kutu köşelerinin hatalı konumlanmasına ve tracking hatasına yol açar.
Global shutter’da tüm piksel dizisi aynı anda (tek bir zaman damgasında) örneklenir; bu geometrik distorsiyonu tamamen ortadan kaldırır. Bedeli: global shutter sensörlerin piksel başına ek depolama devresi gerektirmesi nedeniyle rolling shutter’a göre daha düşük ışık hassasiyeti (dolum kapasitesi/fill factor) ve genelde daha yüksek maliyettir. Bu yüzden üretim ADAS sistemlerinde stereo çiftler ve yüksek-hız/yüksek-hassasiyet gerektiren ön kameralarda global shutter tercih edilirken, düşük hızlı/park kameralarında rolling shutter’ın maliyet avantajı kabul edilebilir.
2.3 HDR: Neden 120–140 dB Gerekli
İnsan gözünün anlık dinamik aralığı ~10–14 stop (yaklaşık 60–90 dB) iken, standart bir CMOS sensör tek pozlamada ~60–70 dB yakalar. Ama bir tünel çıkışı sahnesi aynı karede hem tünel içi gölgeyi (birkaç lux) hem doğrudan güneşi (100.000+ lux) içerir — bu fark 120–140 dB’yi bulur. Otomotiv kameraları bunu genellikle çoklu-pozlama birleştirme (multi-exposure HDR) ile çözer: aynı sahne art arda kısa/orta/uzun pozlamalarla yakalanır ve bir ISP (Image Signal Processor) bu karelerin doyum yapmayan bölgelerini birleştirir. HDR olmadan tünel çıkışında/gün batımında şerit çizgileri ve yayalar ya tamamen beyaza yanar (blooming) ya da siyaha gömülür — bu, AD-05’te ele alacağımız “sun glare” başarısızlık modunun kök nedenidir.
2.4 FOV/Çözünürlük Dengesi: Neden Tek Kamera Yetmez
Geniş açı (wide FOV, ör. 120°+) bir kamera yakın-alan yanal trafiği (kavşakta soldan/sağdan gelen araç) görür ama uzak bir nesne çok az piksel kaplayacağından (açısal çözünürlük düşük) 150+ metrede güvenilir sınıflandırma yapamaz. Dar açı (telefoto, ör. 35°) bir kamera ise otoyol hızında fren mesafesi hesaplamak için gereken 200+ metre menzilde nesneyi yeterli piksel yoğunluğuyla görür ama görüş alanı dardır, yakın-alan kör noktası oluşturur.
INTERPRETATION — Bu, tek bir kamerayla çözülemeyen temel bir optik ödünleşimdir (odak uzaklığı arttıkça FOV azalır, bu bir tasarım tercihi değil lens fiziğidir). Üretim sistemlerinin çoğu (Mobileye tabanlı sistemler, Tesla’nın ön kamera kümesi) bu yüzden ön camda üç-odaklı (trifocal) bir kamera kümesi kullanır: geniş açı (yakın kesişim/kavşak), ana/orta açı (genel sürüş) ve dar açı/telefoto (uzun menzilli otoyol tespiti). Üç görüntü ayrı ayrı işlenip semantik katmanda birleştirilir.
Trifocal Ön Kamera Kümesi — Üstten Görünüm (FOV Örtüşmesi):

                      Telefoto (~35°, ~250m)
                     /└──────┘\
                    /           \
        Ana (~50°, ~150m)        \
       /└────────────┘\         \
      /                 \         \
  Geniş (~120°, ~60m)     \         \
 └──────────────────┘      \         \
                             \         \
        [ARAÇ]───────────────▶ sürüş yönü
3. 77–81 GHz FMCW Radar
3.1 Menzil ve Hızın Tek Chirp Çevriminde Çözümü
Otomotiv radarları FMCW (Frequency Modulated Continuous Wave) modülasyonu kullanır: verici, frekansı zamanla doğrusal olarak taranan bir “chirp” sinyali yayar.
Burada chirp bant genişliği (tipik 1–4 GHz), chirp süresi (tipik 10–50 µs) ve chirp eğimidir. Hedeften yansıyan sinyal, gidiş-dönüş süresi kadar gecikmeli olarak alıcıya döner. Alıcı, gelen sinyali giden sinyalle karıştırır (mixing/dechirping); bu işlem iki sinyal arasındaki anlık frekans farkını, yani vuru frekansını () üretir:
FMCW Chirp Diyagramı (Frekans-Zaman):

  f
  ^
  |     Gönderilen (tx)        Alınan (rx, τ gecikmeli)
  |    /|                      /|
  |   / |                     / |
  |  /  |                    /  |
  | /   |     f_b ←─ vuru ─→/   |
  |/____|___________________/___|______> t
  0     τ (gidiş-dönüş gecikmesi = 2R/c)

  f_b, tx ve rx'in aynı anda örneklenen frekans farkıdır.
Aynı zamanda hedef sensöre göre hareket ediyorsa, yansıyan sinyalde ek bir Doppler frekans kayması oluşur:
Burada hedefin radyal bağıl hızı, taşıyıcı frekans (~77 GHz). Tek bir chirp’teki toplam vuru frekansı hem menzil hem Doppler bileşenini içerir (); bu ikisini ayrıştırmak için üretim radarları bir çerçeve içinde art arda çok sayıda chirp gönderir ve elde edilen 2 boyutlu veriyi (hızlı-zaman: chirp içi örnekler, yavaş-zaman: chirp’ler arası) 2D FFT ile işler — birinci FFT menzili, ikinci FFT (chirp’ler arası faz değişiminden) hızı çözer. Bu tüm işlem tek bir radar çerçevesi içinde (tipik ~10–50 ms) tamamlanır.
CRITICAL — Bu, radarı kamera ve LiDAR’dan temelde farklı kılan noktadır: kamera veya LiDAR bir nesnenin hızını ölçmek için iki ayrı çerçeveyi karşılaştırıp (optik akış veya art arda nokta bulutu farkı) sonlu farklar almak zorundadır — bu ek gecikme (latency) ve gürültü katar. Radar ise Doppler etkisi sayesinde hızı, konumla aynı ölçüm çerçevesinde, doğrudan ve anlık olarak verir. Acil fren senaryolarında bu fark kritik milisaniyeler kazandırır.
3.2 Neden Radar Her Havada Çalışır
Radar dalga boyu (), sis/yağmur/kar damlacıklarının tipik boyutundan (~10–100 µm su damlacığı, kar taneleri biraz daha büyük) yaklaşık 40–400 kat daha büyüktür. Elektromanyetik saçılma teorisinde (Rayleigh saçılım rejimi, parçacık boyutu ≪ dalga boyu), saçılma verimi parçacık boyutunun dalga boyuna oranının dördüncü kuvvetiyle ölçeklenir — yani parçacık dalga boyundan çok küçükse saçılma ihmal edilebilir düzeydedir. Radar dalgası bu yüzden sis/yağmur damlacıklarının neredeyse tamamen yanından geçer, enerjisinin büyük kısmını kaybetmeden gerçek hedefe (araç, yaya, duvar) ulaşır. Bu, radarı ADAS paketinin “her hava” omurgası yapan temel fiziksel gerçektir (LiDAR’ın aynı koşullarda neden zayıfladığını AD-05’te göreceğiz).
3.3 4D Görüntüleme Radarı
Klasik otomotiv radarı üç boyut çözer: menzil, azimut (yatay açı), hız. 4D görüntüleme radar, büyük sanal MIMO anten dizileri (çok sayıda verici × alıcı anteninin sinyal işlemede birleştirilmesiyle elde edilen yüzlerce sanal kanal) kullanarak dördüncü boyutu — elevasyon (dikey açı) — de çözer. Sonuç, LiDAR’a benzer yoğun bir 3D radar nokta bulutu olur: artık radar sadece “önde bir şey var, X metre uzakta, Y hızla yaklaşıyor” demekle kalmaz, o nesnenin kabaca yüksekliğini de (üst geçit mi, gerçek engel mi ayrımı) verebilir. Bazı üreticiler bunu LiDAR bağımlılığını azaltmanın bir yolu olarak konumlandırıyor — ama açısal çözünürlüğü LiDAR’a hâlâ ulaşmaz (bkz. AD-05, §2).
4. LiDAR Mimarileri ve Dalga Boyu Ticareti
LiDAR, nanosaniyelik lazer darbelerinin gidiş-dönüş uçuş süresini (Time-of-Flight, ToF) ölçerek doğrudan metrik mesafe üretir:
Bu basit fiziksel ilke, ışık hızının sabitliği sayesinde milimetrik hassasiyette çalışır — kamera veya radardan farklı olarak tahmin değil doğrudan ölçümdür.
4.1 Mekanik, Katı-Hal (MEMS) ve Flaş Mimariler
| Mimari | Çalışma Prensibi | FOV | Maliyet | Güvenilirlik Riski |
|---|---|---|---|---|
| Mekanik (spinning) | Lazer/dedektör dizisi motorla 360° döner | 360° yatay | Yüksek (hassas mekanik montaj) | Aşınma, titreşim, yataklama ömrü |
| Katı-hal / MEMS | Mikro-ayna lazer demetini elektromekanik olarak tarar | Dar-orta (tipik 60–120°) | Orta | Az hareketli parça, ama mikro-ayna hâlâ mekanik |
| Flaş (Flash LiDAR) | Tüm sahne tek darbeyle aydınlatılır, ToF dizi sensörle eşzamanlı okunur | Sabit, kamera benzeri | Düşük-Orta (ölçekte) | Hareketli parça yok; menzil güç yayılımıyla sınırlı |
INTERPRETATION — Bu üç mimari arasındaki seçim klasik bir mühendislik ödünleşimidir: mekanik LiDAR en geniş ve en homojen FOV’u sunar ama hareketli parçalar otomotiv titreşim/ömür gereksinimleriyle (tipik 15 yıl / 300.000 km hedefi) gerilim yaratır. Katı-hal ve flaş mimariler bu güvenilirlik riskini azaltır ama ya FOV’dan (katı-hal) ya da menzilden (flaş, çünkü enerji tüm sahneye aynı anda yayılır, odaklı bir tarama demeti gibi tek noktaya yoğunlaşmaz) taviz verir.
4.2 905 nm vs 1550 nm: Göz Güvenliği Fiziği
Bu, LiDAR mühendisliğinin en önemli tasarım kararlarından biridir ve doğrudan insan gözünün optik anatomisinden kaynaklanır.
İnsan gözü, 400–1400 nm aralığındaki ışığı (görünür + yakın kızılötesinin bir kısmı — “retinal tehlike bölgesi”) kornea ve lens tarafından kırılıp doğrudan retina üzerine odaklanacak şekilde iletir. Bu bant içinde kalan 905 nm lazer ışığı gözün doğal optiğiyle retinaya milimetrenin binde biri mertebesinde bir noktaya odaklanır — yani gözün kendisi lazer enerjisini yoğunlaştıran bir mercek gibi davranır. Bu nedenle IEC 60825-1 göz güvenliği standardı, 905 nm lazerler için izin verilen tepe optik gücü çok düşük bir sınırda (Class 1 eye-safe limiti) tutar.
1550 nm dalga boyu ise bu bandın dışındadır: bu ışık, gözün ön yapıları (kornea, sulu tabaka, lens) tarafından retinaya ulaşmadan neredeyse tamamen soğurulur. Tehlike artık odaklanmış bir retina yanığı değil, dağınık bir kornea ısınmasıdır — ve izin verilen güç sınırı bu yüzden 905 nm’ye göre kabaca 10–50 kat daha yüksektir.
FACT — LiDAR menzili, alıcıya dönen foton sayısıyla doğrudan ilişkilidir ve bu sayı gönderilen tepe optik güçle ölçeklenir; atmosferik soğurma ve ters-kare yayılım kayıpları nedeniyle menzil, güçle doğrusaldan daha hızlı büyür. Bu yüzden göz güvenliği sınırındaki 10–50 kat’lık fark, 1550 nm sistemlere 250 m’nin üzerinde menzil sağlarken, 905 nm sistemleri tipik olarak 100–200 m bandında sınırlar.
Bedeli: 1550 nm ışığı silikon fotodiyotlarla algılanamaz (silikonun soğurma bandı dışındadır); bunun yerine çok daha pahalı InGaAs (İndiyum Galyum Arsenit) dedektörler gerekir. Bu yüzden 905 nm hâlâ kitle-pazar/orta menzilli LiDAR’larda (tüketici otomotiv segmenti) yaygın, 1550 nm ise uzun menzil gerektiren robotaksi/otoyol sınıfı sistemlerde tercih ediliyor.
5. Ultrasonik Sensörler: Neden Hâlâ Vazgeçilmez
Ultrasonik sensörler 40–58 kHz akustik dalgalar yayıp yankının dönüş süresini ölçer; menzilleri 0.1–5 metreyle sınırlıdır. Bu, radar ve LiDAR’ın çok üstünde göründüğü bir alan gibi dursa da, ultrasonik hâlâ hemen her üretim aracında bulunur — çünkü sıfır menzile en yakın çalışan tek sensördür.
Radar ve LiDAR’ın her ikisinin de fiziksel bir minimum menzili vardır: radar, verici ile alıcı arasındaki sinyal sızıntısı (leakage) nedeniyle çok yakın mesafede kendi vericisinin yansımasını hedeften ayırt edemez; LiDAR’da da benzer şekilde çok kısa uçuş sürelerini çözecek zamanlama hassasiyeti pratik sınırlara dayanır. Park manevrasında bir bordür taşına veya duvara 30 santimetre kalan bir araç için bu iki sensör “kör” kalabilirken, ultrasonik tam bu bölgede en güvenilir sonucu üretir. Maliyeti de (birkaç dolar mertebesinde) diğer tüm modalitelerin çok altındadır — bu yüzden bir aracın çevresine 6-12 adet ultrasonik sensör dizmek ekonomik olarak önemsizdir.
6. GNSS-RTK ve IMU: Santimetre Seviyesi Konumlama
6.1 Standalone GNSS’in Yetersizliği
Tek başına bir GNSS alıcısı (GPS/Galileo/GLONASS/BeiDou), atmosferik gecikme, uydu saat hataları ve çoklu-yol (multipath) etkileri nedeniyle tipik olarak 1–5 metre hassasiyetle konum verir. Bu, bir şeridin ortasında mı yoksa komşu şeritte mi olduğunuzu ayırt etmeye yetmez — tipik şerit genişliği 3.0–3.75 metredir.
6.2 RTK Düzeltmesi
RTK (Real-Time Kinematic), konumu bilinen sabit bir yer istasyonundan (baz istasyonu) gelen düzeltme verisini araçtaki alıcıyla gerçek zamanlı karşılaştırarak atmosferik ve yörüngesel hata bileşenlerinin çoğunu iptal eder. Baz istasyonuna yeterince yakın (tipik <20-30 km) ve açık gökyüzü görüşü altında RTK, standalone GNSS’in 100–1000 katı daha hassas olan 1–3 santimetre seviyesinde konum sağlayabilir.
6.3 IMU ile Köprüleme (Dead Reckoning)
GNSS sinyali tünellerde, çok katlı otoparklarda ve yüksek binalar arasındaki “şehir kanyonlarında” (urban canyon) tamamen kesilir veya çoklu-yol yansımaları nedeniyle ciddi şekilde bozulur. Bu boşlukları kapatan sensör IMU’dur (Inertial Measurement Unit): 3 eksen ivmeölçer + 3 eksen jiroskop (6-DoF), aracın ivmesini ve açısal hızını yüksek frekansta (tipik 100–200 Hz) doğrudan ölçer.
GNSS sinyali kesildiğinde konumlama sistemi son bilinen GNSS-RTK konumundan başlayarak IMU çıktısını zaman içinde integre eder (dead reckoning / ölü hesap):
WARNING — İvmeölçer/jiroskop çıktısındaki küçük sistematik yanlılıklar (bias) ve gürültü, çift integrasyon nedeniyle zamanla karesel olarak birikir (integrasyon hatası). Bu yüzden IMU tek başına dakikalar mertebesinde güvenilir kalabilir ama saatler mertebesinde değil — GNSS sinyali geri geldiği anda konum tekrar “çapalanmalıdır” (re-anchoring). Bu döngüsel GNSS-RTK ↔ IMU köprülemesi, genellikle bir Genişletilmiş Kalman Filtresi (EKF) içinde birleştirilir.
Bu santimetre seviyesi, sürekli-kullanılabilir konumlama neden önemlidir? Çünkü bir aracın hangi şeritte olduğunu (lane-level localization) güvenilir biçimde bilmesi — dolayısıyla şerit değiştirme, kavşak manevrası veya HD harita hizalaması gibi kararları alabilmesi — ancak GNSS’in tek başına sağlayamayacağı bu hassasiyetle mümkündür. Bu konuyu AD-08’de (Localization: GNSS/RTK, Dead Reckoning, HD Maps ve SLAM) derinlemesine ele alacağız.
7. Vaka İncelemesi: Sensör Paketi Felsefeleri
ASSUMPTION — Aşağıdaki örnekler kamuya açık üretici açıklamalarına ve endüstri raporlarına dayanır; tam donanım revizyonları ve tarihler üreticiye/model yılına göre değişebilir, bu derste verilen rakamlar kavramsal referans amaçlıdır, güncel teknik özellikler için üretici dokümantasyonuna bakılmalıdır.
Tesla Vision (sadece kamera): Tesla, 2021’den itibaren Kuzey Amerika’daki bazı modellerinde radarı, sonrasında ultrasonik sensörleri de kaldırarak sekiz kameralık bir dizi ve nöral ağ tabanlı “occupancy network” mimarisine dayanan tamamen görüntü-tabanlı bir algılama yaklaşımına geçti. Gerekçe: kameralar zaten en zengin semantik bilgiyi taşır, doğru eğitilmiş bir sinir ağı derinlik ve hızı da görüntüden çıkarabilir; ek modaliteler donanım maliyeti ve sensör-füzyon karmaşıklığı ekler. Eleştiri: bu yaklaşım, §2-3’te anlatılan kamera zayıflıklarını (ters güneş ışığı, yoğun sis, gece) telafi edecek bağımsız bir modaliteden (radar’ın her-hava Doppler yeteneği gibi) mahrum kalır — bu da düzenleyici kurumların ve güvenlik araştırmacılarının inceleme konusu olmuştur.
Waymo (LiDAR-ağırlıklı redundancy-first): Waymo, özel tasarım LiDAR + radar + kamera kombinasyonunu bir arada kullanan, pahalı ama yüksek geometrik-doğruluk redundancy’si sunan bir sensör paketi tercih etti. Felsefe: her modalitenin bağımsız olarak güvenilir bir dünya modeli üretebilmesi, sürücüsüz (driverless) operasyon için gereken güven seviyesini haklı çıkarır — maliyet, ölçek büyüdükçe düşürülebilecek ikincil bir kısıttır.
Mercedes-Benz DRIVE PILOT / BMW L3 sistemleri (radar+kamera+LiDAR füzyonu): Koşullu L3 otomasyonu (SAE J3016, bkz. AD-03) için sertifika alan sistemler, tipik olarak radar + kamera + LiDAR’ı birlikte kullanan bir füzyon mimarisi benimser. Gerekçe: L3’te sürücü belirli koşullarda dikkatini yoldan çekebilir, dolayısıyla sistemin belirli bir modalitenin başarısızlığında bile güvenli kalabilmesi (fail-operational davranış) gerekir — bu da tek-modalite bağımlılığını düzenleyici açıdan kabul edilemez kılar.
INTERPRETATION — Bu üç yaklaşım, ADAS/AV mühendisliğindeki temel bir felsefi ayrımı özetler: maliyet ve ölçeklenebilirlik öncelikli, saf-öğrenme-tabanlı yaklaşım (Tesla) ile fiziksel redundancy ve doğrulanabilir geometrik doğruluk öncelikli yaklaşım (Waymo, Mercedes/BMW) arasında. Hangisinin “doğru” olduğu hâlâ endüstride aktif tartışma konusudur; bu dersin amacı bir taraf tutmak değil, her sensörün fiziksel sınırlarını anlayıp bu tartışmayı bilgiyle değerlendirebilmenizi sağlamaktır.
Sıkça Sorulan Sorular (FAQ)
S: Radar neden kamerayla aynı çözünürlükte nesne sınıflandırması yapamıyor?
FACT — Radar açısal çözünürlüğü anten dizisinin fiziksel boyutuyla sınırlıdır (tipik 1.5°–4° azimut) ve bir aracın metal yüzeyi çoğu enerjiyi birkaç güçlü “parlama noktasına” (specular reflection) yansıtır — nesnenin tam şeklini değil. Kamera ise binlerce pikselle dolu bir yüzey deseni yakalar. Bu yüzden radar “bir şey var, X metrede, Y hızla” der, ama “bu bir yaya mı bisikletli mi” sorusunu güvenilir yanıtlayamaz (bu konuyu AD-06’da Perception bağlamında genişleteceğiz).
S: 4D görüntüleme radarı LiDAR’ın yerini tamamen alabilir mi?
INTERPRETATION — Şu an için hayır: 4D radar elevasyon çözünürlüğü kazandırsa da nokta yoğunluğu ve açısal çözünürlük hâlâ LiDAR’ın gerisindedir. Daha çok LiDAR’ı tamamlayan, maliyet-hassas sistemlerde LiDAR sayısını azaltmayı mümkün kılan bir ara katman olarak konumlanıyor.
S: IMU tek başına neden GNSS’in yerini alamaz?
WARNING — IMU yalnızca göreli hareketi (ivme/açısal hız) ölçer, mutlak konumu değil. Dead reckoning entegrasyonu zamanla kayar (drift); GNSS’in periyodik “sıfırlaması” olmadan IMU’nun tek başına ürettiği konum dakikalar içinde onlarca metre hata biriktirebilir.
Özet
- Otonom araç sensör paketi altı tamamlayıcı modaliteden oluşur: kamera (zengin semantik, pasif), radar (her-hava, anlık Doppler hızı), LiDAR (yoğun metrik 3D geometri), ultrasonik (sıfır-menzil yakın alan), GNSS (mutlak konum) ve IMU (yüksek frekanslı göreli hareket).
- Kameralarda rolling/global shutter seçimi, HDR (120-140 dB) ve çok-odaklı (trifocal) kamera kümeleri, tek bir lens/sensörün fiziksel sınırlarını aşmak için gerekli mühendislik çözümleridir.
- FMCW radar, chirp’in beat frekansından menzili, Doppler kaymasından bağıl hızı aynı ölçüm çerçevesinde çözer — bu, kare-farkına dayanan kamera/LiDAR hız tahmininden temelde farklı ve daha hızlıdır. Milimetre dalga boyu, radarı fiziksel olarak sis/yağmur/kar’a dayanıklı kılar.
- LiDAR mimarisi (mekanik/katı-hal/flaş) FOV-maliyet-güvenilirlik ödünleşimini; dalga boyu seçimi (905 nm/1550 nm) göz güvenliği fiziğinden kaynaklanan güç-menzil ödünleşimini belirler.
- Ultrasonik, radar/LiDAR’ın minimum menzil kör noktasını kapatır; GNSS-RTK + IMU füzyonu santimetre seviyesi şerit-düzeyi konumlamanın temelidir.
- Tesla Vision, Waymo ve Mercedes/BMW L3 sistemleri, “saf öğrenme + minimum donanım” ile “fiziksel redundancy + doğrulanabilir geometri” arasındaki felsefi ayrımı somutlaştıran gerçek dünya vaka örnekleridir.
Kaynaklar ve Doğrulama Notu
Bu derste sunulan fiziksel prensipler ve dalga boyu/frekans aralıkları SAE J3016 terminolojisi, ISO 26262 fonksiyonel güvenlik çerçevesi, Winner et al. (Handbook of Driver Assistance Systems), Skolnik (Introduction to Radar Systems) ve IEC 60825-1 lazer ürün güvenliği standardına dayanmaktadır. Üretici-özgü donanım detayları (Tesla Vision, Waymo, Mercedes DRIVE PILOT) kamuya açık açıklamalara dayanır ve ASSUMPTION olarak işaretlenmiştir; kesin güncel özellikler için üretici dokümantasyonu doğrulanmalıdır.
Sıradaki Ders
- AD-05 — Sensör Limitleri, Çevresel Bozulmalar ve Fiziksel Sınırlar: Bu derste tanıttığımız her sensörün hangi koşullarda, hangi fiziksel mekanizmayla başarısız olduğunu (kamera körlüğü, radar hayalet hedefleri, LiDAR’ın sis/yağmurda zayıflaması) sistematik olarak inceleyeceğiz — ve bunun neden sensör füzyonunu (AD-07) zorunlu kıldığını göreceğiz.
Teknik Diyagramlar
Quiz
77 GHz otomotiv radarının kameraya göre en büyük fiziksel avantajı nedir?
Radar, Doppler frekans kayması sayesinde nesnenin bağıl hızını tek bir ölçümde doğrudan fiziksel olarak ölçer.
LiDAR sistemlerinde 1550 nm dalga boyunun 905 nm'ye göre temel mühendislik avantajı nedir?
1550 nm korneada emilir ve retinaya ulaşmaz; bu sayede yüksek optik güçle uzun menzillere ulaşabilir.
Otomotiv kameralarında neden 120-140 dB yüksek dinamik aralık (HDR) zorunludur?
Otomotiv kameraları karanlık tünelden parlak güneşe çıkarken piksellerin doyuma ulaşmasını engellemek için yüksek HDR kullanır.
Otomotivde ultrasonik sensörler temel olarak hangi senaryoda görev yapar?
Ultrasonik sensörler akustik dalgalarla 0.1 - 5m mesafede yakın çevre ve park algılaması yapar.
Standart GNSS 3-5 metre saparken, otonom araçlarda GNSS-RTK ve IMU entegrasyonu hassasiyeti hangi seviyeye indirir?
RTK diferansiyel düzeltmelerle konumu santimetre seviyesine getirir; IMU ise uydu kesintisinde pozisyonu devam ettirir.
Sözlük (Glossary)
| English Term | Türkçe | Tanım |
|---|---|---|
| FMCW Radar | FMCW Radarı (Frekans Modülasyonlu Sürekli Dalga) | 76-81 GHz bandında frekansı doğrusal değişen elektromanyetik dalgalar göndererek hedefin mesafesini ve Doppler kayması sayesinde anlık bağıl hızını doğrudan ölçen otomotiv radarı türü. |
| LiDAR (Light Detection and Ranging) | LiDAR (Işıkla Algılama ve Menzil Belirleme) | Göz güvenliğine uygun darbe lazer ışınları (905 nm veya 1550 nm) yayarak çevre yüzeylerden yansıyan fotonların uçuş süresini (ToF) hesaplayan ve milimetrik 3D nokta bulutu üreten optik algılayıcı. |