
- ICE-türevli, özel, skateboard, modüler, CTP/CTC ve e-axle yaklaşımlarını ayırt edebilmek.
- Dağıtık, domain, zonal ve merkezi bilgi işlem E/E mimarilerini karşılaştırıp sektörün bu evrimi neden geçtiğini açıklayabilmek.
- Mimari seçimleri arasında trade-off (maliyet, paketleme, servis, ölçeklenebilirlik, yazılım karmaşıklığı) analizi yapabilmek.
- E/E mimari seçiminin OTA (kablosuz) güncelleme yeteneğiyle ilişkisini açıklayabilmek.
EV-23 — Mimari Tasarım Yöntemleri
ASSUMPTION — Bu ders farklı tasarım yaklaşımlarını kavram düzeyinde karşılaştırır. “En iyisi budur” gibi mutlak bir sonuç bildirmez; her gerçek program gereksinime bağlı trade-off analizi yapar ve doğru cevap araç sınıfına, üretim hacmine ve maliyet hedefine göre değişir.
1. Platform Düzeyi Yaklaşımlar
EV-22 üzerine inşa ederek: platform stratejisinin kendisi, temel özel-vs-ICE-türevli ayrımının ötesinde birkaç farklı türe sahiptir:
| Yaklaşım | Avantaj | Dezavantaj |
|---|---|---|
| ICE-türevli | Doğrulanmış yapıyı kullanarak hızlı, düşük maliyetli geçiş | Mevcut tünel/tank geometrisi etrafında paketleme ödünleri |
| Özel (dedicated) | Sıfırdan tasarım için optimize edilmiş paketleme ve menzil | Yüksek başlangıç geliştirme maliyeti ve süresi |
| Skateboard | Düz zemin, alçak ağırlık merkezi, gövde tipi esnekliği | Toplam araç yüksekliği ve yerden yükseklik kısıtları |
| Modüler | Tek platform ailesi birden fazla araç boyutuna/sınıfına ölçeklenir | Paylaşılan kalıp ve bileşenleri varyantlar arasında koordine etmek süreç karmaşıklığı ekler |
Modüler platform stratejisi — birkaç modele temel oluşturmak üzere uzatılan, genişletilen veya yeniden yapılandırılan tek bir alt mimari — birçok üreticinin özel bir EV platformunun yüksek başlangıç maliyetini nasıl haklı çıkardığıdır: kalıp yatırımı daha geniş bir model yelpazesine yayılır.
2. Batarya Entegrasyon Stratejileri
Bataryanın yapıya fiziksel olarak nasıl entegre olduğu, her biri servis edilebilirliği verimlilikle takas eden tanınabilir aşamalardan geçmiştir:
- Cell-to-Module (CTM) — geleneksel yaklaşım: hücreler modüllere gruplanır, modüller pakete monte edilir. Bu, en servis edilebilir seçenektir, çünkü arızalı bir modül prensipte tüm pakete dokunmadan tespit edilip değiştirilebilir.
- Cell-to-Pack (CTP) — modül katmanı atlanır; hücreler (veya daha büyük hücre grupları) doğrudan paket yapısına entegre edilir. Bu, modül düzeyi donanımı (kasalar, konnektörler, braketler) ortadan kaldırır, hacimsel ve kütle verimini artırır; bedeli ise modül düzeyi teşhis ve değişimin zorlaşmasıdır.
- Cell-to-Chassis (CTC) — en entegre yaklaşım: batarya yapısı, altına cıvatalanmış ayrı bir paket olmak yerine aracın şasesinin bir parçası haline gelir. Bu, EV-22 dersindeki yapısal batarya kavramının mantıksal sonucudur — maksimum kütle ve hacim verimi, minimum servis edilebilirlik.
FACT — CTM’den CTC’ye geçiş genellikle servis edilebilirlik ve onarılabilirliği kütle verimi, paketleme yoğunluğu ve (CTC durumunda) yapısal rijitlikle takas eder. Bu spektrumda tek bir doğru nokta yoktur — uzun servis ömrü için tasarlanmış bir ticari araç daha servis edilebilir bir CTM veya CTP yaklaşımını tercih edebilirken, menzil ve iç hacmi optimize eden bir binek araç CTP veya CTC’yi tercih edebilir.
3. E/E Mimarisinin Evrimi
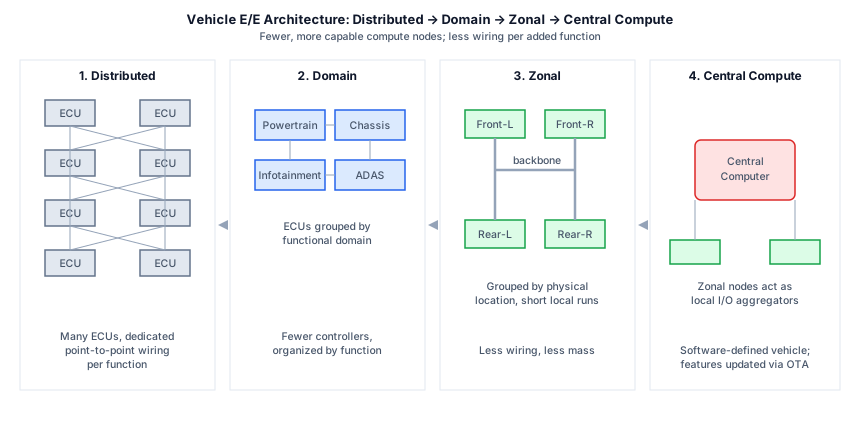
Araç elektrik/elektronik (E/E) mimarisi, kablo maliyeti, ağırlık ve yazılım tanımlı aracın gereksinimlerinin yönlendirdiği, sektör genelinde oldukça tutarlı bir yönde evrilmiştir:
- Dağıtık (distributed) — geleneksel yaklaşım: her işlev için ayrı bir elektronik kontrol ünitesi (ECU), her biri kendi sensör ve aktüatörlerine ayrı ayrı kablolanır. İşlev bazında akıl yürütmek basittir, ama işlevler çoğaldıkça kablo demeti ağırlaşır, pahalılaşır ve karmaşıklaşır.
- Domain — ECU’lar işlevsel alana göre gruplanır (güç aktarma, şasi, bilgi-eğlence, ADAS); her domain kontrolörü birkaç ilgili işlevi yönetir. Bu, ECU sayısını azaltır ve yazılım organizasyonunu işlevsel çizgiler boyunca basitleştirir.
- Zonal — kontrolörler işleve göre değil, araçtaki fiziksel konuma göre gruplanır (ön, arka, sol, sağ); böylece yakındaki sensör ve aktüatörler kısa bir kablo hattıyla en yakın zonal kontrolöre bağlanır, zonal kontrolörler ise birbirleriyle ve merkezi bir bilgisayarla yüksek hızlı bir omurga üzerinden haberleşir. Bu, kablo uzunluğunu, ağırlığı ve demet karmaşıklığını belirgin biçimde azaltır.
- Merkezi bilgi işlem (central compute) — az sayıda güçlü merkezi bilgisayar, hesaplama yoğun mantığın çoğunu üstlenir; zonal kontrolörler ise esas olarak yerel I/O toplayıcıları olarak görev yapar.
FACT — Zonal mimari ile merkezi bilgi işlemin birleşimi, genellikle “yazılım tanımlı araç”ın teknik temeli olarak kabul edilir — yazılım güncelleme döngülerini donanım kablolamasından ayırır, çünkü yeni bir işlevsellik çoğu zaman yeni bir ECU ve yeni bir kablo dalı yerine merkezi bilgisayardaki bir yazılım değişikliği anlamına gelir. Bu aynı zamanda anlamlı kablosuz (OTA) özellik güncellemelerini ölçekte pratik hale getiren şeydir. Bedeli ise yazılım karmaşıklığının, siber güvenlik yüzeyinin ve sistem doğrulama çabasının artmasıdır.
4. Trade-off Analiz Çerçevesi
INTERPRETATION — Evrensel olarak “en iyi” bir mimari yoktur; doğru seçim belirli programın kısıtlarına bağlıdır. Yapılandırılmış bir trade-off analizi tipik olarak şunları tartar:
| Boyut | Dikkate alınacaklar |
|---|---|
| Maliyet | Geliştirme, kalıp ve birim başına donanım/kablo maliyeti |
| Paketleme | İç hacim, zemin yüksekliği, çarpışma yapısına uyum |
| Servis edilebilirlik | Araç ömrü boyunca saha onarım maliyeti ve karmaşıklığı |
| Üretim karmaşıklığı | Montaj adımları, tedarikçi koordinasyonu, kalite kontrol |
| Termal | Batarya, güç elektroniği ve bilgi işlem için soğutma yolları |
| Çarpışma performansı | Batarya ve bilgi işlem donanımı etrafındaki yük yolları |
| Ölçeklenebilirlik | Mimarinin bir model ailesi boyunca ne kadar iyi genişlediği |
| Yazılım karmaşıklığı | Güncelleme döngüsü hızı, doğrulama çabası, siber güvenlik yüzeyi |
Hiçbir tek mimari tüm boyutlarda aynı anda üstün değildir — CTC bataryası kütle verimini artırır ama servis edilebilirliği zedeler; zonal/merkezi bir E/E mimarisi güncelleme çevikliğini artırır ama yazılım doğrulama yükünü yükseltir. Mimari kararlarının evrensel bir şablon olarak değil, program düzeyinde belirli gereksinimlere karşı verilmesinin nedeni budur.
5. Sık Sorulan Sorular (FAQ)
Üreticiler domain ve zonal E/E mimarisi arasında nasıl seçim yapar?
FACT — Karar; araç sınıfı, elektronik işlev sayısı, kablo maliyetine duyarlılık ve programın ne kadar yazılım güncelleme çevikliğine ihtiyaç duyduğuna göre tartılır. Zonal mimari kablo ve ağırlık azaltmayı öne çıkarır; domain mimarisi ilgili işlevleri organizasyonel ve teknik olarak bir arada tutmayı öne çıkarır, bu da belirli bir işlev grubunun doğrulanmasını basitleştirebilir.
“Merkezi bilgi işlem” gerçekte neyin yerini alır?
FACT — Daha önce birçok ayrı ECU’ya dağılmış mantığı az sayıda güçlü merkezi bilgisayarda toplar, yazılım güncelleme yönetimini basitleştirir ve toplam ECU sayısını azaltır — yerel I/O’yu yöneten zonal kontrolörler yine de yerinde kalır.
CTC, daha verimli olduğu için her zaman CTM’den daha mı iyidir?
INTERPRETATION — Evrensel olarak hayır — CTC’nin kütle ve paketleme verimi, servis edilebilirlik ve çarpışma sonrası onarım karmaşıklığında gerçek bir bedelle gelir. Uzun servis ömrü ve onarılabilirliğin maksimum menzil veya minimum kütleden daha önemli olduğu araç sınıfları için (örneğin bazı ticari uygulamalar), daha az entegre bir yaklaşım daha iyi bir mühendislik seçimi olabilir.
6. Özet
- Platform stratejisi ICE-türevli, özel, skateboard ve modüler yaklaşımları kapsar; her birinin farklı bir maliyet/paketleme/ölçeklenebilirlik profili vardır.
- Batarya entegrasyonu cell-to-module’den CTP ve CTC’ye doğru ilerlemiş, servis edilebilirliği kütle ve hacim verimiyle takas etmiştir.
- E/E mimarisi dağıtıktan domain ve zonal’a, oradan merkezi bilgi işleme doğru evrilmiştir; bunu kablo maliyeti ve yazılım tanımlı aracın gereksinimleri yönlendirmiştir.
- Her mimari seçimi maliyet, paketleme, servis edilebilirlik, üretim, termal, çarpışma, ölçeklenebilirlik ve yazılım karmaşıklığı arasında gereksinime bağlı bir ödünleşimdir — evrensel olarak doğru tek bir cevap yoktur.
7. Kaynaklar ve Doğrulama Notu
Bu derste marka/model özelinde mimari iddiası kullanılmamıştır. Kavramlar ders kitabı düzeyinde yerleşik mühendislik bilgisidir.
- SAE J1715 — Hibrit ve elektrikli araç terminolojisi.
- ABD DOE, Alternative Fuels Data Center.
Sıradaki Ders
- EV-24 — Araç Konfigürasyonları: tek/çift/üç/dört motor yerleşimleri ve tork vektörleme.
Teknik Diyagramlar
Quiz
Bu derste mimari kararı nasıl ele alınır?
Mimari seçim, gereksinime bağlı trade-off analiziyle yapılır; tek 'en iyi' yoktur.
CTP (Cell-to-Pack) neyi atlar?
CTP, modül kademesini atlayarak hücreleri doğrudan pakete yerleştirir.
CTC'nin (Cell-to-Chassis) dezavantajı nedir?
CTC verimlidir; ancak hücreler şasiye entegre olduğundan servis zorlaşır.
Zonal mimarinin domain'e göre avantajı nedir?
Zonal mimari konuma göre gruplayarak kablo miktarını azaltır.
Merkezi compute + zonal neyin temelidir?
Merkezi compute + zonal, yazılım tanımlı aracın temelini oluşturur.
Modüler platformun avantajı nedir?
Modüler platform, farklı modellerde yeniden kullanılabilirlik/ölçeklenebilirlik sağlar.