
- L2 sistemler yetenek kazandıkça (eller-serbest otoyol pilotları) DMS'in neden isteğe bağlı bir özellikten zorunlu bir güvenlik katmanına dönüştüğünü, otomasyon-kayıtsızlığı kavramıyla ilişkilendirerek açıklayabilmek.
- Kamera tabanlı (kızılötesi) ve kapasitif direksiyon-torku tabanlı DMS yaklaşımlarını, fiziksel prensip ve aldatılabilirlik açısından karşılaştırabilmek.
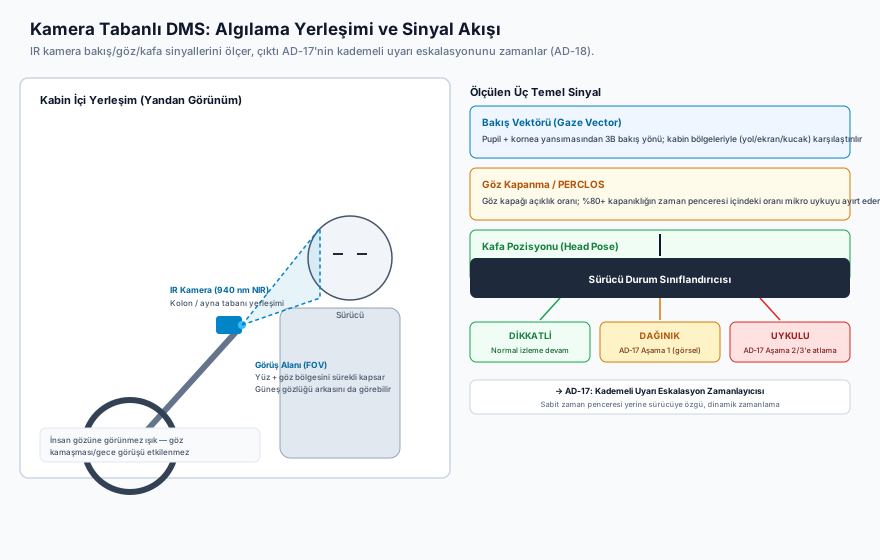
- Modern kamera tabanlı bir DMS'in bakış yönü, göz kapanma süresi/sıklığı (PERCLOS) ve kafa pozisyonunu nasıl ölçtüğünü kavramak.
- DMS çıktısının AD-17'deki kademeli uyarı eskalasyonunun zamanlamasını nasıl gerçek zamanlı yönlendirdiğini analiz edebilmek.
- GM Super Cruise, Ford BlueCruise ve Tesla kabin kamerası gibi gerçek üretim yaklaşımlarını ve Euro NCAP'in DMS'e verdiği artan ağırlığı değerlendirebilmek.
AD-18 — Driver Monitoring Systems (DMS) ve Sürücü Dikkat Takibi
FACT — AD-17’de, bir devralma çağrısının (TOR) doğru zamanlanabilmesi için sistemin sürücünün gerçekten yanıt verip vermediğini bilmesi gerektiğini görmüştük. Bu bilgiyi üreten katman Driver Monitoring System’dir (DMS) — kabin içine yönelik bir kamera/sensör sistemiyle sürücünün bakışını, göz kapanma durumunu ve kafa pozisyonunu gerçek zamanlı izleyen, AD-17’nin eskalasyon mantığının üzerine kurulu olduğu algısal temel.
Bu derste şunları öğreneceksin:
- DMS Neden Zorunlu Hale Geldi: L2 Yetenek Arttıkça Büyüyen Kayıtsızlık Riski
- İki Sensing Yaklaşımı: Kamera Tabanlı (IR) vs Kapasitif Direksiyon-Torku
- Modern Kamera Tabanlı DMS Neyi Ölçer: Bakış, Göz Kapanma, Kafa Pozisyonu
- Donanım Mimarisi: 940 nm NIR Aydınlatma ve Neden Görünmez Olması Gerekiyor
- PERCLOS Metriği: Mikro Uyku Tespitinin Matematiği
- Eskalasyon Mantığına Bağlantı: DMS Çıktısı AD-17’nin Zamanlayıcısını Nasıl Yönlendirir
- Vaka İncelemesi: GM Super Cruise, Ford BlueCruise, Tesla Kabin Kamerası
- Euro NCAP ve Regülasyon Baskısı
1. DMS Neden Zorunlu Hale Geldi
CRITICAL — Bu dersin en önemli paradoksu şudur: bir L2 sistem ne kadar yetenekli hale gelirse, sürücü kayıtsızlığı (complacency) riski o kadar artar — sistem daha iyi çalıştığı için değil, tam tersine, daha iyi çalıştığı için sürücüye “artık otonom gibi” hissettirdiği halde hukuki/fonksiyonel sorumluluk hâlâ %100 sürücüde kaldığı için.
AD-02’de otomasyon-kayıtsızlığı ve mod-karışıklığı (mode confusion) kavramlarını tanıtmıştık: bir sürücü, sistemin gerçek yeteneğinden daha fazlasına güvenmeye başladığında, dikkatini sürüşten koparır — ama bu risk, sistem kötü olduğunda değil, sistem iyi olduğunda daha büyüktür. Basit bir Level 1 şerit takip asistanı (sadece direksiyona hafif tork uygular) sürücüyü aldatmaz; ama eller-serbest bir otoyol pilotu (Level 2, direksiyonu, gazı, freni saatlerce kendi başına yönetebilen bir sistem) sürücüye öznel olarak “araç kendi kendine gidiyor” hissi verir — oysa SAE taksonomisinde (AD-02) bu hâlâ tam olarak Level 2’dir ve DDT’nin (Dinamik Sürüş Görevi) sürekli izlenmesi (OEDR) yasal olarak %100 sürücünün sorumluluğundadır.
Bu çelişki — sistem ne kadar iyi, sürücü o kadar rahat; sürücü ne kadar rahat, dikkat kaybı riski o kadar yüksek; ama sorumluluk hiç değişmiyor — tam olarak DMS’in var olma nedenidir. Eller direksiyondan tamamen çekilebildiği an (eller-serbest L2), sistemin artık hiçbir dolaylı kanıtı (direksiyon torku, ufak düzeltmeler) kalmaz; sürücünün hâlâ görsel/bilişsel olarak yolu izlediğine dair tek doğrudan kanıt kaynağı, doğrudan sürücünün kendisini gözlemlemektir.
2. İki Sensing Yaklaşımı: Kamera Tabanlı vs Kapasitif Direksiyon-Torku
DMS’in tarihsel gelişimi, iki temelde farklı fiziksel yaklaşımı kapsar:
2.1 Kapasitif/Torku Tabanlı “Eller Direksiyonda” Tespiti (Eski Nesil)
Eller-serbest olmayan erken L2 sistemleri, sürücünün direksiyona fiziksel olarak tutunup tutunmadığını dolaylı yoldan ölçer:
- Torku sensing: Direksiyon milindeki bir tork sensörü, sürücünün ellerinin doğal mikro-düzeltmelerinden (insan eli asla mükemmel sabit tutmaz) kaynaklanan küçük tork dalgalanmalarını algılar.
- Kapasitif sensing: Direksiyon simidine gömülü kapasitif elektrotlar, bir elin (iletken doku) yakınlığını/temasını doğrudan algılar.
WARNING — Bu yaklaşımın temel zaafı, sürücünün bilişsel durumu hakkında hiçbir şey söylememesidir — yalnızca ellerin fiziksel varlığını/hareketini ölçer. Bu, kabaca aldatılabilir bir vekil (proxy) sinyaldir: direksiyona takılan bir ağırlık (bardak tutucu, portakal, özel “otonom sürüş aldatma” aksesuarları) tork/kapasitif sensörü “eller direksiyonda” olarak okutabilirken, sürücü aslında uyuyor veya telefonuna bakıyor olabilir. Bu bilinen zaaf, gerçek dünyada belgelenen bir sürücü davranışıdır ve düzenleyici kurumların Direct DMS’i (doğrudan kamera tabanlı izleme) zorunlu kılmasının başlıca gerekçelerinden biridir.
2.2 Kamera Tabanlı (IR) DMS: Neden Üstün
Kamera tabanlı DMS, elin direksiyonda olup olmadığını değil, sürücünün gözlerinin nerede olduğunu ve ne kadar süredir açık kaldığını doğrudan ölçer — yani vekil bir sinyal değil, doğrudan bilişsel dikkat kanıtı üretir (bkz. §3). Bu, torku/kapasitif sensingin kolayca aldatılabilen “elin varlığı” vekilinden niteliksel olarak farklı bir güvence seviyesidir; bu yüzden modern eller-serbest L2 sistemlerinin neredeyse tamamı kamera tabanlı DMS’i zorunlu tutar (§7).
| Özellik | Kapasitif/Tork (Eski) | Kamera Tabanlı IR (Modern) |
|---|---|---|
| Doğrudan ölçtüğü | El-direksiyon teması/torku | Bakış yönü, göz kapanma, kafa pozisyonu |
| Bilişsel duruma yakınlığı | Dolaylı, zayıf vekil | Doğrudan, güçlü kanıt |
| Aldatılabilirlik | Kolay (ağırlık/aksesuar) | Zor (yüz/göz fiziksel varlığı gerekir) |
| Güneş gözlüğü/karanlıkta çalışma | Etkilenmez (mekanik) | Ek mühendislik gerektirir (bkz. §4) |
| Maliyet | Düşük | Orta-yüksek (kamera + IR aydınlatma + işlem gücü) |
3. Modern Kamera Tabanlı DMS Neyi Ölçer
Bir kabin-içi IR kamera, yüz üzerindeki onlarca referans noktasını (landmark) gerçek zamanlı izleyerek üç temel sinyali türetir:
- Bakış Vektörü (Gaze Vector): Göz bebeğinin (pupil) ve kornea yansımasının (corneal reflection) göreli konumundan, sürücünün baktığı üç boyutlu yön hesaplanır. Bu vektör, kabin içinde önceden tanımlanmış bölgelerle (ön cam, orta ekran, dikiz aynası, kucak/telefon bölgesi) karşılaştırılır.
- Göz Kapanma Süresi/Sıklığı: Göz kapaklarının açıklık oranı (eyelid aperture) sürekli ölçülür; bu, hem kısa süreli göz kırpmaları hem de uzayan kapanmaları (mikro uyku) ayırt etmek için kullanılır (matematiği §5’te, PERCLOS).
- Kafa Pozisyonu (Head Pose): Başın üç eksendeki açısı (yaw/sapma, pitch/yunuslama, roll/yatış) hesaplanır — gözler tespit edilemese bile (örn. baş tamamen yana dönükse), kafa pozisyonu tek başına dikkatin yoldan uzaklaştığının güçlü bir göstergesidir.
EXAMPLE — Bakış vektörü yoldan ayrılıp orta ekran/kucak bölgesine 3 saniyeden uzun süre kilitlendiğinde, sistem bunu “Dikkat Dağınıklığı” (Distraction) olarak sınıflandırır ve AD-17’deki eskalasyon zincirini (görsel uyarı) tetikler. Eşik değeri (3 saniye gibi) keyfi değildir — göz-dışı-yoldan süresi ile tepki-süresi kaybı arasındaki ilişkiyi inceleyen sürücü davranışı araştırmalarına dayanır.
4. Donanım Mimarisi: 940 nm NIR Aydınlatma
Kamera tabanlı DMS’in çalışabilmesi için iki zor koşulu aynı anda çözmesi gerekir: tam karanlıkta (gece) çalışmak ve karartılmış güneş gözlüğü arkasındaki gözleri görebilmek. İkisi de aynı fiziksel çözümle sağlanır:
- 940 nm Yakın Kızılötesi (NIR) LED/aydınlatma: İnsan gözünün görebildiği spektrumun (yaklaşık 400–700 nm) tamamen dışındadır — sürücü, kendisini aydınlatan ışığı göremez, göz kamaşması veya gece görüşünü bozma riski yoktur. (AD-04 §4.2’de LiDAR bağlamında işlediğimiz 905/1550 nm göz güvenliği fiziğiyle aynı spektral mantık ailesindendir, ama burada amaç göz güvenliği değil görünmezliktir.)
- IR’a duyarlı CMOS sensör: Standart bir kamera sensörü, önündeki IR-kesme filtresi (IR-cut filter) çıkarıldığında 940 nm’de yeterli hassasiyete sahiptir.
- Güneş gözlüğü penetrasyonu: Çoğu ticari güneş gözlüğü camı (özellikle polarize olmayanlar) görünür ışığı büyük ölçüde engellerken yakın kızılötesiyi önemli ölçüde geçirir — bu yüzden IR kamera, koyu bir güneş gözlüğünün ardındaki göz bebeğini görünür ışık kamerasının göremeyeceği bir netlikte görebilir.
- Konumlandırma: Direksiyon kolonu gövdesi veya dikiz aynası tabanı — sürücünün yüzüne doğrudan, engelsiz bir görüş açısı sağlayan, geniş bir baş hareketi aralığını (öne/arkaya, yana) tolere eden bir yerleşim.
5. PERCLOS Metriği: Mikro Uyku Tespitinin Matematiği
PERCLOS (PERcentage of eyelid CLOSure), yorgunluk/mikro uyku araştırmalarında endüstri standardı haline gelmiş bir metriktir. Tanım olarak, belirli bir zaman penceresi içinde göz kapaklarının belirli bir eşiğin (tipik %80) üzerinde kapalı kaldığı sürenin oranıdır:
Pratikte bu, göz kapaklarının açıklık yüzdesini (0 = tam kapalı, 1 = tam açık) her karede ölçüp, açıklığın %20’nin altına düştüğü toplam sürenin pencere süresine oranlanmasıyla hesaplanır. Tipik bir üretim eşiği:
- PERCLOS < ~%15: Normal uyanıklık.
- PERCLOS ~%15–20: Artan yorgunluk, erken uyarı bandı.
- PERCLOS > ~%20: Mikro uykuya dalma olasılığı yüksek — sesli/haptik alarm tetiklenir.
INTERPRETATION — PERCLOS’un gücü, tek bir “göz kapalı mı açık mı” ikili kararına değil, zaman penceresi üzerinden bir orana dayanmasıdır — bu, kısa, tamamen normal göz kırpmalarını (birkaç yüz milisaniye) gerçek mikro uykudan (saniyeler süren, tekrarlayan uzun kapanmalar) istatistiksel olarak ayırt etmeyi mümkün kılar. Tek bir kare/anlık ölçüm (“göz şu an kapalı”) bu ayrımı yapamaz; PERCLOS’un pencereli/entegral yapısı tam olarak bu yüzden tercih edilir.
6. Eskalasyon Mantığına Bağlantı: DMS, AD-17’nin Zamanlayıcısını Nasıl Yönlendirir
AD-17 §6’da, eskalasyonun doğru zamanlanmasının sürücünün gerçek durumunu bilmeyi gerektirdiğini vurgulamıştık. DMS’in çıktısı, tam olarak bu ihtiyacı karşılayan gerçek zamanlı sinyaldir:
DMS Çıktısının AD-17 Eskalasyon Durum Makinesine Beslenmesi:

  [IR Kamera] → [Bakış Vektörü] ─┐
               [PERCLOS]  ───────┼──▶ Sürücü Durum Sınıflandırıcısı
               [Kafa Pozisyonu] ─┘         │
                                            ▼
                          ┌─────────────────────────────┐
                          │  DİKKATLİ  │ DAĞINIK │ UYKULU │
                          └─────────────────────────────┘
                                │           │         │
                                ▼           ▼         ▼
                          Normal İzleme  AD-17      AD-17
                          Devam          Aşama 1     Aşama 2/3
                                         (görsel)    (sesli/haptik,
                                                      daha hızlı
                                                      eskalasyon)
Bu entegrasyonun pratik sonucu: sürücü zaten gözle görülür biçimde uykuya dalmışsa (yüksek PERCLOS), sistem AD-17’deki dört aşamalı eskalasyonu baştan başlatıp saniyeler kaybetmek yerine doğrudan daha ileri bir aşamaya (örn. sesli+haptik birlikte) atlayabilir — çünkü DMS zaten görsel aşamanın muhtemelen fark edilmeyeceğini bilir (gözler kapalı). Tersine, sürücü aktif olarak yola bakıyorsa (düşük PERCLOS, bakış vektörü yol ekseninde), sistem gereksiz erken eskalasyondan kaçınıp alarm yorgunluğunu azaltabilir. DMS, dolayısıyla AD-17’nin sabit zaman pencerelerini sürücüye özgü, dinamik bir zamanlamaya dönüştüren katmandır.
7. Vaka İncelemesi: GM Super Cruise, Ford BlueCruise, Tesla Kabin Kamerası
ASSUMPTION — Aşağıdaki karşılaştırma kamuya açık üretici açıklamalarına dayanır; donanım revizyonları, kesin algoritma detayları ve model yılına göre kapsam farklılıkları değişebilir — güncel teknik özellikler için üretici dokümantasyonuna bakılmalıdır.
GM Super Cruise: Piyasaya sürüldüğünde (2017 civarı), eller-serbest bir otoyol sürüş sistemini kızılötesi sürücü-yüzü kamerasıyla güvenli hale getiren erken üretim örneklerinden biri olarak konumlandı — yani IR kamera tabanlı DMS, Super Cruise’un eller-serbest çalışmayı mümkün kılan mimarisinin ayrılmaz bir parçası olarak tasarlandı, sonradan eklenen bir güvenlik yaması değil. Direksiyon kolonu üzerine yerleştirilen kamera, sürücünün kafasının/gözlerinin yol eksenine yeterince yakın kaldığını sürekli doğrular; doğrulama başarısız olursa kademeli uyarılar (AD-17’deki mantığa benzer) tetiklenir.
Ford BlueCruise: Benzer şekilde eller-serbest otoyol sürüşünü kamera tabanlı bir göz/bakış izleme sistemiyle destekler; sistem, sürücünün gözlerinin yol eksenine yeterince yakın kaldığını sürekli değerlendirir ve sapma durumunda kademeli uyarı zinciri başlatır.
Tesla (Kabin Kamerası): Direksiyon torku tabanlı “eller direksiyonda” tespitine ek olarak, dikiz aynası üzerine yerleştirilen bir kabin kamerasıyla sürücünün dikkatini görsel olarak da izleyebilme kapasitesine sahiptir; bu, §2’de karşılaştırdığımız iki yaklaşımın (torku + kamera) birlikte kullanılabildiğinin bir örneğidir.
INTERPRETATION — Üç örnek de aynı mühendislik gerçeğini doğrular: bir sistem ne kadar “eller-serbest” iddia ediyorsa, o iddiayı güvenle taşıyabilmesi için o kadar güçlü, doğrudan bir DMS’e ihtiyaç duyar — kapasitif/tork tabanlı vekil sinyaller, eller-serbest bir mimarinin güvenlik gereksinimlerini tek başına karşılayamaz (§2.1).
8. Euro NCAP ve Regülasyon Baskısı
ASSUMPTION — Aşağıdaki regülasyon çerçevesi genel yöndür; Euro NCAP protokolünün tam puanlama kriterleri ve AB GSR II’nin kesin teknik eşikleri yıldan yıla güncellenir, kesin güncel gereksinimler için ilgili resmi doküman versiyonu doğrulanmalıdır.
Euro NCAP, araç güvenlik derecelendirmesinde zamanla Doğrudan DMS’i (Direct Driver Monitoring — yani kamera tabanlı, göz/bakış izleyen sistemler) giderek daha ağırlıklı bir kriter haline getirmiştir; sadece dolaylı (tork/kapasitif tabanlı) sistemler, en üst güvenlik puanlama kademelerinde tam puan almak için artık yetersiz kabul edilme eğilimindedir. Bu, doğrudan §2’de işlediğimiz “vekil sinyal yetersiz, doğrudan bilişsel kanıt gerekli” mühendislik gerekçesinin regülasyon diline yansımasıdır. AB’nin Genel Güvenlik Regülasyonu II (GSR II) de benzer şekilde, yeni tip onayı alan araçlarda sürücü dikkat dağınıklığı ve yorgunluk uyarı sistemlerini zorunlu kılan hükümler içerir.
Sıkça Sorulan Sorular (FAQ)
S: DMS, sürücünün kimliğini de doğrulayabilir mi (biyometrik kimlik doğrulama)?
ASSUMPTION — Bazı üretim sistemlerinde kabin kamerası ayrıca sürücü profili tanıma/kişiselleştirme için de kullanılabilir, ama bu DMS’in birincil güvenlik fonksiyonundan (dikkat/uyanıklık izleme) ayrı, tamamlayıcı bir kullanım alanıdır — bu dersin kapsamı dışındadır.
S: Kamera tabanlı DMS de kapasitif/tork sensing gibi kolayca aldatılabilir mi?
WARNING — Tamamen bağışık değildir (ör. kameranın önüne fiziksel bir engel konması teorik olarak mümkündür), ama gerektirdiği aldatma yöntemi (yüzü/gözü fiziksel olarak gizlemek) bir ağırlık asmaktan çok daha zor ve fark edilirdir — bu yüzden §2’deki güvence seviyesi karşılaştırması hâlâ geçerlidir. Ayrıca modern sistemler kamera görüşünün fiziksel olarak engellendiğini (örn. tamamen karanlık/bloke görüntü) ayrıca tespit edip bunu da bir arıza/uyarı durumu olarak işler.
S: PERCLOS eşiği (%20 gibi) tüm sürücüler için aynı mı?
INTERPRETATION — Üretim sistemlerinin çoğu, temel bir sabit eşikle başlar ama bazı sistemler zaman içinde bireysel göz kırpma paternine (baseline) adapte olan kişiselleştirilmiş eşikler kullanabilir — bu, üreticiye ve sistem nesline göre değişen bir mühendislik tercihidir.
Özet
- DMS’in kritik hale gelmesinin nedeni, L2 sistemlerin yetenek kazanmasıyla (eller-serbest otoyol pilotları) sürücüde artan otomasyon-kayıtsızlığıdır: sistem ne kadar “otonom hissettirirse”, sorumluluk hâlâ %100 sürücüde kalırken dikkat kaybı riski o kadar büyür (AD-02).
- İki temel sensing yaklaşımı vardır: eski nesil kapasitif/direksiyon-torku tabanlı “eller direksiyonda” tespiti (kolayca aldatılabilen, dolaylı bir vekil sinyal) ve modern kamera tabanlı IR izleme (bakış/göz/kafa pozisyonunu doğrudan ölçen, çok daha güçlü bir kanıt).
- Modern kamera tabanlı DMS üç temel sinyal üretir: bakış vektörü, göz kapanma süresi/sıklığı (PERCLOS) ve kafa pozisyonu; 940 nm NIR aydınlatma bunu hem karanlıkta hem güneş gözlüğü arkasında mümkün kılar.
- PERCLOS, göz kapaklarının belirli bir eşiğin üzerinde kapalı kaldığı sürenin bir zaman penceresine oranı olarak tanımlanır ve kısa göz kırpmalarını gerçek mikro uykudan istatistiksel olarak ayırt eder.
- DMS çıktısı, AD-17’deki kademeli uyarı eskalasyonunun sabit zaman pencerelerini sürücüye özgü, dinamik bir zamanlamaya dönüştürür — sürücü zaten uykuya dalmışsa erken aşamalar atlanabilir, aktif dikkatliyse gereksiz eskalasyondan kaçınılabilir.
- GM Super Cruise, Ford BlueCruise ve Tesla’nın kabin kamerası, kamera tabanlı DMS’in eller-serbest mimarilerin ayrılmaz bir parçası olarak nasıl konumlandığının gerçek örnekleridir; Euro NCAP ve AB GSR II, doğrudan (kamera tabanlı) DMS’i giderek daha ağırlıklı bir güvenlik kriteri haline getirmektedir.
Kaynaklar ve Doğrulama Notu
Bu derste sunulan DMS mimarisi ve PERCLOS metriği, SAE J3016 terminolojisine, Euro NCAP’in Sürücü İzleme/Sürücü Katılımı Değerlendirme Protokolüne, AB Genel Güvenlik Regülasyonu II (GSR II) hükümlerine ve NHTSA’nın sürücü yorgunluğu/dikkat dağınıklığı araştırmalarına (PERCLOS metriğinin kökeni) dayanmaktadır. GM Super Cruise, Ford BlueCruise ve Tesla’ya ilişkin spesifik mimari detaylar kamuya açık üretici açıklamalarına dayanır ve ASSUMPTION olarak işaretlenmiştir; kesin güncel özellikler için üretici dokümantasyonu doğrulanmalıdır.
Sıradaki Ders
- AD-19 — Fonksiyonel Emniyet (ISO 26262): HARA, ASIL ve Güvenlik Hedefleri: Bu derse kadar işlediğimiz ODD (AD-16), Fallback/MRM (AD-17) ve DMS (AD-18) kavramlarının hepsinin altında yatan resmi mühendislik disiplinini — Tehlike Analizi ve Risk Değerlendirmesi (HARA), ASIL sınıflandırması ve Güvenlik Hedeflerinin nasıl türetildiğini — inceleyeceğiz.
Teknik Diyagramlar
Quiz
DMS kabin içi izleme kameralarında neden 940 nm kızılötesi (NIR) aydınlatma tercih edilir?
940 nm ışık sürücüyü rahatsız etmez ve güneş gözlüğü lenslerinden geçerek göz bebeğini aydınlatır.
Sürücünün yorgunluk ve mikro uyku durumunu ölçen uluslararası standart metrik hangisidir?
PERCLOS, göz kapağının belirli sürede kapalı kalma yüzdesini ölçen bilimsel standarttır.
Euro NCAP kurallarına göre sürücünün gözleri yoldan ayrılıp kucağındaki telefona odaklandığında sistem ne kadar sürede uyarı vermelidir?
Regülasyonlar 3 saniyenin üzerindeki tehlikeli dikkat dağınıklıklarında kademeli ikaz şart koşar.
DMS sistemi sürücünün bayıldığını veya uyarılara rağmen gözlerini açmadığını tespit ederse L2+ araç ne yapmalıdır?
Sürücünün tepkisizliği doğrulanırsa acil durum manevrası (MRM) ile araç güvenli duruşa getirilir.
Kapasitif direksiyon ile DMS kamerası arasındaki tamamlayıcı ilişki nedir?
Ellerin temasını ve gözlerin odağını aynı anda denetlemek güvenilir gözetim sağlar.
Sözlük (Glossary)
| English Term | Türkçe | Tanım |
|---|---|---|
| Driver Monitoring System (DMS) | Sürücü İzleme Sistemi (DMS) | Direksiyon kolonu veya dikiz aynasında bulunan kızılötesi (IR) kamera ve yapay zeka algoritmalarıyla sürücünün göz kırpma sıklığını, baş pozisyonunu ve bakış odağını takip ederek uyku veya dikkat dağınıklığını denetleyen kabin içi güvenlik donanımı. |